Wat is een PROFINET encoder?
Een PROFINET encoder is een encoder die positie- en statusinformatie rechtstreeks via PROFINET-IO communiceert met bijvoorbeeld een PLC of motion-besturing. Bij een absolute encoder blijft de gemeten positie eenduidig beschikbaar zonder dat alleen pulsen hoeven te worden geteld. De juiste uitvoering wordt gekozen op basis van resolutie, astype, montage, snelheid, encoderprofiel en omgeving.
Wat is het verschil tussen een singleturn en multiturn encoder?
Een singleturn absolute encoder bepaalt de unieke hoekpositie binnen één omwenteling. Een multiturn encoder registreert daarnaast over hoeveel omwentelingen de as is verdraaid. Multiturn is daarom interessant voor bijvoorbeeld lineaire positionering via een spindel, liftsystemen of andere toepassingen waarin de positie over meerdere asomwentelingen absoluut bekend moet blijven.
Wanneer gebruik ik een absolute encoder met PROFINET?
Een absolute PROFINET encoder is interessant wanneer absolute positie-informatie direct onderdeel moet zijn van de PROFINET-besturing. Dat kan bijvoorbeeld bij machineassen, shuttles, instelmechanismen, transportsystemen en positioneerfuncties. De keuze is vooral logisch wanneer homing na spanningsuitval ongewenst is of wanneer aanvullende diagnose en parameterinstellingen via het industriële netwerk gewenst zijn.
Kan een bestaande PROFINET encoder worden vervangen door een ander merk?
Dat kan in veel toepassingen mogelijk zijn, maar niet op basis van het protocol alleen. Het PROFINET-profiel, resolutie, scaling, presetfuncties, telrichting, mechanische flens, as, connectoren, voedingsspanning, snelheid en IP-klasse moeten worden gecontroleerd. Indusen beoordeelt daarom eerst de technische compatibiliteit voordat een alternatief als passend wordt voorgesteld.
Welke gegevens zijn nodig om een PROFINET encoder te selecteren?
Bij voorkeur ontvangen we informatie over astype en asdiameter, montage of flens, gewenste singleturn- en multiturnresolutie, maximaal toerental, mechanische belasting, IP-klasse en relevante PROFINET-instellingen. Bij vervanging helpt het bestaande typenummer of een datasheet vaak het snelst. Niet alle gegevens hoeven vooraf bekend te zijn om de selectie te starten.
Is een holle-as of massieve-as encoder beter?
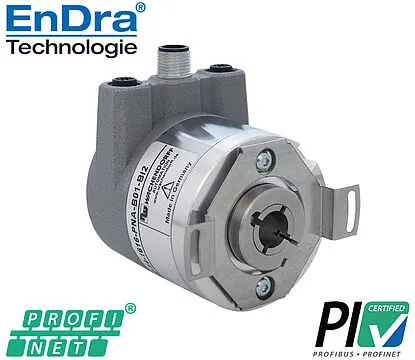
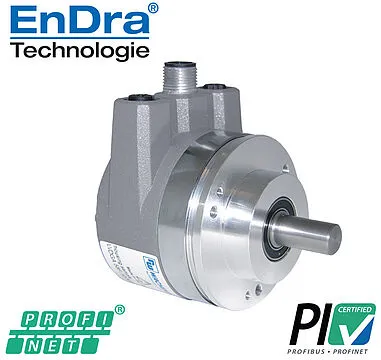
Geen van beide is algemeen beter. Een massieve-asencoder wordt vaak via een koppeling op de machine-as aangesloten en geeft veel vrijheid in flensmontage. Een blinde holle-asencoder kan direct over een bestaande as worden geschoven, waardoor de constructie compacter kan worden. De beste keuze hangt af van de beschikbare ruimte, mechanische tolerantie, asdiameter en onderhoudsbehoefte.
Wat is EnDra multiturn technologie?
EnDra is Wachendorff's multiturntechnologie voor het registreren van meerdere omwentelingen zonder batterij en zonder mechanische tandwieloverbrenging. Daardoor is voor de multiturnfunctie geen batterijonderhoud nodig en worden geen traditionele tandwielen gebruikt om omwentelingen mechanisch op te slaan. Welke resolutie beschikbaar is, hangt af van de gekozen encoderconfiguratie.
Kan Indusen ook een encoder voor een nieuwe machine selecteren?
Ja. Deze pagina is nadrukkelijk niet alleen bedoeld voor vervanging. Bij een nieuwe machine kijken we samen naar de gewenste positioneerfunctie, resolutie, singleturn of multiturn, as- en flensuitvoering, snelheid, mechanische belasting, omgeving en PROFINET-integratie. Op basis daarvan kan een geschikte encoderuitvoering worden geselecteerd.
Werkt iedere PROFINET encoder met een Siemens S7-1200 of S7-1500?
Niet automatisch. De PLC en de encoder moeten een passende PROFINET-configuratie ondersteunen. In TIA Portal zijn onder meer de juiste GSDML, apparaatnaam, module- en submodulekeuze en procesdata nodig. Of vervanging zonder PLC-aanpassing mogelijk is, hangt af van de bestaande configuratie.
Wat is een GSDML-bestand voor een PROFINET encoder?
Een GSDML-bestand is de apparaatbeschrijving waarmee een engineeringtool zoals Siemens TIA Portal de functies, modules en procesgegevens van een PROFINET-apparaat kan configureren. Gebruik een GSDML die past bij het exacte encodertype en de firmware; alleen dezelfde netwerkstekker betekent niet dat twee encoders uitwisselbaar zijn.
Waarom is de PROFINET-apparaatnaam belangrijk?
Een PROFINET-apparaat wordt in de installatie onder meer via zijn unieke device name geïdentificeerd. Als de ingestelde apparaatnaam afwijkt van de hardwareconfiguratie, kan de PLC de encoder mogelijk niet correct in bedrijf nemen. Controleer ook de toegewezen IP-configuratie en netwerkverbinding.
Kan een Baumer-, SICK- of andere PROFINET encoder worden vervangen door Wachendorff?
Dat is per toepassing te onderzoeken. Mechanische maatvoering, elektrische aansluiting, encoderprofiel, GSDML, procesdata, resolutie en parameterinstellingen moeten overeenkomen of doelgericht aangepast kunnen worden. Indusen vergelijkt de bestaande gegevens met een mogelijke Wachendorff WDGA-uitvoering voordat een vervanger wordt voorgesteld.
Wat betekent 16 bit singleturn en 43 bit multiturn bij Wachendorff WDGA?
Singleturn beschrijft de resolutie binnen één omwenteling; multiturn beschrijft het aantal onderscheidbare omwentelingen. In de Wachendorff PROFINET-documentatie komen onder meer de modules ST0016 en MT4316 voor. Dit zijn verschillende configuraties: controleer de beschikbare procesdata en het juiste bitformaat in de gekozen toepassing.
Blijft de absolute positie beschikbaar na stroomuitval?
Een absolute encoder is ontworpen om na inschakelen opnieuw een eenduidige absolute positie te leveren. Bij een multiturntoepassing moet ook de omwentelinginformatie binnen het gespecificeerde bereik behouden blijven. Controleer bij de machine bovendien de nulpositie, preset, scaling en hoe de PLC de positie verwerkt; de systeempositie is meer dan de ruwe encoderwaarde.
Wat moet ik controleren als de PROFINET encoder online is maar de positie niet klopt?
Controleer eerst of de juiste procesdatamodule is geconfigureerd. Vergelijk vervolgens datalengte, singleturn- en multiturnindeling, schaalfactor, preset, telrichting en gegevensinterpretatie in de PLC. Test daarna gecontroleerd de feitelijke beweging en de positie na een herstart.