Hoe bereken je encoderpulsen per millimeter?
Wanneer een incrementele encoder wordt gebruikt om de lineaire beweging van folie, kabel, papier, een transportband of ander materiaal te meten, moet het aantal encoderpulsen worden omgerekend naar een afstand.
Daarvoor zijn vooral drie gegevens nodig: het aantal pulsen per omwenteling van de encoder, de diameter of omtrek van het meetwiel en een eventuele mechanische overbrengingsverhouding. Daarna kunt u pulsen per millimeter, millimeter per puls én de maximale pulsfrequentie bepalen.
Encoderpulsen per millimeter berekenen
Bij een encoder die rechtstreeks 1:1 aan een meetwiel gekoppeld is, deelt u het nominale aantal pulsen per omwenteling door de omtrek van het meetwiel.
Bij een quadratuurencoder met A- en B-kanaal kan de besturing x1, x2 of x4 tellen. Een encoder van 1000 PPR kan daardoor bijvoorbeeld 4000 effectieve counts per omwenteling opleveren bij x4-decoding. De mechanische encoderresolutie blijft daarbij 1000 PPR; alleen de manier waarop de besturing de flanken telt verandert.
Wat betekenen encoderpulsen per millimeter?
Een incrementele encoder meet in eerste instantie een draaiende beweging. Bij een meetwieltoepassing wordt die rotatie gebruikt om een lineaire beweging te volgen, bijvoorbeeld van een transportband, folie, papier, karton, kabel, draad of een productbaan.
Eén volledige omwenteling van het meetwiel komt overeen met de omtrek van het wiel. Heeft een meetwiel een diameter D in millimeter, dan geldt:
De encoder verdeelt vervolgens zijn PPR over die afstand. Een hogere PPR geeft theoretisch meer meetstappen per omwenteling, terwijl een groter meetwiel bij dezelfde PPR minder pulsen per millimeter oplevert.
Formule: pulsen per millimeter, mm per puls en benodigde PPR
Slip, rondloop, wieldiametertolerantie, compressie van het meetwiel, mechanische speling, montage en materiaaloppervlak kunnen de werkelijke meetfout groter maken dan de berekende mm/puls.
Drie rekenvoorbeelden
1000 PPR en meetwiel van 100 mm
1000 / 314,16 = 3,183 pulsen/mm
314,16 / 1000 = 0,314 mm/puls
Theoretisch levert de encoder bij x1 dus ongeveer 3,18 nominale pulsen per millimeter. Eén nominale puls vertegenwoordigt ongeveer 0,314 mm lineaire verplaatsing.
2500 PPR en hetzelfde meetwiel
2500 / 314,16 = 7,958 pulsen/mm
314,16 / 2500 = 0,126 mm/puls
Met dezelfde mechanica stijgt de theoretische resolutie. De praktische nauwkeurigheid stijgt echter alleen wanneer ook slip, rondloop, montage en signaalverwerking voldoende goed zijn.
Gewenste stap van 0,1 mm
314,16 / 0,1 = 3141,59 counts/omw.
Minimaal theoretisch: 3142 counts/omw.
Bij x1 en directe aandrijving komt dit neer op ongeveer 3142 PPR. Bij x4-decoding kan dezelfde effectieve countresolutie met ongeveer een kwart van het nominale PPR worden bereikt, mits encoder en besturing die telwijze daadwerkelijk ondersteunen.
Rekentabel voor veelgebruikte combinaties
| Meetwieldiameter | Encoder | Omtrek | Nominale pulsen/mm | mm/puls |
|---|---|---|---|---|
| 100 mm | 500 PPR | 314,16 mm | 1,592 | 0,628 mm |
| 100 mm | 1000 PPR | 314,16 mm | 3,183 | 0,314 mm |
| 100 mm | 2500 PPR | 314,16 mm | 7,958 | 0,126 mm |
| 200 mm | 1000 PPR | 628,32 mm | 1,592 | 0,628 mm |
| 200 mm | 2500 PPR | 628,32 mm | 3,979 | 0,251 mm |
De tabel gebruikt nominale PPR, x1-telling en een directe 1:1-koppeling. Het zijn theoretische waarden; mechanische en elektrische factoren bepalen de uiteindelijke praktische meetprestatie.
Encoder pulsen per millimeter calculator
Vul PPR, meetwieldiameter, overbrengingsverhouding en telmethode in. De calculator houdt nominale encoderpulsen en effectieve PLC-counts bewust apart.
Bereken pulsen/mm en counts/mm
Definitie overbrenging: i = aantal encoderomwentelingen per meetwielomwenteling. Bij directe koppeling is i = 1.
Ik ken mijn encoder en meetwiel
Ik weet mijn gewenste resolutie
Een standaard encoderresolutie kan hoger of lager uitvallen. Bij x2/x4-decoding en een mechanische overbrenging moet het nominale PPR apart worden bepaald.
De calculator geeft theoretische waarden. Controleer bij de definitieve selectie ook slip, meetwieltolerantie, uitgangsfrequentie, PLC-ingangsfrequentie, uitgangstype en mechanische montage.
Wat als encoder en meetwiel niet 1:1 draaien?
Definieer de verhouding als: i = aantal encoderomwentelingen per meetwielomwenteling. Daarmee blijft de formule eenduidig.
De encoder maakt twee omwentelingen terwijl het meetwiel één omwenteling maakt. De nominale pulswaarde wordt 2000 / 314,16 = 6,366 pulsen/mm.
De encoder maakt een halve omwenteling per meetwielomwenteling. De nominale pulswaarde wordt 500 / 314,16 = 1,592 pulsen/mm.
Voorkom dat nominale PPR en effectieve counts door elkaar lopen
Fabrikanten, PLC-programma's en tellermodules gebruiken niet altijd exact dezelfde terminologie. Controleer daarom altijd wat een datasheet met PPR of CPR bedoelt en hoe uw teller de A/B-kanalen decodeert.
Noem die 4000 bij voorkeur effectieve counts per omwenteling, niet “4000 PPR”. Zo blijft duidelijk wat de encoder mechanisch/nominaal levert en wat de besturing elektrisch telt.
Welke encoderresolutie heeft u werkelijk nodig?
Meer PPR is niet automatisch beter. Begin bij de kleinste lineaire stap die de machine werkelijk moet kunnen onderscheiden en controleer vervolgens of de mechanica en besturing die resolutie ook zinvol kunnen benutten.
Gewenste meetresolutie
Hoeveel millimeter mag één effectieve count theoretisch vertegenwoordigen?
Werkelijke nauwkeurigheid
Hoe dicht moet de gemeten lengte of positie bij de echte mechanische afstand liggen?
Slip en wieldiameter
Een theoretische stap van 0,01 mm heeft weinig waarde wanneer het meetwiel enkele tienden millimeter kan slippen.
Maximale snelheid
Hogere PPR verhoogt ook het aantal pulsen of flankevents per seconde bij dezelfde materiaalsnelheid.
PLC / high-speed counter
Controleer de maximale ingangsfrequentie en de gewenste x1/x2/x4-telwijze.
Uitgang & signaalkwaliteit
HTL, TTL/RS422, kabellengte en elektrische omgeving moeten passen bij teller en snelheid.
Resolutie is de kleinste theoretisch waarneembare stap. Nauwkeurigheid beschrijft hoe dicht de gemeten afstand bij de werkelijke afstand ligt. Een hogere encoderresolutie verbetert de nauwkeurigheid dus niet automatisch.
Vergeet de maximale puls- en countfrequentie niet
Een hogere resolutie betekent meer elektrische gebeurtenissen per seconde. Dat kan de maximale frequentie van de encoderuitgang, signaaloverdracht of PLC/high-speed counter begrenzen.
2 m/s = 2000 mm/s. Bij 10 nominale pulsen/mm ontstaat 10 × 2000 = 20.000 pulsen/s = 20 kHz. Telt de besturing dezelfde quadratuurencoder effectief x4, dan kan de teller tot 40 counts/mm en dus 80.000 count-events/s verwerken. Controleer beide grenzen in de betreffende documentatie.
Niet zeker hoeveel PPR u nodig heeft?
Stuur de gewenste meetresolutie, maximale snelheid, mechanische situatie en informatie over de PLC of teller door. Indusen kan meedenken over een passende encoder, meetwieloplossing of contactloze meting.
Bespreek mijn toepassingWanneer een meetwiel theoretisch klopt, maar in de praktijk toch afwijkt
De berekende pulsen per millimeter gaan ervan uit dat de omtrek van het meetwiel exact overeenkomt met de werkelijk afgelegde materiaalafstand. In machines kan dat verschil ontstaan door slip, slijtage, stof, vuil, onvoldoende aandrukkracht, materiaalvariatie, compressie van het wiel, gevoelige oppervlakken of hoge versnellingen.
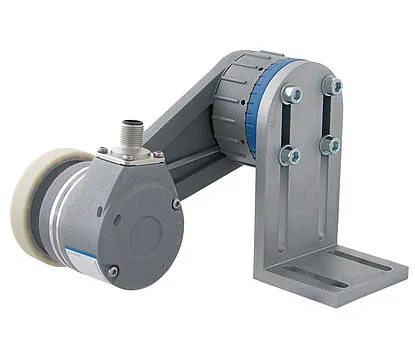
Een compleet systeem met meetwiel encoders voor lengte- en snelheidsmeting is praktisch wanneer direct contact met het materiaal mogelijk is en een mechanisch geïntegreerde oplossing gewenst is. Binnen het programma zijn onder andere Wachendorff LMSMA- en LMSCA-meetwielsystemen relevant.
Wanneer een meetwiel niet nauwkeurig genoeg is
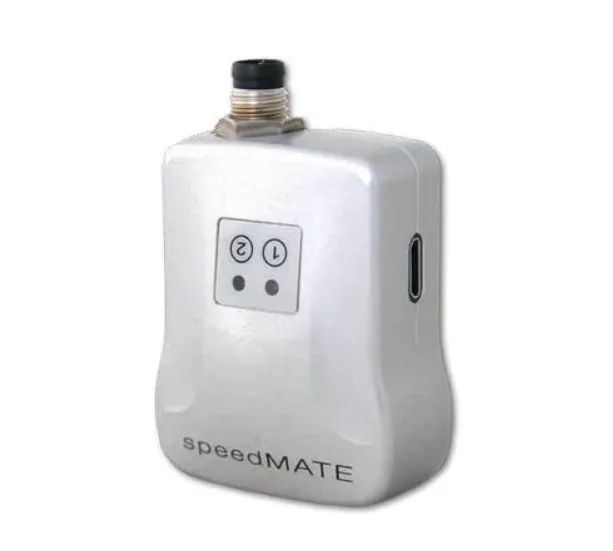
Wanneer slip of slijtage de dominante foutbron wordt, kan een contactloze meting interessanter zijn. De Wachendorff speedMATE meet optisch en contactloos snelheid en lengte en kan een instelbare A/B-encoderuitgang leveren. De uitgang kan tot 120 pulsen per millimeter worden ingesteld.
Bekijk de Wachendorff speedMATE wanneer mechanisch contact met het materiaal ongewenst is. Voor de afweging tussen beide principes leest u ook wat te doen wanneer een meetwiel slipt.
Welke oplossing past bij mijn toepassing?
| Situatie | Mogelijke oplossing |
|---|---|
| Asrotatie rechtstreeks beschikbaar | Industriële incrementele encoder |
| Lineaire beweging en contact toegestaan | Encoder + meetwiel |
| Compleet mechanisch meetsysteem gewenst | Meetwiel encoder / Wachendorff LMS |
| Slip of slijtage vormt een probleem | Contactloze Wachendorff speedMATE |
| Exacte absolute positie nodig | Absolute encoder of een andere geschikte positie-oplossing |
Deze keuzehulp is indicatief. De complete toepassing moet worden beoordeeld op mechanica, snelheid, nauwkeurigheid, uitgangssignaal, tellerfrequentie en omgevingscondities.
Gegevens die u nodig heeft voor de juiste encoderselectie
Binnen Indusen zijn hiervoor onder andere incrementele encoderoplossingen beschikbaar van Wachendorff Automation, Precizika Metrology en Omron. Wachendorff heeft daarnaast een breed programma rond encoders en meetwielsystemen. Bekijk de Wachendorff Automation oplossingen wanneer encoder en mechanische lengtemeting in één toepassing samenkomen.
Wilt u eerst bepalen welk encodertype bij de machine past? Lees dan de technische keuzehulp welke encoder kiezen?
Veelgestelde vragen over encoderpulsen per millimeter
Hoe bereken je encoderpulsen per millimeter?
Deel bij een directe 1:1-koppeling het nominale PPR door de omtrek van het meetwiel: pulsen/mm = PPR / (π × diameter in mm). Bij een mechanische overbrenging vermenigvuldigt u PPR eerst met het aantal encoderomwentelingen per meetwielomwenteling.
Hoeveel mm is één encoderpuls?
Bij directe aandrijving geldt: mm/puls = (π × meetwieldiameter) / PPR. Met een wiel van 100 mm en een encoder van 1000 PPR is dit theoretisch ongeveer 0,314 mm per nominale puls.
Hoeveel PPR heb ik nodig voor 0,1 mm resolutie?
Dat hangt af van de meetwieldiameter. Bij een wiel van 100 mm is de omtrek 314,16 mm. Voor 0,1 mm per effectieve count zijn theoretisch minimaal 3142 counts per omwenteling nodig. De benodigde nominale PPR hangt daarna af van x1/x2/x4-telling en eventuele overbrenging.
Wat is het verschil tussen PPR en counts per revolution?
PPR is de nominale encoderresolutie volgens de betreffende fabrikantdefinitie. Effectieve counts beschrijven hoeveel telgebeurtenissen de besturing werkelijk verwerkt. Bij een 1000 PPR quadratuurencoder kan x4-decoding bijvoorbeeld 4000 effectieve counts per omwenteling opleveren.
Heeft de diameter van het meetwiel invloed op de resolutie?
Ja. Een groter meetwiel legt per omwenteling meer afstand af. Bij hetzelfde PPR daalt daardoor het aantal pulsen per millimeter. Een kleiner wiel geeft theoretisch meer pulsen per millimeter, maar mechanische factoren zoals slijtage en rondloop blijven belangrijk.
Kan een encoder met te veel PPR problemen geven?
Ja. Meer PPR verhoogt de puls- en countfrequentie bij dezelfde snelheid. Encoderuitgang, kabel, ingangscircuit en high-speed counter moeten die frequentie kunnen verwerken. Meer PPR heeft bovendien weinig nut wanneer de mechanische meetfout groter is dan de theoretische encoderstap.
Wat als een meetwiel slipt?
Dan kan de berekende PPR exact kloppen terwijl de gemeten lengte toch afwijkt. Controleer aandrukkracht, wielmateriaal, slijtage, vervuiling, versnelling en het productoppervlak. Als slip structureel een probleem blijft, kan contactloze snelheid- of lengtemeting logischer zijn.
Hoe bereken ik de maximale encoderfrequentie?
Vermenigvuldig nominale pulsen/mm met de maximale snelheid in mm/s. Bij 10 pulsen/mm en 2000 mm/s ontstaat 20.000 pulsen/s, oftewel 20 kHz. Controleer daarnaast de effectieve countfrequentie wanneer de PLC x2 of x4 decodeert.
Hulp nodig bij het selecteren van een encoder?
Heeft u een nieuwe toepassing of wilt u een bestaande encoder vervangen? Stuur de toepassing, gewenste resolutie en indien aanwezig het huidige typenummer of een foto. We kijken naar de complete combinatie van mechanica, PPR, signaal, snelheid en besturing: van vraagstuk naar oplossing – technisch én economisch verantwoord.
Hoe bereken je encoderpulsen per millimeter?
Wanneer een incrementele encoder wordt gebruikt om de lineaire beweging van folie, kabel, papier, een transportband of ander materiaal te meten, moet het aantal encoderpulsen worden omgerekend naar een afstand.
Daarvoor zijn vooral drie gegevens nodig: het aantal pulsen per omwenteling van de encoder, de diameter of omtrek van het meetwiel en een eventuele mechanische overbrengingsverhouding. Daarna kunt u pulsen per millimeter, millimeter per puls én de maximale pulsfrequentie bepalen.
Encoderpulsen per millimeter berekenen
Bij een encoder die rechtstreeks 1:1 aan een meetwiel gekoppeld is, deelt u het nominale aantal pulsen per omwenteling door de omtrek van het meetwiel.
Bij een quadratuurencoder met A- en B-kanaal kan de besturing x1, x2 of x4 tellen. Een encoder van 1000 PPR kan daardoor bijvoorbeeld 4000 effectieve counts per omwenteling opleveren bij x4-decoding. De mechanische encoderresolutie blijft daarbij 1000 PPR; alleen de manier waarop de besturing de flanken telt verandert.
Wat betekenen encoderpulsen per millimeter?
Een incrementele encoder meet in eerste instantie een draaiende beweging. Bij een meetwieltoepassing wordt die rotatie gebruikt om een lineaire beweging te volgen, bijvoorbeeld van een transportband, folie, papier, karton, kabel, draad of een productbaan.
Eén volledige omwenteling van het meetwiel komt overeen met de omtrek van het wiel. Heeft een meetwiel een diameter D in millimeter, dan geldt:
De encoder verdeelt vervolgens zijn PPR over die afstand. Een hogere PPR geeft theoretisch meer meetstappen per omwenteling, terwijl een groter meetwiel bij dezelfde PPR minder pulsen per millimeter oplevert.
Formule: pulsen per millimeter, mm per puls en benodigde PPR
Slip, rondloop, wieldiametertolerantie, compressie van het meetwiel, mechanische speling, montage en materiaaloppervlak kunnen de werkelijke meetfout groter maken dan de berekende mm/puls.
Drie rekenvoorbeelden
1000 PPR en meetwiel van 100 mm
1000 / 314,16 = 3,183 pulsen/mm
314,16 / 1000 = 0,314 mm/puls
Theoretisch levert de encoder bij x1 dus ongeveer 3,18 nominale pulsen per millimeter. Eén nominale puls vertegenwoordigt ongeveer 0,314 mm lineaire verplaatsing.
2500 PPR en hetzelfde meetwiel
2500 / 314,16 = 7,958 pulsen/mm
314,16 / 2500 = 0,126 mm/puls
Met dezelfde mechanica stijgt de theoretische resolutie. De praktische nauwkeurigheid stijgt echter alleen wanneer ook slip, rondloop, montage en signaalverwerking voldoende goed zijn.
Gewenste stap van 0,1 mm
314,16 / 0,1 = 3141,59 counts/omw.
Minimaal theoretisch: 3142 counts/omw.
Bij x1 en directe aandrijving komt dit neer op ongeveer 3142 PPR. Bij x4-decoding kan dezelfde effectieve countresolutie met ongeveer een kwart van het nominale PPR worden bereikt, mits encoder en besturing die telwijze daadwerkelijk ondersteunen.
Rekentabel voor veelgebruikte combinaties
| Meetwieldiameter | Encoder | Omtrek | Nominale pulsen/mm | mm/puls |
|---|---|---|---|---|
| 100 mm | 500 PPR | 314,16 mm | 1,592 | 0,628 mm |
| 100 mm | 1000 PPR | 314,16 mm | 3,183 | 0,314 mm |
| 100 mm | 2500 PPR | 314,16 mm | 7,958 | 0,126 mm |
| 200 mm | 1000 PPR | 628,32 mm | 1,592 | 0,628 mm |
| 200 mm | 2500 PPR | 628,32 mm | 3,979 | 0,251 mm |
De tabel gebruikt nominale PPR, x1-telling en een directe 1:1-koppeling. Het zijn theoretische waarden; mechanische en elektrische factoren bepalen de uiteindelijke praktische meetprestatie.
Encoder pulsen per millimeter calculator
Vul PPR, meetwieldiameter, overbrengingsverhouding en telmethode in. De calculator houdt nominale encoderpulsen en effectieve PLC-counts bewust apart.
Bereken pulsen/mm en counts/mm
Definitie overbrenging: i = aantal encoderomwentelingen per meetwielomwenteling. Bij directe koppeling is i = 1.
Ik ken mijn encoder en meetwiel
Ik weet mijn gewenste resolutie
Een standaard encoderresolutie kan hoger of lager uitvallen. Bij x2/x4-decoding en een mechanische overbrenging moet het nominale PPR apart worden bepaald.
De calculator geeft theoretische waarden. Controleer bij de definitieve selectie ook slip, meetwieltolerantie, uitgangsfrequentie, PLC-ingangsfrequentie, uitgangstype en mechanische montage.
Wat als encoder en meetwiel niet 1:1 draaien?
Definieer de verhouding als: i = aantal encoderomwentelingen per meetwielomwenteling. Daarmee blijft de formule eenduidig.
De encoder maakt twee omwentelingen terwijl het meetwiel één omwenteling maakt. De nominale pulswaarde wordt 2000 / 314,16 = 6,366 pulsen/mm.
De encoder maakt een halve omwenteling per meetwielomwenteling. De nominale pulswaarde wordt 500 / 314,16 = 1,592 pulsen/mm.
Voorkom dat nominale PPR en effectieve counts door elkaar lopen
Fabrikanten, PLC-programma's en tellermodules gebruiken niet altijd exact dezelfde terminologie. Controleer daarom altijd wat een datasheet met PPR of CPR bedoelt en hoe uw teller de A/B-kanalen decodeert.
Noem die 4000 bij voorkeur effectieve counts per omwenteling, niet “4000 PPR”. Zo blijft duidelijk wat de encoder mechanisch/nominaal levert en wat de besturing elektrisch telt.
Welke encoderresolutie heeft u werkelijk nodig?
Meer PPR is niet automatisch beter. Begin bij de kleinste lineaire stap die de machine werkelijk moet kunnen onderscheiden en controleer vervolgens of de mechanica en besturing die resolutie ook zinvol kunnen benutten.
Gewenste meetresolutie
Hoeveel millimeter mag één effectieve count theoretisch vertegenwoordigen?
Werkelijke nauwkeurigheid
Hoe dicht moet de gemeten lengte of positie bij de echte mechanische afstand liggen?
Slip en wieldiameter
Een theoretische stap van 0,01 mm heeft weinig waarde wanneer het meetwiel enkele tienden millimeter kan slippen.
Maximale snelheid
Hogere PPR verhoogt ook het aantal pulsen of flankevents per seconde bij dezelfde materiaalsnelheid.
PLC / high-speed counter
Controleer de maximale ingangsfrequentie en de gewenste x1/x2/x4-telwijze.
Uitgang & signaalkwaliteit
HTL, TTL/RS422, kabellengte en elektrische omgeving moeten passen bij teller en snelheid.
Resolutie is de kleinste theoretisch waarneembare stap. Nauwkeurigheid beschrijft hoe dicht de gemeten afstand bij de werkelijke afstand ligt. Een hogere encoderresolutie verbetert de nauwkeurigheid dus niet automatisch.
Vergeet de maximale puls- en countfrequentie niet
Een hogere resolutie betekent meer elektrische gebeurtenissen per seconde. Dat kan de maximale frequentie van de encoderuitgang, signaaloverdracht of PLC/high-speed counter begrenzen.
2 m/s = 2000 mm/s. Bij 10 nominale pulsen/mm ontstaat 10 × 2000 = 20.000 pulsen/s = 20 kHz. Telt de besturing dezelfde quadratuurencoder effectief x4, dan kan de teller tot 40 counts/mm en dus 80.000 count-events/s verwerken. Controleer beide grenzen in de betreffende documentatie.
Niet zeker hoeveel PPR u nodig heeft?
Stuur de gewenste meetresolutie, maximale snelheid, mechanische situatie en informatie over de PLC of teller door. Indusen kan meedenken over een passende encoder, meetwieloplossing of contactloze meting.
Bespreek mijn toepassingWanneer een meetwiel theoretisch klopt, maar in de praktijk toch afwijkt
De berekende pulsen per millimeter gaan ervan uit dat de omtrek van het meetwiel exact overeenkomt met de werkelijk afgelegde materiaalafstand. In machines kan dat verschil ontstaan door slip, slijtage, stof, vuil, onvoldoende aandrukkracht, materiaalvariatie, compressie van het wiel, gevoelige oppervlakken of hoge versnellingen.
Een compleet systeem met meetwiel encoders voor lengte- en snelheidsmeting is praktisch wanneer direct contact met het materiaal mogelijk is en een mechanisch geïntegreerde oplossing gewenst is. Binnen het programma zijn onder andere Wachendorff LMSMA- en LMSCA-meetwielsystemen relevant.
Wanneer een meetwiel niet nauwkeurig genoeg is
Wanneer slip of slijtage de dominante foutbron wordt, kan een contactloze meting interessanter zijn. De Wachendorff speedMATE meet optisch en contactloos snelheid en lengte en kan een instelbare A/B-encoderuitgang leveren. De uitgang kan tot 120 pulsen per millimeter worden ingesteld.
Bekijk de Wachendorff speedMATE wanneer mechanisch contact met het materiaal ongewenst is. Voor de afweging tussen beide principes leest u ook wat te doen wanneer een meetwiel slipt.
Welke oplossing past bij mijn toepassing?
| Situatie | Mogelijke oplossing |
|---|---|
| Asrotatie rechtstreeks beschikbaar | Industriële incrementele encoder |
| Lineaire beweging en contact toegestaan | Encoder + meetwiel |
| Compleet mechanisch meetsysteem gewenst | Meetwiel encoder / Wachendorff LMS |
| Slip of slijtage vormt een probleem | Contactloze Wachendorff speedMATE |
| Exacte absolute positie nodig | Absolute encoder of een andere geschikte positie-oplossing |
Deze keuzehulp is indicatief. De complete toepassing moet worden beoordeeld op mechanica, snelheid, nauwkeurigheid, uitgangssignaal, tellerfrequentie en omgevingscondities.
Gegevens die u nodig heeft voor de juiste encoderselectie
Binnen Indusen zijn hiervoor onder andere incrementele encoderoplossingen beschikbaar van Wachendorff Automation, Precizika Metrology en Omron. Wachendorff heeft daarnaast een breed programma rond encoders en meetwielsystemen. Bekijk de Wachendorff Automation oplossingen wanneer encoder en mechanische lengtemeting in één toepassing samenkomen.
Wilt u eerst bepalen welk encodertype bij de machine past? Lees dan de technische keuzehulp welke encoder kiezen?
Veelgestelde vragen over encoderpulsen per millimeter
Hoe bereken je encoderpulsen per millimeter?
Deel bij een directe 1:1-koppeling het nominale PPR door de omtrek van het meetwiel: pulsen/mm = PPR / (π × diameter in mm). Bij een mechanische overbrenging vermenigvuldigt u PPR eerst met het aantal encoderomwentelingen per meetwielomwenteling.
Hoeveel mm is één encoderpuls?
Bij directe aandrijving geldt: mm/puls = (π × meetwieldiameter) / PPR. Met een wiel van 100 mm en een encoder van 1000 PPR is dit theoretisch ongeveer 0,314 mm per nominale puls.
Hoeveel PPR heb ik nodig voor 0,1 mm resolutie?
Dat hangt af van de meetwieldiameter. Bij een wiel van 100 mm is de omtrek 314,16 mm. Voor 0,1 mm per effectieve count zijn theoretisch minimaal 3142 counts per omwenteling nodig. De benodigde nominale PPR hangt daarna af van x1/x2/x4-telling en eventuele overbrenging.
Wat is het verschil tussen PPR en counts per revolution?
PPR is de nominale encoderresolutie volgens de betreffende fabrikantdefinitie. Effectieve counts beschrijven hoeveel telgebeurtenissen de besturing werkelijk verwerkt. Bij een 1000 PPR quadratuurencoder kan x4-decoding bijvoorbeeld 4000 effectieve counts per omwenteling opleveren.
Heeft de diameter van het meetwiel invloed op de resolutie?
Ja. Een groter meetwiel legt per omwenteling meer afstand af. Bij hetzelfde PPR daalt daardoor het aantal pulsen per millimeter. Een kleiner wiel geeft theoretisch meer pulsen per millimeter, maar mechanische factoren zoals slijtage en rondloop blijven belangrijk.
Kan een encoder met te veel PPR problemen geven?
Ja. Meer PPR verhoogt de puls- en countfrequentie bij dezelfde snelheid. Encoderuitgang, kabel, ingangscircuit en high-speed counter moeten die frequentie kunnen verwerken. Meer PPR heeft bovendien weinig nut wanneer de mechanische meetfout groter is dan de theoretische encoderstap.
Wat als een meetwiel slipt?
Dan kan de berekende PPR exact kloppen terwijl de gemeten lengte toch afwijkt. Controleer aandrukkracht, wielmateriaal, slijtage, vervuiling, versnelling en het productoppervlak. Als slip structureel een probleem blijft, kan contactloze snelheid- of lengtemeting logischer zijn.
Hoe bereken ik de maximale encoderfrequentie?
Vermenigvuldig nominale pulsen/mm met de maximale snelheid in mm/s. Bij 10 pulsen/mm en 2000 mm/s ontstaat 20.000 pulsen/s, oftewel 20 kHz. Controleer daarnaast de effectieve countfrequentie wanneer de PLC x2 of x4 decodeert.
Hulp nodig bij het selecteren van een encoder?
Heeft u een nieuwe toepassing of wilt u een bestaande encoder vervangen? Stuur de toepassing, gewenste resolutie en indien aanwezig het huidige typenummer of een foto. We kijken naar de complete combinatie van mechanica, PPR, signaal, snelheid en besturing: van vraagstuk naar oplossing – technisch én economisch verantwoord.