EtherCAT encoders: werking, integratie en selectie voor machinebouw
Een EtherCAT encoder maakt positiefeedback rechtstreeks onderdeel van een EtherCAT-netwerk. Voor een betrouwbare toepassing moeten communicatie, encoderfunctie, mechanica, resolutie en software-integratie als één systeem worden bekeken.
In deze gids behandelen we absolute singleturn- en multiturn encoders, ESI/XML, CoE, procesdata, deviceprofielen, topologie, bekabeling en het vervangen van een bestaande EtherCAT encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
EtherCAT wordt veel gebruikt in machine- en motionarchitecturen waarin snelle, gestructureerde communicatie tussen controller en veldapparatuur belangrijk is. Een EtherCAT encoder kan absolute positie rechtstreeks als digitale procesdata in die architectuur beschikbaar maken.
Toch is EtherCAT alleen geen volledige encoderspecificatie. Voor een betrouwbare selectie moeten ook encoderprincipe, singleturn of multiturn, resolutie, mechanische montage, voedingsspanning, connectoren, ESI-bestand, procesdata en de configuratie van de besturing worden beoordeeld. Bekijk voor de technische basis ook het overzicht met industriële encoders.
Wat is een EtherCAT encoder?
Een EtherCAT encoder meet mechanische rotatie of positie en maakt die informatie via EtherCAT beschikbaar voor een controller of andere industriële besturing. De encoder wordt daarmee een device binnen het EtherCAT-netwerk.
Afhankelijk van de encoder kunnen naast de actuele positiewaarde ook parameters, statusinformatie en aanvullende encodergegevens beschikbaar zijn. Welke informatie exact wordt ondersteund hangt af van het concrete apparaat en de gebruikte configuratie.
Een EtherCAT encoder kan bijvoorbeeld magnetisch of optisch meten en singleturn of multiturn zijn. EtherCAT beschrijft de communicatie, niet de fysieke manier waarop de positie wordt bepaald.
Wat is het verschil tussen Ethernet en EtherCAT?
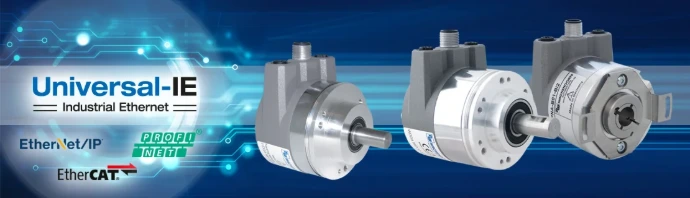
EtherCAT maakt gebruik van Ethernet-technologie, maar is ontwikkeld als industrieel communicatiesysteem voor deterministische en efficiënte uitwisseling van procesdata. Een standaard Ethernet-aansluiting op een apparaat betekent daarom niet automatisch dat het apparaat EtherCAT ondersteunt.
Standaard Ethernet
Algemene netwerktechnologie voor gegevenscommunicatie. Het zegt op zichzelf niets over een EtherCAT-deviceprofiel, ESI-bestand of de manier waarop positie als procesdata wordt geïntegreerd.
EtherCAT
Industriële Ethernet-technologie waarbij devices volgens de EtherCAT- architectuur in het netwerk worden opgenomen en procesdata gestructureerd wordt uitgewisseld.
Absolute encoders en EtherCAT
Bij een absolute encoder hoort bij iedere ondersteunde mechanische positie een digitale positiewaarde. De besturing hoeft daardoor niet uitsluitend pulsen vanaf nul op te tellen om de actuele positie te bepalen.
Dat is relevant in machines waarin na inschakelen direct een bruikbare positiewaarde gewenst is. EtherCAT maakt het mogelijk die absolute positie als digitale procesdata binnen de netwerkarchitectuur te gebruiken.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn EtherCAT encoder?
Een singleturn absolute encoder bepaalt de unieke hoekpositie binnen één omwenteling. Dit kan voldoende zijn voor bijvoorbeeld een draaitafel, klep of roterend positioneermechanisme.
Een multiturn absolute encoder houdt daarnaast de positie over meerdere omwentelingen bij. Dat is relevant bij toepassingen zoals lieren, liften, spindelassen, opslagmachines en lineaire assen.
Hoeveel bits of stappen zijn nodig?
De singleturnresolutie van absolute encoders wordt vaak in bits uitgedrukt. Een 16-bit encoder verdeelt één omwenteling theoretisch in 216 = 65.536 digitale stappen.
Meer bits betekenen een fijnere digitale verdeling, maar niet automatisch een hogere absolute nauwkeurigheid. Mechanische speling, koppelingen, uitlijning, stijfheid en de nauwkeurigheid van de encoder zelf blijven bepalend.
Hoe wordt encoderdata via EtherCAT uitgewisseld?
Bij een EtherCAT encoder wordt de relevante meetinformatie als procesdata in de netwerkconfiguratie opgenomen. De exacte opbouw verschilt per fabrikant, deviceprofiel en configuratie.
Binnen EtherCAT kan een device gebruikmaken van CoE. Daarmee kunnen op CANopen gebaseerde applicatie- en objectmodellen binnen EtherCAT worden toegepast. Dat betekent niet dat een EtherCAT encoder hetzelfde is als een CANopen encoder: de fysieke netwerkarchitectuur en communicatie zijn verschillend.
| Onderdeel | Functie | Bij encoder | Praktische betekenis | Bij vervanging controleren? |
|---|---|---|---|---|
| Procesdata | Cyclische machine-informatie | Bijvoorbeeld actuele positie | Wordt direct door de controller gebruikt | Ja |
| CoE | Applicatielaag / objectmodel binnen EtherCAT | Encoderobjecten en parameters | Kan configuratie en standaardisatie ondersteunen | Ja |
| PDO | Procesdata-objecten | Bijvoorbeeld positie of status | Mapping moet aansluiten op de besturing | Ja |
| Parameterdata | Configuratie en instellingen | Afhankelijk van apparaat | Relevant bij commissioning en retrofit | Ja |
Wat is een ESI-bestand?
ESI staat voor EtherCAT SubDevice Information. Het is de XML-gebaseerde devicebeschrijving waarmee een EtherCAT configuratietool relevante informatie over een device kan herkennen.
Het ESI-bestand kan onder andere informatie bevatten over het device, ondersteunde functies, procesdata, profielen en configuratiemogelijkheden. De fabrikant levert het passende ESI-bestand voor het concrete apparaat.
Twee encoders met EtherCAT kunnen verschillende devicebeschrijvingen, process-data-opbouw of parameterstructuren hebben. Een vervangend type kan daardoor software-aanpassingen vragen.
EtherCAT State Machine: van opstart naar operationeel
EtherCAT-devices doorlopen tijdens inbedrijfstelling verschillende communicatiestadia. In engineeringsoftware worden onder andere toestanden zoals INIT, PRE-OP, SAFE-OP en OP gebruikt. Welke configuratiestappen in ieder stadium nodig zijn hangt af van het device en de controller.
Basiscommunicatie en initialisatie van het device.
Configuratie- en mailboxcommunicatie kunnen worden voorbereid.
Procesdata wordt gecontroleerd voordat volledig operationeel bedrijf start.
Het device functioneert volgens de geconfigureerde operationele procesdata.
Wanneer een encoder niet naar de verwachte toestand gaat, zijn ESI-configuratie, device-identiteit, procesdata, bekabeling en controllerinstellingen logische controlepunten.
Encoderprofiel binnen EtherCAT
EtherCAT encoders kunnen gebruikmaken van een encoderdeviceprofiel om relevante functies en objecten gestructureerd aan te bieden. Het concrete profiel moet altijd bij het geselecteerde apparaat worden gecontroleerd.
Wachendorff vermeldt voor de WDGA 58B EtherCAT een device profile CiA DS-406 V4.0.2 Class 3. Dezelfde serie ondersteunt volgens Wachendorff CoE, FoE en EoE. Dit zijn productspecifieke eigenschappen en geen algemene eisen voor iedere EtherCAT encoder.
EtherCAT topologie, IN/OUT en bekabeling
Bij EtherCAT-encoders met twee netwerkpoorten kan de encoder als device in een lijnstructuur worden opgenomen. Daarbij worden bijvoorbeeld een inkomende en uitgaande Ethernetverbinding gebruikt.
De exacte connectoren verschillen per encoder. De Wachendorff WDGA 58B EtherCAT met BI2-buskap gebruikt bijvoorbeeld twee 4-polige D-coded M12-aansluitingen voor EtherCAT IN/OUT en een separate 4-polige A-coded M12-aansluiting voor voeding.
Gebruik voor de definitieve aansluiting altijd de datasheet en montage-instructie van de concrete encoder.
Een EtherCAT encoder moet ook mechanisch passen
De netwerkinterface verandert niets aan de mechanische eisen. Een encoder kan communicatietechnisch geschikt zijn maar alsnog onbruikbaar door asmaat, flens, bouwlengte of lagerbelasting.
EtherCAT vergelijken met PROFINET, CANopen en SSI
De beste encoderinterface is de interface die aansluit op de machinearchitectuur. EtherCAT is dus niet automatisch de beste keuze alleen omdat het een moderne Industrial Ethernet-interface is.
EtherCAT versus PROFINET
Beide zijn Industrial Ethernet-technologieën. De keuze hangt af van controllerplatform, machinearchitectuur, software, netwerkopbouw en ondersteunde devices. Lees ook de uitgebreide gids over PROFINET encoders .
EtherCAT versus CANopen
CANopen is CAN-gebaseerd. EtherCAT gebruikt Industrial Ethernet. Wanneer een machine al volledig rond een van beide netwerken is opgebouwd, is aansluiting op die bestaande architectuur meestal het belangrijkste criterium.
EtherCAT versus SSI
SSI is een directe point-to-point-interface voor absolute positiedata. Dat kan eenvoudiger zijn wanneer netwerkfunctionaliteit niet nodig is. Bekijk ook SSI en BiSS absolute encoders .
EtherCAT versus incrementeel
Een incrementele encoder kan voor toerental of relatieve beweging een veel eenvoudigere oplossing zijn. EtherCAT is vooral logisch wanneer absolute positie en netwerkcommunicatie onderdeel van het machineconcept zijn.
| Interface | Communicatie | Absolute positie | Netwerkintegratie | Device description | Parametrering | Complexiteit | Typische context |
|---|---|---|---|---|---|---|---|
| Incrementeel | A/B(/Z) | Niet direct | Nee | Niet van toepassing | Beperkt | Relatief eenvoudig | Snelheid / relatieve positie |
| SSI | Point-to-point digitaal | Ja | Nee | Geen ESI/GSDML | Uitvoeringsafhankelijk | Overzichtelijk | Absolute positie |
| CANopen | CAN-gebaseerd | Ja | CAN-netwerk | CANopen-configuratie | Uitgebreid mogelijk | Netwerkconfiguratie | Machinebouw / mobiele systemen |
| PROFINET | Industrial Ethernet | Ja | PROFINET-netwerk | GSDML | Uitgebreid mogelijk | Engineering nodig | PROFINET-machinearchitectuur |
| EtherCAT | Industrial Ethernet | Ja | EtherCAT-netwerk | ESI / XML | Uitgebreid mogelijk | Engineering nodig | EtherCAT machine- en motionarchitectuur |
Typische toepassingen van EtherCAT encoders
Motion machine
Absolute positie binnen een EtherCAT-architectuur.Interessant wanneer controller, drives en veldapparatuur al op EtherCAT zijn gebaseerd.
Verpakkingsmachine
Positionering en formaatverstelling.Absolute feedback kan gebruikt worden voor machineassen en verstelmechanismen.
Intralogistiek
Lift, shuttle of opslagas.Multiturn is relevant wanneer beweging over meerdere asomwentelingen plaatsvindt.
Productielijn
Netwerkgeïntegreerde positiefeedback.Encoderdata kan direct worden opgenomen in de bestaande EtherCAT-controllerarchitectuur.
Machine-as
Absolute rotatiepositie.Resolutie en mechanische koppeling moeten aansluiten op de werkelijke machinefunctie.
Retrofit
Bestaande EtherCAT encoder vervangen.Mechanica, ESI, process-data-opbouw en configuratie moeten gezamenlijk worden vergeleken.
Voorbeeld: Wachendorff WDGA 58B EtherCAT
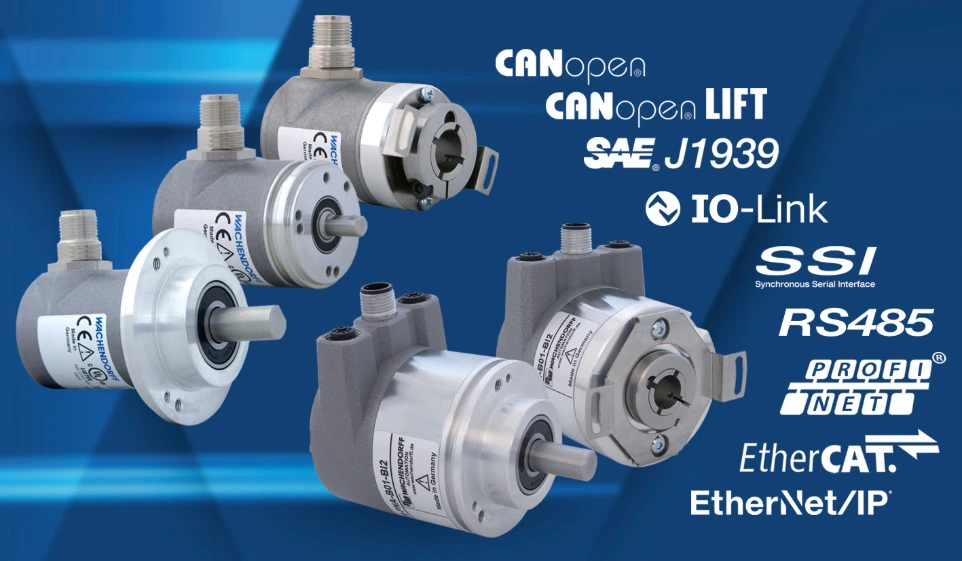
Wachendorff biedt binnen de WDGA-serie absolute EtherCAT encoders voor industriële positionering. De WDGA 58B EtherCAT is een concreet voorbeeld van een 58 mm absolute encoder met EtherCAT-interface.
Wachendorff WDGA 58B EtherCAT
Onderstaande kenmerken zijn productspecifiek en mogen niet als algemene EtherCAT-eisen worden geïnterpreteerd.
Wachendorff vermeldt daarnaast een EtherCAT Conformance Test-certificaat voor de betreffende devicefamilie. Voor definitieve selectie zijn altijd het volledige typenummer, de datasheet en de actuele ESI-versie leidend.
Een bestaande EtherCAT encoder vervangen
Bij retrofit is hetzelfde woord EtherCAT op twee datasheets onvoldoende. Twee encoders zijn daardoor niet automatisch één-op-één uitwisselbaar.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens en montagepunten;
- bouwlengte;
- koppeling of koppelsteun;
- toerental en mechanische belasting.
Elektrisch controleren
- voedingsspanning;
- EtherCAT IN/OUT-connectoren;
- pinout en codering;
- kabeltype en afscherming;
- voedingsconnector.
Software en communicatie controleren
- ESI-bestand en device-identiteit;
- device profile;
- PDO- en process-data-opbouw;
- CoE-objecten en parameters;
- controllerconfiguratie;
- eventuele softwaremapping.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- draairichting;
- preset en scaling;
- machine-eenheid en mechanische verhouding.
Lees ook meer over retrofit & vervanging of bekijk onze encoderoplossingen.
Checklist voor een EtherCAT encoder
Waar gaat EtherCAT encoderselectie vaak mis?
Veelgestelde vragen over EtherCAT encoders
Wat is een EtherCAT encoder?
Een EtherCAT encoder meet positie of rotatie en maakt de relevante encoderdata via een EtherCAT-netwerk beschikbaar voor een controller of andere industriële besturing.
Is een EtherCAT encoder altijd absoluut?
EtherCAT beschrijft de communicatie en niet het fysieke meetprincipe. Controleer daarom altijd het concrete encodertype en de beschikbare positiedata.
Wat is een ESI-bestand?
Een ESI-bestand is de XML-gebaseerde devicebeschrijving van een EtherCAT-device. De configuratietool gebruikt deze informatie om het apparaat en de ondersteunde functies te herkennen.
Wat is CoE?
CoE maakt gebruik van een op CANopen gebaseerd applicatie- en objectmodel binnen EtherCAT. Welke objecten beschikbaar zijn hangt af van het concrete apparaat.
Wat is het verschil tussen singleturn en multiturn?
Singleturn geeft een absolute hoek binnen één omwenteling. Multiturn houdt daarnaast positie over meerdere omwentelingen bij.
Kan een EtherCAT encoder een PROFINET encoder vervangen?
Niet zonder aanpassing van de netwerkarchitectuur. EtherCAT en PROFINET zijn verschillende industriële Ethernet-technologieën en vragen een passende controller- en deviceconfiguratie.
Kan iedere EtherCAT encoder een andere EtherCAT encoder vervangen?
Nee. Mechanische maatvoering, resolutie, ESI, device profile, process-data-opbouw, parameters, connectoren en softwareconfiguratie moeten worden vergeleken.
Welke gegevens zijn nodig voor een vervangende EtherCAT encoder?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, as- en flensmaten, resolutie, singleturn/multiturn, connectoren en informatie over de bestaande EtherCAT-configuratie.
Een EtherCAT encoder selecteren of vervangen?
Bij EtherCAT bepaalt niet alleen het protocol of een encoder geschikt is. Mechanische passing, singleturn of multiturn, resolutie, ESI, process-data-opbouw, connectoren en controllerintegratie moeten als één systeem worden beoordeeld.
Indusen kan een bestaande encoder identificeren of verschillende oplossingen vergelijken op techniek, integratie, beschikbaarheid en economische geschiktheid.
EtherCAT encoders: werking, integratie en selectie voor machinebouw
Een EtherCAT encoder maakt positiefeedback rechtstreeks onderdeel van een EtherCAT-netwerk. Voor een betrouwbare toepassing moeten communicatie, encoderfunctie, mechanica, resolutie en software-integratie als één systeem worden bekeken.
In deze gids behandelen we absolute singleturn- en multiturn encoders, ESI/XML, CoE, procesdata, deviceprofielen, topologie, bekabeling en het vervangen van een bestaande EtherCAT encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
EtherCAT wordt veel gebruikt in machine- en motionarchitecturen waarin snelle, gestructureerde communicatie tussen controller en veldapparatuur belangrijk is. Een EtherCAT encoder kan absolute positie rechtstreeks als digitale procesdata in die architectuur beschikbaar maken.
Toch is EtherCAT alleen geen volledige encoderspecificatie. Voor een betrouwbare selectie moeten ook encoderprincipe, singleturn of multiturn, resolutie, mechanische montage, voedingsspanning, connectoren, ESI-bestand, procesdata en de configuratie van de besturing worden beoordeeld. Bekijk voor de technische basis ook het overzicht met industriële encoders.
Wat is een EtherCAT encoder?
Een EtherCAT encoder meet mechanische rotatie of positie en maakt die informatie via EtherCAT beschikbaar voor een controller of andere industriële besturing. De encoder wordt daarmee een device binnen het EtherCAT-netwerk.
Afhankelijk van de encoder kunnen naast de actuele positiewaarde ook parameters, statusinformatie en aanvullende encodergegevens beschikbaar zijn. Welke informatie exact wordt ondersteund hangt af van het concrete apparaat en de gebruikte configuratie.
Een EtherCAT encoder kan bijvoorbeeld magnetisch of optisch meten en singleturn of multiturn zijn. EtherCAT beschrijft de communicatie, niet de fysieke manier waarop de positie wordt bepaald.
Wat is het verschil tussen Ethernet en EtherCAT?
EtherCAT maakt gebruik van Ethernet-technologie, maar is ontwikkeld als industrieel communicatiesysteem voor deterministische en efficiënte uitwisseling van procesdata. Een standaard Ethernet-aansluiting op een apparaat betekent daarom niet automatisch dat het apparaat EtherCAT ondersteunt.
Standaard Ethernet
Algemene netwerktechnologie voor gegevenscommunicatie. Het zegt op zichzelf niets over een EtherCAT-deviceprofiel, ESI-bestand of de manier waarop positie als procesdata wordt geïntegreerd.
EtherCAT
Industriële Ethernet-technologie waarbij devices volgens de EtherCAT- architectuur in het netwerk worden opgenomen en procesdata gestructureerd wordt uitgewisseld.
Absolute encoders en EtherCAT
Bij een absolute encoder hoort bij iedere ondersteunde mechanische positie een digitale positiewaarde. De besturing hoeft daardoor niet uitsluitend pulsen vanaf nul op te tellen om de actuele positie te bepalen.
Dat is relevant in machines waarin na inschakelen direct een bruikbare positiewaarde gewenst is. EtherCAT maakt het mogelijk die absolute positie als digitale procesdata binnen de netwerkarchitectuur te gebruiken.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn EtherCAT encoder?
Een singleturn absolute encoder bepaalt de unieke hoekpositie binnen één omwenteling. Dit kan voldoende zijn voor bijvoorbeeld een draaitafel, klep of roterend positioneermechanisme.
Een multiturn absolute encoder houdt daarnaast de positie over meerdere omwentelingen bij. Dat is relevant bij toepassingen zoals lieren, liften, spindelassen, opslagmachines en lineaire assen.
Hoeveel bits of stappen zijn nodig?
De singleturnresolutie van absolute encoders wordt vaak in bits uitgedrukt. Een 16-bit encoder verdeelt één omwenteling theoretisch in 216 = 65.536 digitale stappen.
Meer bits betekenen een fijnere digitale verdeling, maar niet automatisch een hogere absolute nauwkeurigheid. Mechanische speling, koppelingen, uitlijning, stijfheid en de nauwkeurigheid van de encoder zelf blijven bepalend.
Hoe wordt encoderdata via EtherCAT uitgewisseld?
Bij een EtherCAT encoder wordt de relevante meetinformatie als procesdata in de netwerkconfiguratie opgenomen. De exacte opbouw verschilt per fabrikant, deviceprofiel en configuratie.
Binnen EtherCAT kan een device gebruikmaken van CoE. Daarmee kunnen op CANopen gebaseerde applicatie- en objectmodellen binnen EtherCAT worden toegepast. Dat betekent niet dat een EtherCAT encoder hetzelfde is als een CANopen encoder: de fysieke netwerkarchitectuur en communicatie zijn verschillend.
| Onderdeel | Functie | Bij encoder | Praktische betekenis | Bij vervanging controleren? |
|---|---|---|---|---|
| Procesdata | Cyclische machine-informatie | Bijvoorbeeld actuele positie | Wordt direct door de controller gebruikt | Ja |
| CoE | Applicatielaag / objectmodel binnen EtherCAT | Encoderobjecten en parameters | Kan configuratie en standaardisatie ondersteunen | Ja |
| PDO | Procesdata-objecten | Bijvoorbeeld positie of status | Mapping moet aansluiten op de besturing | Ja |
| Parameterdata | Configuratie en instellingen | Afhankelijk van apparaat | Relevant bij commissioning en retrofit | Ja |
Wat is een ESI-bestand?
ESI staat voor EtherCAT SubDevice Information. Het is de XML-gebaseerde devicebeschrijving waarmee een EtherCAT configuratietool relevante informatie over een device kan herkennen.
Het ESI-bestand kan onder andere informatie bevatten over het device, ondersteunde functies, procesdata, profielen en configuratiemogelijkheden. De fabrikant levert het passende ESI-bestand voor het concrete apparaat.
Twee encoders met EtherCAT kunnen verschillende devicebeschrijvingen, process-data-opbouw of parameterstructuren hebben. Een vervangend type kan daardoor software-aanpassingen vragen.
EtherCAT State Machine: van opstart naar operationeel
EtherCAT-devices doorlopen tijdens inbedrijfstelling verschillende communicatiestadia. In engineeringsoftware worden onder andere toestanden zoals INIT, PRE-OP, SAFE-OP en OP gebruikt. Welke configuratiestappen in ieder stadium nodig zijn hangt af van het device en de controller.
Basiscommunicatie en initialisatie van het device.
Configuratie- en mailboxcommunicatie kunnen worden voorbereid.
Procesdata wordt gecontroleerd voordat volledig operationeel bedrijf start.
Het device functioneert volgens de geconfigureerde operationele procesdata.
Wanneer een encoder niet naar de verwachte toestand gaat, zijn ESI-configuratie, device-identiteit, procesdata, bekabeling en controllerinstellingen logische controlepunten.
Encoderprofiel binnen EtherCAT
EtherCAT encoders kunnen gebruikmaken van een encoderdeviceprofiel om relevante functies en objecten gestructureerd aan te bieden. Het concrete profiel moet altijd bij het geselecteerde apparaat worden gecontroleerd.
Wachendorff vermeldt voor de WDGA 58B EtherCAT een device profile CiA DS-406 V4.0.2 Class 3. Dezelfde serie ondersteunt volgens Wachendorff CoE, FoE en EoE. Dit zijn productspecifieke eigenschappen en geen algemene eisen voor iedere EtherCAT encoder.
EtherCAT topologie, IN/OUT en bekabeling
Bij EtherCAT-encoders met twee netwerkpoorten kan de encoder als device in een lijnstructuur worden opgenomen. Daarbij worden bijvoorbeeld een inkomende en uitgaande Ethernetverbinding gebruikt.
De exacte connectoren verschillen per encoder. De Wachendorff WDGA 58B EtherCAT met BI2-buskap gebruikt bijvoorbeeld twee 4-polige D-coded M12-aansluitingen voor EtherCAT IN/OUT en een separate 4-polige A-coded M12-aansluiting voor voeding.
Gebruik voor de definitieve aansluiting altijd de datasheet en montage-instructie van de concrete encoder.
Een EtherCAT encoder moet ook mechanisch passen
De netwerkinterface verandert niets aan de mechanische eisen. Een encoder kan communicatietechnisch geschikt zijn maar alsnog onbruikbaar door asmaat, flens, bouwlengte of lagerbelasting.
EtherCAT vergelijken met PROFINET, CANopen en SSI
De beste encoderinterface is de interface die aansluit op de machinearchitectuur. EtherCAT is dus niet automatisch de beste keuze alleen omdat het een moderne Industrial Ethernet-interface is.
EtherCAT versus PROFINET
Beide zijn Industrial Ethernet-technologieën. De keuze hangt af van controllerplatform, machinearchitectuur, software, netwerkopbouw en ondersteunde devices. Lees ook de uitgebreide gids over PROFINET encoders .
EtherCAT versus CANopen
CANopen is CAN-gebaseerd. EtherCAT gebruikt Industrial Ethernet. Wanneer een machine al volledig rond een van beide netwerken is opgebouwd, is aansluiting op die bestaande architectuur meestal het belangrijkste criterium.
EtherCAT versus SSI
SSI is een directe point-to-point-interface voor absolute positiedata. Dat kan eenvoudiger zijn wanneer netwerkfunctionaliteit niet nodig is. Bekijk ook SSI en BiSS absolute encoders .
EtherCAT versus incrementeel
Een incrementele encoder kan voor toerental of relatieve beweging een veel eenvoudigere oplossing zijn. EtherCAT is vooral logisch wanneer absolute positie en netwerkcommunicatie onderdeel van het machineconcept zijn.
| Interface | Communicatie | Absolute positie | Netwerkintegratie | Device description | Parametrering | Complexiteit | Typische context |
|---|---|---|---|---|---|---|---|
| Incrementeel | A/B(/Z) | Niet direct | Nee | Niet van toepassing | Beperkt | Relatief eenvoudig | Snelheid / relatieve positie |
| SSI | Point-to-point digitaal | Ja | Nee | Geen ESI/GSDML | Uitvoeringsafhankelijk | Overzichtelijk | Absolute positie |
| CANopen | CAN-gebaseerd | Ja | CAN-netwerk | CANopen-configuratie | Uitgebreid mogelijk | Netwerkconfiguratie | Machinebouw / mobiele systemen |
| PROFINET | Industrial Ethernet | Ja | PROFINET-netwerk | GSDML | Uitgebreid mogelijk | Engineering nodig | PROFINET-machinearchitectuur |
| EtherCAT | Industrial Ethernet | Ja | EtherCAT-netwerk | ESI / XML | Uitgebreid mogelijk | Engineering nodig | EtherCAT machine- en motionarchitectuur |
Typische toepassingen van EtherCAT encoders
Motion machine
Absolute positie binnen een EtherCAT-architectuur.Interessant wanneer controller, drives en veldapparatuur al op EtherCAT zijn gebaseerd.
Verpakkingsmachine
Positionering en formaatverstelling.Absolute feedback kan gebruikt worden voor machineassen en verstelmechanismen.
Intralogistiek
Lift, shuttle of opslagas.Multiturn is relevant wanneer beweging over meerdere asomwentelingen plaatsvindt.
Productielijn
Netwerkgeïntegreerde positiefeedback.Encoderdata kan direct worden opgenomen in de bestaande EtherCAT-controllerarchitectuur.
Machine-as
Absolute rotatiepositie.Resolutie en mechanische koppeling moeten aansluiten op de werkelijke machinefunctie.
Retrofit
Bestaande EtherCAT encoder vervangen.Mechanica, ESI, process-data-opbouw en configuratie moeten gezamenlijk worden vergeleken.
Voorbeeld: Wachendorff WDGA 58B EtherCAT
Wachendorff biedt binnen de WDGA-serie absolute EtherCAT encoders voor industriële positionering. De WDGA 58B EtherCAT is een concreet voorbeeld van een 58 mm absolute encoder met EtherCAT-interface.
Wachendorff WDGA 58B EtherCAT
Onderstaande kenmerken zijn productspecifiek en mogen niet als algemene EtherCAT-eisen worden geïnterpreteerd.
Wachendorff vermeldt daarnaast een EtherCAT Conformance Test-certificaat voor de betreffende devicefamilie. Voor definitieve selectie zijn altijd het volledige typenummer, de datasheet en de actuele ESI-versie leidend.
Een bestaande EtherCAT encoder vervangen
Bij retrofit is hetzelfde woord EtherCAT op twee datasheets onvoldoende. Twee encoders zijn daardoor niet automatisch één-op-één uitwisselbaar.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens en montagepunten;
- bouwlengte;
- koppeling of koppelsteun;
- toerental en mechanische belasting.
Elektrisch controleren
- voedingsspanning;
- EtherCAT IN/OUT-connectoren;
- pinout en codering;
- kabeltype en afscherming;
- voedingsconnector.
Software en communicatie controleren
- ESI-bestand en device-identiteit;
- device profile;
- PDO- en process-data-opbouw;
- CoE-objecten en parameters;
- controllerconfiguratie;
- eventuele softwaremapping.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- draairichting;
- preset en scaling;
- machine-eenheid en mechanische verhouding.
Lees ook meer over retrofit & vervanging of bekijk onze encoderoplossingen.
Checklist voor een EtherCAT encoder
Waar gaat EtherCAT encoderselectie vaak mis?
Veelgestelde vragen over EtherCAT encoders
Wat is een EtherCAT encoder?
Een EtherCAT encoder meet positie of rotatie en maakt de relevante encoderdata via een EtherCAT-netwerk beschikbaar voor een controller of andere industriële besturing.
Is een EtherCAT encoder altijd absoluut?
EtherCAT beschrijft de communicatie en niet het fysieke meetprincipe. Controleer daarom altijd het concrete encodertype en de beschikbare positiedata.
Wat is een ESI-bestand?
Een ESI-bestand is de XML-gebaseerde devicebeschrijving van een EtherCAT-device. De configuratietool gebruikt deze informatie om het apparaat en de ondersteunde functies te herkennen.
Wat is CoE?
CoE maakt gebruik van een op CANopen gebaseerd applicatie- en objectmodel binnen EtherCAT. Welke objecten beschikbaar zijn hangt af van het concrete apparaat.
Wat is het verschil tussen singleturn en multiturn?
Singleturn geeft een absolute hoek binnen één omwenteling. Multiturn houdt daarnaast positie over meerdere omwentelingen bij.
Kan een EtherCAT encoder een PROFINET encoder vervangen?
Niet zonder aanpassing van de netwerkarchitectuur. EtherCAT en PROFINET zijn verschillende industriële Ethernet-technologieën en vragen een passende controller- en deviceconfiguratie.
Kan iedere EtherCAT encoder een andere EtherCAT encoder vervangen?
Nee. Mechanische maatvoering, resolutie, ESI, device profile, process-data-opbouw, parameters, connectoren en softwareconfiguratie moeten worden vergeleken.
Welke gegevens zijn nodig voor een vervangende EtherCAT encoder?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, as- en flensmaten, resolutie, singleturn/multiturn, connectoren en informatie over de bestaande EtherCAT-configuratie.
Een EtherCAT encoder selecteren of vervangen?
Bij EtherCAT bepaalt niet alleen het protocol of een encoder geschikt is. Mechanische passing, singleturn of multiturn, resolutie, ESI, process-data-opbouw, connectoren en controllerintegratie moeten als één systeem worden beoordeeld.
Indusen kan een bestaande encoder identificeren of verschillende oplossingen vergelijken op techniek, integratie, beschikbaarheid en economische geschiktheid.