EtherNet/IP encoders: werking, integratie en selectie voor machinebouw
Een EtherNet/IP encoder maakt absolute positie onderdeel van een CIP-gebaseerd Industrial Ethernet-netwerk. Voor een betrouwbare selectie moeten protocol, procesdata, EDS, IP-configuratie, mechanica en encoderfunctie gezamenlijk worden beoordeeld.
In deze technische gids behandelen we CIP, EDS-bestanden, cyclic I/O, DLR, IP-adressering, singleturn en multiturn, scaling, bekabeling, inbedrijfstelling en het vervangen van een bestaande EtherNet/IP encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
EtherNet/IP wordt gebruikt om industriële apparaten via Ethernet binnen een CIP-gebaseerde automatiseringsarchitectuur te laten communiceren. Een EtherNet/IP encoder kan daarin bijvoorbeeld absolute positie, snelheid, statusinformatie en parameters beschikbaar maken.
Toch is EtherNet/IP alleen geen volledige encoderspecificatie. Voor een betrouwbare selectie moeten ook singleturn of multiturn, resolutie, asconstructie, flens, voedingsspanning, connectoren, EDS-bestand, CIP-objecten, IP-configuratie en de controlleromgeving worden beoordeeld. Bekijk voor de basis ook onze industriële encoders.
Wat is een EtherNet/IP encoder?
Een EtherNet/IP encoder meet mechanische rotatie of positie en communiceert deze informatie via EtherNet/IP met een PLC, controller of andere industriële besturing.
EtherNet/IP gebruikt Ethernet als communicatietechnologie en CIP — Common Industrial Protocol als applicatielaag. Daarmee kunnen zowel cyclische I/O-data als acyclische parameterdata worden uitgewisseld.
Een EtherNet/IP encoder kan magnetisch of optisch meten, singleturn of multiturn zijn en verschillende mechanische bouwvormen hebben. Het protocol zegt dus niet automatisch hoe de positie fysiek wordt gemeten.
Ethernet en EtherNet/IP zijn niet hetzelfde
Een RJ45- of industriële Ethernetconnector betekent niet automatisch dat een device EtherNet/IP ondersteunt. EtherNet/IP gebruikt Ethernet als basis, maar voegt de CIP-architectuur toe voor industriële apparaatcommunicatie.
Ethernet
Algemene netwerktechnologie. Ethernet bepaalt op zichzelf niet hoe een encoder zijn positie, parameters of status aan een PLC aanbiedt.
EtherNet/IP
Industrieel protocol dat CIP gebruikt voor onder andere I/O-data, configuratie, apparaatobjecten en netwerkcommunicatie.
Waarom EtherNet/IP vaak met absolute encoders wordt toegepast
Een absolute encoder levert een unieke digitale positie binnen het ondersteunde meetbereik. Daardoor hoeft een besturing niet uitsluitend incrementele pulsen vanaf een referentiepunt op te tellen.
Via EtherNet/IP kan de positiewaarde direct in de netwerkarchitectuur worden opgenomen. Afhankelijk van de encoder kunnen daarnaast snelheid, parameters, status en diagnostische informatie beschikbaar zijn.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn EtherNet/IP encoder?
Een singleturn absolute encoder geeft een unieke hoekpositie binnen één volledige omwenteling.
Een multiturn absolute encoder registreert daarnaast de positie over meerdere omwentelingen. Dit is relevant bij bijvoorbeeld liften, lieren, spindelassen, opslagmachines en lineaire positioneersystemen.
Resolutie: hoeveel bits zijn werkelijk nodig?
Een 16-bit singleturn encoder verdeelt één volledige omwenteling theoretisch in 216 = 65.536 digitale stappen.
Resolutie en absolute nauwkeurigheid zijn niet hetzelfde. Koppelingen, lagering, speling, mechanische stijfheid en de encoderaccuracy bepalen mede de werkelijke systeemnauwkeurigheid.
Wat is CIP bij EtherNet/IP?
CIP staat voor Common Industrial Protocol. Het vormt de applicatielaag waarop EtherNet/IP is gebaseerd en organiseert apparaatfuncties in objecten.
Bij een encoder kunnen bijvoorbeeld objecten voor apparaatidentiteit, verbindingen, netwerkinterface en positiedata aanwezig zijn. Welke objecten exact beschikbaar zijn hangt af van de encoder en implementatie.
Wachendorff vermeldt voor de WDGA EtherNet/IP-serie onder andere Identity Object, Message Router, Assembly Object, Connection Manager, Position Sensor Object, QoS Object, TCP/IP Interface Object en EtherNet Link Object.
Wat is een EDS-bestand?
EDS staat voor Electronic Data Sheet. Een EDS-bestand beschrijft relevante eigenschappen van een EtherNet/IP-device zodat engineeringsoftware het apparaat kan herkennen en configureren.
Voor de Wachendorff WDGA EtherNet/IP-serie is een EDS-bestand beschikbaar. Bij vervanging is het belangrijk te controleren of de nieuwe encoder en zijn EDS aansluiten op de bestaande controllerconfiguratie.
Een ander encodertype of merk kan een andere apparaatidentiteit, parameterstructuur, Assembly-opbouw of mapping gebruiken. Een softwarewijziging kan daardoor noodzakelijk zijn.
Cyclische I/O-data en acyclische parameterdata
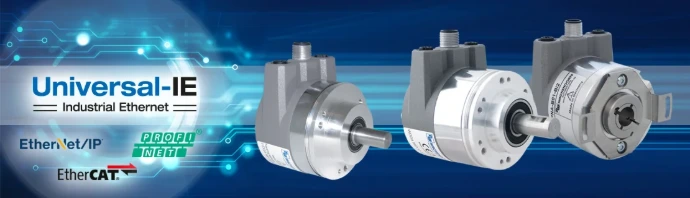
EtherNet/IP kan zowel cyclische I/O-data als acyclische parameterdata uitwisselen. Voor een encoder is de actuele positie typisch een proceswaarde die de machine tijdens bedrijf gebruikt.
| Communicatie | Doel | Encoder-voorbeeld | Waar controleren? | Relevant bij retrofit? |
|---|---|---|---|---|
| Cyclische I/O | Regelmatige procesdata | Actuele positie / status | Assembly / controllerconfiguratie | Ja |
| Explicit / acyclisch | Parameters en objecttoegang | Preset, scaling of instellingen | CIP-objecten / documentatie | Ja |
| EDS | Devicebeschrijving | Device-identiteit en configuratie | Engineeringsoftware | Ja |
| Diagnostiek | Status en foutinformatie | Device- of netwerkstatus | PLC / LEDs / webserver | Ja |
IP-adres, subnetmasker en gateway
Een EtherNet/IP encoder moet correct in het IP-netwerk worden opgenomen. Controleer daarom IP-adres, subnetmasker en waar relevant gateway-instellingen.
Afhankelijk van het apparaat kan adressering op verschillende manieren plaatsvinden. Wachendorff vermeldt voor de WDGA EtherNet/IP bijvoorbeeld individuele IP-configuratie via DHCP of een vooraf ingestelde configuratie. Bij bepaalde uitvoeringen kan de geïntegreerde webserver worden gebruikt om IP-adres, subnetmasker en gateway te configureren.
Controleer as, flens, voeding en netwerkconnectoren.
Leg IP-adres, subnet en gebruikte adresseringsmethode vast.
Neem de encoder op in de engineeringomgeving van de controller.
Verifieer positie, datatype, mapping en updategedrag.
Controleer richting, scaling, preset, bereik en diagnose.
Wat is DLR bij EtherNet/IP?
DLR staat voor Device Level Ring. Het is een EtherNet/IP-mechanisme voor een ringtopologie waarbij redundantie kan helpen om netwerkcommunicatie beschikbaar te houden wanneer bijvoorbeeld een kabelverbinding uitvalt.
DLR is niet automatisch aanwezig op iedere EtherNet/IP encoder. Controleer daarom altijd de concrete productdocumentatie.
Wachendorff vermeldt voor de huidige WDGA EtherNet/IP-serie de classes Position Sensor en DLR. De fabrikant beschrijft DLR als mogelijkheid om de systeemavailability via redundante netwerkcommunicatie te verhogen.
QoS, ACD, multicast en unicast
Afhankelijk van het apparaat kunnen aanvullende EtherNet/IP-functies relevant zijn. Wachendorff noemt voor de WDGA-serie bijvoorbeeld QoS, ACD en multicast- en unicast-capability.
QoS
Quality of Service kan helpen om netwerkverkeer volgens prioriteiten te behandelen. De praktische toepassing hangt af van de gehele netwerkarchitectuur.
ACD
Address Conflict Detection helpt conflicten met dubbele IP-adressen te detecteren.
Unicast
Netwerkverkeer wordt gericht naar een specifieke ontvanger.
Multicast
Data kan aan meerdere relevante ontvangers binnen de netwerkarchitectuur worden aangeboden.
EtherNet/IP bekabeling, poorten en topologie
Een betrouwbare netwerkverbinding vraagt om geschikte Industrial Ethernet- bekabeling, correcte connectoren, afscherming en een passende topologie.
Wachendorff gebruikt bij verschillende WDGA EtherNet/IP-uitvoeringen een buskap met drie M12-aansluitingen: twee netwerkaansluitingen en een separate voedingsaansluiting. Gebruik altijd de datasheet van het concrete typenummer voor pinout en codering.
EtherNet/IP-compatible betekent nog niet mechanisch passend
De netwerkinterface lost geen mechanische mismatch op. Controleer daarom altijd asconstructie, asdiameter, flens, montagepunten, bouwlengte en maximaal toegestane belasting.
EtherNet/IP vergelijken met PROFINET, EtherCAT en CANopen
De beste interface wordt bepaald door de bestaande controller, machinearchitectuur, beschikbare engineeringkennis en benodigde functies.
EtherNet/IP versus PROFINET
Beide gebruiken Industrial Ethernet maar hebben verschillende protocol- en engineeringmodellen. PROFINET gebruikt bijvoorbeeld GSDML, terwijl EtherNet/IP EDS en CIP gebruikt. Lees ook de gids over PROFINET encoders .
EtherNet/IP versus EtherCAT
Beide zijn Industrial Ethernet-technologieën, maar de communicatiemodellen en devicebeschrijvingen verschillen. De controllerarchitectuur is doorgaans doorslaggevend.
EtherNet/IP versus CANopen
CANopen is CAN-gebaseerd terwijl EtherNet/IP Ethernet en CIP gebruikt. Bij retrofit is overstappen tussen deze interfaces doorgaans geen één-op-één vervanging.
EtherNet/IP versus SSI
SSI is een relatief directe point-to-point-interface voor absolute positie. Wanneer alleen positiedata nodig is kan een eenvoudige SSI-oplossing technisch logischer zijn dan een volledige netwerkencoder.
| Interface | Basis | Devicebestand | Absolute positie | Netwerk | Parametrering | Typische context | Retrofit aandachtspunt |
|---|---|---|---|---|---|---|---|
| SSI | Point-to-point | Geen EDS/GSDML | Ja | Nee | Beperkter | Directe absolute positie | SSI-specificaties en mechanica |
| CANopen | CAN | CANopen device-informatie | Ja | Ja | Uitgebreid mogelijk | Machinebouw / mobiele systemen | Objecten, PDO, Node-ID |
| PROFINET | Industrial Ethernet | GSDML | Ja | Ja | Uitgebreid | PROFINET machinearchitectuur | GSDML / process data |
| EtherCAT | Industrial Ethernet | ESI XML | Ja | Ja | Uitgebreid | EtherCAT / motion | ESI / process data |
| EtherNet/IP | Ethernet + CIP | EDS | Ja | Ja | Uitgebreid | CIP / EtherNet/IP architectuur | EDS / Assembly / IP-configuratie |
Typische toepassingen van EtherNet/IP encoders
Rockwell-omgeving
Encoderdata binnen een CIP-architectuur.EtherNet/IP is logisch wanneer de controller en overige veldapparatuur al op hetzelfde netwerkconcept zijn gebaseerd.
Verpakkingsmachine
Absolute positionering en verstelling.Encoderpositie kan als cyclische I/O-data in de machinebesturing worden gebruikt.
Intralogistiek
Lift, shuttle of opslagas.Multiturn feedback kan relevant zijn voor beweging over meerdere omwentelingen.
Productielijn
Netwerkgeïntegreerde positiefeedback.Encoder, drives en andere devices kunnen onderdeel zijn van dezelfde EtherNet/IP-architectuur.
Machine-as
Absolute hoek- of machinepositie.Resolutie, scaling en mechanische verhouding moeten aansluiten op de werkelijke toepassing.
Retrofit
Bestaande EtherNet/IP encoder vervangen.EDS, CIP-objecten, Assembly-data, IP-configuratie en mechanica moeten gezamenlijk worden vergeleken.
Voorbeeld: Wachendorff WDGA EtherNet/IP
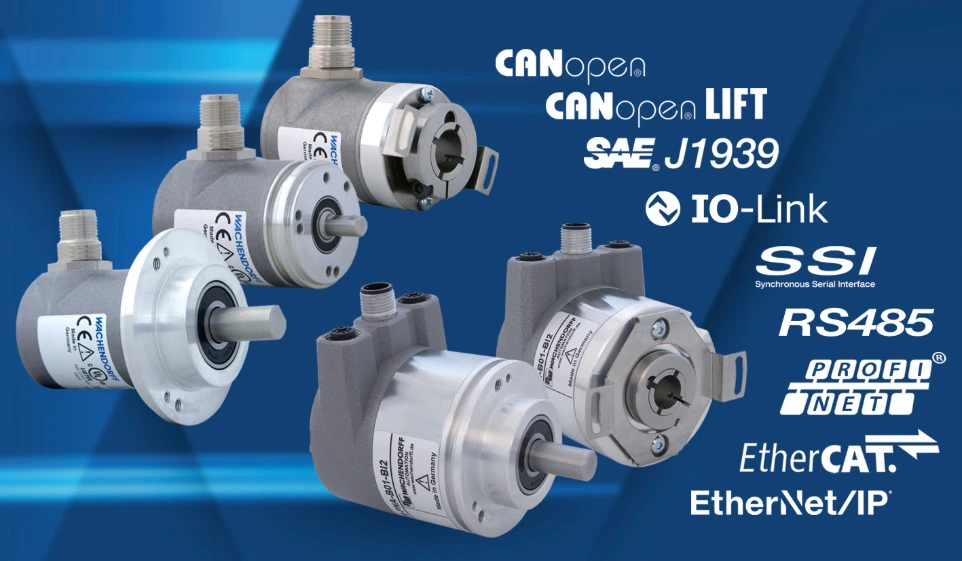
Wachendorff biedt binnen de WDGA-serie verschillende absolute EtherNet/IP encoders met massieve en holle as. Afhankelijk van de uitvoering zijn verschillende mechanische interfaces beschikbaar.
Wachendorff WDGA 58-serie EtherNet/IP
Onderstaande kenmerken zijn gebaseerd op de huidige Wachendorff EtherNet/IP-uitvoeringen en zijn productspecifiek.
Wachendorff vermeldt voor de huidige EtherNet/IP-serie conformance testing volgens CT-18. De exacte specificaties verschillen per mechanische uitvoering. Gebruik daarom altijd het volledige typenummer en de actuele fabrikantdocumentatie voor definitieve selectie.
Een bestaande EtherNet/IP encoder vervangen
Hetzelfde protocol is onvoldoende voor een betrouwbare retrofit. Twee EtherNet/IP encoders zijn niet automatisch één-op-één uitwisselbaar.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens en montagepunten;
- bouwlengte;
- koppeling of koppelsteun;
- maximaal toerental en lagerbelasting.
Elektrisch controleren
- voedingsspanning;
- netwerkconnectoren;
- voedingsconnector;
- pinout en M12-codering;
- kabel en afscherming.
EtherNet/IP controleren
- EDS-bestand;
- device-identiteit;
- CIP-objecten;
- Assembly- en I/O-data;
- RPI / update-instellingen indien relevant;
- IP-adres en subnet;
- DLR indien toegepast;
- controllerconfiguratie.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- draairichting;
- preset;
- scaling en gear ratio;
- machine-eenheid.
Lees ook meer over retrofit & vervanging of bekijk onze encoderoplossingen.
Checklist voor een EtherNet/IP encoder
Waar gaat EtherNet/IP encoderselectie vaak mis?
Veelgestelde vragen over EtherNet/IP encoders
Wat is een EtherNet/IP encoder?
Een EtherNet/IP encoder meet mechanische positie of rotatie en wisselt de relevante data via EtherNet/IP en CIP uit met een industriële besturing.
Wat is het verschil tussen Ethernet en EtherNet/IP?
Ethernet is de onderliggende netwerktechnologie. EtherNet/IP gebruikt Ethernet samen met CIP voor gestandaardiseerde industriële communicatie.
Wat is CIP?
CIP staat voor Common Industrial Protocol en vormt de applicatielaag waarop EtherNet/IP is gebaseerd.
Wat is een EDS-bestand?
Een EDS is een Electronic Data Sheet waarmee engineeringsoftware relevante eigenschappen van een EtherNet/IP-device kan herkennen.
Wat is DLR?
DLR staat voor Device Level Ring en kan binnen een geschikte EtherNet/IP-ringtopologie redundantie bieden bij een netwerkonderbreking.
Is een EtherNet/IP encoder altijd absoluut?
Het protocol bepaalt niet automatisch het meetprincipe. Controleer daarom altijd het concrete encodertype en de beschikbare procesdata.
Kan iedere EtherNet/IP encoder een andere vervangen?
Nee. Mechanica, EDS, CIP-objecten, I/O-data, IP-configuratie, resolutie en connectoren moeten eveneens overeenkomen.
Welke gegevens zijn nodig voor een vervangende EtherNet/IP encoder?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, mechanische maatvoering, resolutie, singleturn/multiturn, connectoren, EDS en informatie over de huidige PLC-configuratie.
Een EtherNet/IP encoder selecteren of vervangen?
Bij een EtherNet/IP encoder bepaalt niet alleen het protocol of een uitvoering geschikt is. Mechanische passing, singleturn of multiturn, resolutie, EDS, CIP-objecten, I/O-mapping, IP-configuratie en controllerintegratie moeten gezamenlijk worden beoordeeld.
Indusen kan een bestaande encoder identificeren of verschillende oplossingen vergelijken op techniek, integratie, beschikbaarheid en economische geschiktheid.
EtherNet/IP encoders: werking, integratie en selectie voor machinebouw
Een EtherNet/IP encoder maakt absolute positie onderdeel van een CIP-gebaseerd Industrial Ethernet-netwerk. Voor een betrouwbare selectie moeten protocol, procesdata, EDS, IP-configuratie, mechanica en encoderfunctie gezamenlijk worden beoordeeld.
In deze technische gids behandelen we CIP, EDS-bestanden, cyclic I/O, DLR, IP-adressering, singleturn en multiturn, scaling, bekabeling, inbedrijfstelling en het vervangen van een bestaande EtherNet/IP encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
EtherNet/IP wordt gebruikt om industriële apparaten via Ethernet binnen een CIP-gebaseerde automatiseringsarchitectuur te laten communiceren. Een EtherNet/IP encoder kan daarin bijvoorbeeld absolute positie, snelheid, statusinformatie en parameters beschikbaar maken.
Toch is EtherNet/IP alleen geen volledige encoderspecificatie. Voor een betrouwbare selectie moeten ook singleturn of multiturn, resolutie, asconstructie, flens, voedingsspanning, connectoren, EDS-bestand, CIP-objecten, IP-configuratie en de controlleromgeving worden beoordeeld. Bekijk voor de basis ook onze industriële encoders.
Wat is een EtherNet/IP encoder?
Een EtherNet/IP encoder meet mechanische rotatie of positie en communiceert deze informatie via EtherNet/IP met een PLC, controller of andere industriële besturing.
EtherNet/IP gebruikt Ethernet als communicatietechnologie en CIP — Common Industrial Protocol als applicatielaag. Daarmee kunnen zowel cyclische I/O-data als acyclische parameterdata worden uitgewisseld.
Een EtherNet/IP encoder kan magnetisch of optisch meten, singleturn of multiturn zijn en verschillende mechanische bouwvormen hebben. Het protocol zegt dus niet automatisch hoe de positie fysiek wordt gemeten.
Ethernet en EtherNet/IP zijn niet hetzelfde
Een RJ45- of industriële Ethernetconnector betekent niet automatisch dat een device EtherNet/IP ondersteunt. EtherNet/IP gebruikt Ethernet als basis, maar voegt de CIP-architectuur toe voor industriële apparaatcommunicatie.
Ethernet
Algemene netwerktechnologie. Ethernet bepaalt op zichzelf niet hoe een encoder zijn positie, parameters of status aan een PLC aanbiedt.
EtherNet/IP
Industrieel protocol dat CIP gebruikt voor onder andere I/O-data, configuratie, apparaatobjecten en netwerkcommunicatie.
Waarom EtherNet/IP vaak met absolute encoders wordt toegepast
Een absolute encoder levert een unieke digitale positie binnen het ondersteunde meetbereik. Daardoor hoeft een besturing niet uitsluitend incrementele pulsen vanaf een referentiepunt op te tellen.
Via EtherNet/IP kan de positiewaarde direct in de netwerkarchitectuur worden opgenomen. Afhankelijk van de encoder kunnen daarnaast snelheid, parameters, status en diagnostische informatie beschikbaar zijn.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn EtherNet/IP encoder?
Een singleturn absolute encoder geeft een unieke hoekpositie binnen één volledige omwenteling.
Een multiturn absolute encoder registreert daarnaast de positie over meerdere omwentelingen. Dit is relevant bij bijvoorbeeld liften, lieren, spindelassen, opslagmachines en lineaire positioneersystemen.
Resolutie: hoeveel bits zijn werkelijk nodig?
Een 16-bit singleturn encoder verdeelt één volledige omwenteling theoretisch in 216 = 65.536 digitale stappen.
Resolutie en absolute nauwkeurigheid zijn niet hetzelfde. Koppelingen, lagering, speling, mechanische stijfheid en de encoderaccuracy bepalen mede de werkelijke systeemnauwkeurigheid.
Wat is CIP bij EtherNet/IP?
CIP staat voor Common Industrial Protocol. Het vormt de applicatielaag waarop EtherNet/IP is gebaseerd en organiseert apparaatfuncties in objecten.
Bij een encoder kunnen bijvoorbeeld objecten voor apparaatidentiteit, verbindingen, netwerkinterface en positiedata aanwezig zijn. Welke objecten exact beschikbaar zijn hangt af van de encoder en implementatie.
Wachendorff vermeldt voor de WDGA EtherNet/IP-serie onder andere Identity Object, Message Router, Assembly Object, Connection Manager, Position Sensor Object, QoS Object, TCP/IP Interface Object en EtherNet Link Object.
Wat is een EDS-bestand?
EDS staat voor Electronic Data Sheet. Een EDS-bestand beschrijft relevante eigenschappen van een EtherNet/IP-device zodat engineeringsoftware het apparaat kan herkennen en configureren.
Voor de Wachendorff WDGA EtherNet/IP-serie is een EDS-bestand beschikbaar. Bij vervanging is het belangrijk te controleren of de nieuwe encoder en zijn EDS aansluiten op de bestaande controllerconfiguratie.
Een ander encodertype of merk kan een andere apparaatidentiteit, parameterstructuur, Assembly-opbouw of mapping gebruiken. Een softwarewijziging kan daardoor noodzakelijk zijn.
Cyclische I/O-data en acyclische parameterdata
EtherNet/IP kan zowel cyclische I/O-data als acyclische parameterdata uitwisselen. Voor een encoder is de actuele positie typisch een proceswaarde die de machine tijdens bedrijf gebruikt.
| Communicatie | Doel | Encoder-voorbeeld | Waar controleren? | Relevant bij retrofit? |
|---|---|---|---|---|
| Cyclische I/O | Regelmatige procesdata | Actuele positie / status | Assembly / controllerconfiguratie | Ja |
| Explicit / acyclisch | Parameters en objecttoegang | Preset, scaling of instellingen | CIP-objecten / documentatie | Ja |
| EDS | Devicebeschrijving | Device-identiteit en configuratie | Engineeringsoftware | Ja |
| Diagnostiek | Status en foutinformatie | Device- of netwerkstatus | PLC / LEDs / webserver | Ja |
IP-adres, subnetmasker en gateway
Een EtherNet/IP encoder moet correct in het IP-netwerk worden opgenomen. Controleer daarom IP-adres, subnetmasker en waar relevant gateway-instellingen.
Afhankelijk van het apparaat kan adressering op verschillende manieren plaatsvinden. Wachendorff vermeldt voor de WDGA EtherNet/IP bijvoorbeeld individuele IP-configuratie via DHCP of een vooraf ingestelde configuratie. Bij bepaalde uitvoeringen kan de geïntegreerde webserver worden gebruikt om IP-adres, subnetmasker en gateway te configureren.
Controleer as, flens, voeding en netwerkconnectoren.
Leg IP-adres, subnet en gebruikte adresseringsmethode vast.
Neem de encoder op in de engineeringomgeving van de controller.
Verifieer positie, datatype, mapping en updategedrag.
Controleer richting, scaling, preset, bereik en diagnose.
Wat is DLR bij EtherNet/IP?
DLR staat voor Device Level Ring. Het is een EtherNet/IP-mechanisme voor een ringtopologie waarbij redundantie kan helpen om netwerkcommunicatie beschikbaar te houden wanneer bijvoorbeeld een kabelverbinding uitvalt.
DLR is niet automatisch aanwezig op iedere EtherNet/IP encoder. Controleer daarom altijd de concrete productdocumentatie.
Wachendorff vermeldt voor de huidige WDGA EtherNet/IP-serie de classes Position Sensor en DLR. De fabrikant beschrijft DLR als mogelijkheid om de systeemavailability via redundante netwerkcommunicatie te verhogen.
QoS, ACD, multicast en unicast
Afhankelijk van het apparaat kunnen aanvullende EtherNet/IP-functies relevant zijn. Wachendorff noemt voor de WDGA-serie bijvoorbeeld QoS, ACD en multicast- en unicast-capability.
QoS
Quality of Service kan helpen om netwerkverkeer volgens prioriteiten te behandelen. De praktische toepassing hangt af van de gehele netwerkarchitectuur.
ACD
Address Conflict Detection helpt conflicten met dubbele IP-adressen te detecteren.
Unicast
Netwerkverkeer wordt gericht naar een specifieke ontvanger.
Multicast
Data kan aan meerdere relevante ontvangers binnen de netwerkarchitectuur worden aangeboden.
EtherNet/IP bekabeling, poorten en topologie
Een betrouwbare netwerkverbinding vraagt om geschikte Industrial Ethernet- bekabeling, correcte connectoren, afscherming en een passende topologie.
Wachendorff gebruikt bij verschillende WDGA EtherNet/IP-uitvoeringen een buskap met drie M12-aansluitingen: twee netwerkaansluitingen en een separate voedingsaansluiting. Gebruik altijd de datasheet van het concrete typenummer voor pinout en codering.
EtherNet/IP-compatible betekent nog niet mechanisch passend
De netwerkinterface lost geen mechanische mismatch op. Controleer daarom altijd asconstructie, asdiameter, flens, montagepunten, bouwlengte en maximaal toegestane belasting.
EtherNet/IP vergelijken met PROFINET, EtherCAT en CANopen
De beste interface wordt bepaald door de bestaande controller, machinearchitectuur, beschikbare engineeringkennis en benodigde functies.
EtherNet/IP versus PROFINET
Beide gebruiken Industrial Ethernet maar hebben verschillende protocol- en engineeringmodellen. PROFINET gebruikt bijvoorbeeld GSDML, terwijl EtherNet/IP EDS en CIP gebruikt. Lees ook de gids over PROFINET encoders .
EtherNet/IP versus EtherCAT
Beide zijn Industrial Ethernet-technologieën, maar de communicatiemodellen en devicebeschrijvingen verschillen. De controllerarchitectuur is doorgaans doorslaggevend.
EtherNet/IP versus CANopen
CANopen is CAN-gebaseerd terwijl EtherNet/IP Ethernet en CIP gebruikt. Bij retrofit is overstappen tussen deze interfaces doorgaans geen één-op-één vervanging.
EtherNet/IP versus SSI
SSI is een relatief directe point-to-point-interface voor absolute positie. Wanneer alleen positiedata nodig is kan een eenvoudige SSI-oplossing technisch logischer zijn dan een volledige netwerkencoder.
| Interface | Basis | Devicebestand | Absolute positie | Netwerk | Parametrering | Typische context | Retrofit aandachtspunt |
|---|---|---|---|---|---|---|---|
| SSI | Point-to-point | Geen EDS/GSDML | Ja | Nee | Beperkter | Directe absolute positie | SSI-specificaties en mechanica |
| CANopen | CAN | CANopen device-informatie | Ja | Ja | Uitgebreid mogelijk | Machinebouw / mobiele systemen | Objecten, PDO, Node-ID |
| PROFINET | Industrial Ethernet | GSDML | Ja | Ja | Uitgebreid | PROFINET machinearchitectuur | GSDML / process data |
| EtherCAT | Industrial Ethernet | ESI XML | Ja | Ja | Uitgebreid | EtherCAT / motion | ESI / process data |
| EtherNet/IP | Ethernet + CIP | EDS | Ja | Ja | Uitgebreid | CIP / EtherNet/IP architectuur | EDS / Assembly / IP-configuratie |
Typische toepassingen van EtherNet/IP encoders
Rockwell-omgeving
Encoderdata binnen een CIP-architectuur.EtherNet/IP is logisch wanneer de controller en overige veldapparatuur al op hetzelfde netwerkconcept zijn gebaseerd.
Verpakkingsmachine
Absolute positionering en verstelling.Encoderpositie kan als cyclische I/O-data in de machinebesturing worden gebruikt.
Intralogistiek
Lift, shuttle of opslagas.Multiturn feedback kan relevant zijn voor beweging over meerdere omwentelingen.
Productielijn
Netwerkgeïntegreerde positiefeedback.Encoder, drives en andere devices kunnen onderdeel zijn van dezelfde EtherNet/IP-architectuur.
Machine-as
Absolute hoek- of machinepositie.Resolutie, scaling en mechanische verhouding moeten aansluiten op de werkelijke toepassing.
Retrofit
Bestaande EtherNet/IP encoder vervangen.EDS, CIP-objecten, Assembly-data, IP-configuratie en mechanica moeten gezamenlijk worden vergeleken.
Voorbeeld: Wachendorff WDGA EtherNet/IP
Wachendorff biedt binnen de WDGA-serie verschillende absolute EtherNet/IP encoders met massieve en holle as. Afhankelijk van de uitvoering zijn verschillende mechanische interfaces beschikbaar.
Wachendorff WDGA 58-serie EtherNet/IP
Onderstaande kenmerken zijn gebaseerd op de huidige Wachendorff EtherNet/IP-uitvoeringen en zijn productspecifiek.
Wachendorff vermeldt voor de huidige EtherNet/IP-serie conformance testing volgens CT-18. De exacte specificaties verschillen per mechanische uitvoering. Gebruik daarom altijd het volledige typenummer en de actuele fabrikantdocumentatie voor definitieve selectie.
Een bestaande EtherNet/IP encoder vervangen
Hetzelfde protocol is onvoldoende voor een betrouwbare retrofit. Twee EtherNet/IP encoders zijn niet automatisch één-op-één uitwisselbaar.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens en montagepunten;
- bouwlengte;
- koppeling of koppelsteun;
- maximaal toerental en lagerbelasting.
Elektrisch controleren
- voedingsspanning;
- netwerkconnectoren;
- voedingsconnector;
- pinout en M12-codering;
- kabel en afscherming.
EtherNet/IP controleren
- EDS-bestand;
- device-identiteit;
- CIP-objecten;
- Assembly- en I/O-data;
- RPI / update-instellingen indien relevant;
- IP-adres en subnet;
- DLR indien toegepast;
- controllerconfiguratie.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- draairichting;
- preset;
- scaling en gear ratio;
- machine-eenheid.
Lees ook meer over retrofit & vervanging of bekijk onze encoderoplossingen.
Checklist voor een EtherNet/IP encoder
Waar gaat EtherNet/IP encoderselectie vaak mis?
Veelgestelde vragen over EtherNet/IP encoders
Wat is een EtherNet/IP encoder?
Een EtherNet/IP encoder meet mechanische positie of rotatie en wisselt de relevante data via EtherNet/IP en CIP uit met een industriële besturing.
Wat is het verschil tussen Ethernet en EtherNet/IP?
Ethernet is de onderliggende netwerktechnologie. EtherNet/IP gebruikt Ethernet samen met CIP voor gestandaardiseerde industriële communicatie.
Wat is CIP?
CIP staat voor Common Industrial Protocol en vormt de applicatielaag waarop EtherNet/IP is gebaseerd.
Wat is een EDS-bestand?
Een EDS is een Electronic Data Sheet waarmee engineeringsoftware relevante eigenschappen van een EtherNet/IP-device kan herkennen.
Wat is DLR?
DLR staat voor Device Level Ring en kan binnen een geschikte EtherNet/IP-ringtopologie redundantie bieden bij een netwerkonderbreking.
Is een EtherNet/IP encoder altijd absoluut?
Het protocol bepaalt niet automatisch het meetprincipe. Controleer daarom altijd het concrete encodertype en de beschikbare procesdata.
Kan iedere EtherNet/IP encoder een andere vervangen?
Nee. Mechanica, EDS, CIP-objecten, I/O-data, IP-configuratie, resolutie en connectoren moeten eveneens overeenkomen.
Welke gegevens zijn nodig voor een vervangende EtherNet/IP encoder?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, mechanische maatvoering, resolutie, singleturn/multiturn, connectoren, EDS en informatie over de huidige PLC-configuratie.
Een EtherNet/IP encoder selecteren of vervangen?
Bij een EtherNet/IP encoder bepaalt niet alleen het protocol of een uitvoering geschikt is. Mechanische passing, singleturn of multiturn, resolutie, EDS, CIP-objecten, I/O-mapping, IP-configuratie en controllerintegratie moeten gezamenlijk worden beoordeeld.
Indusen kan een bestaande encoder identificeren of verschillende oplossingen vergelijken op techniek, integratie, beschikbaarheid en economische geschiktheid.