Niet iedere verpakkingsfunctie vraagt dezelfde sensor
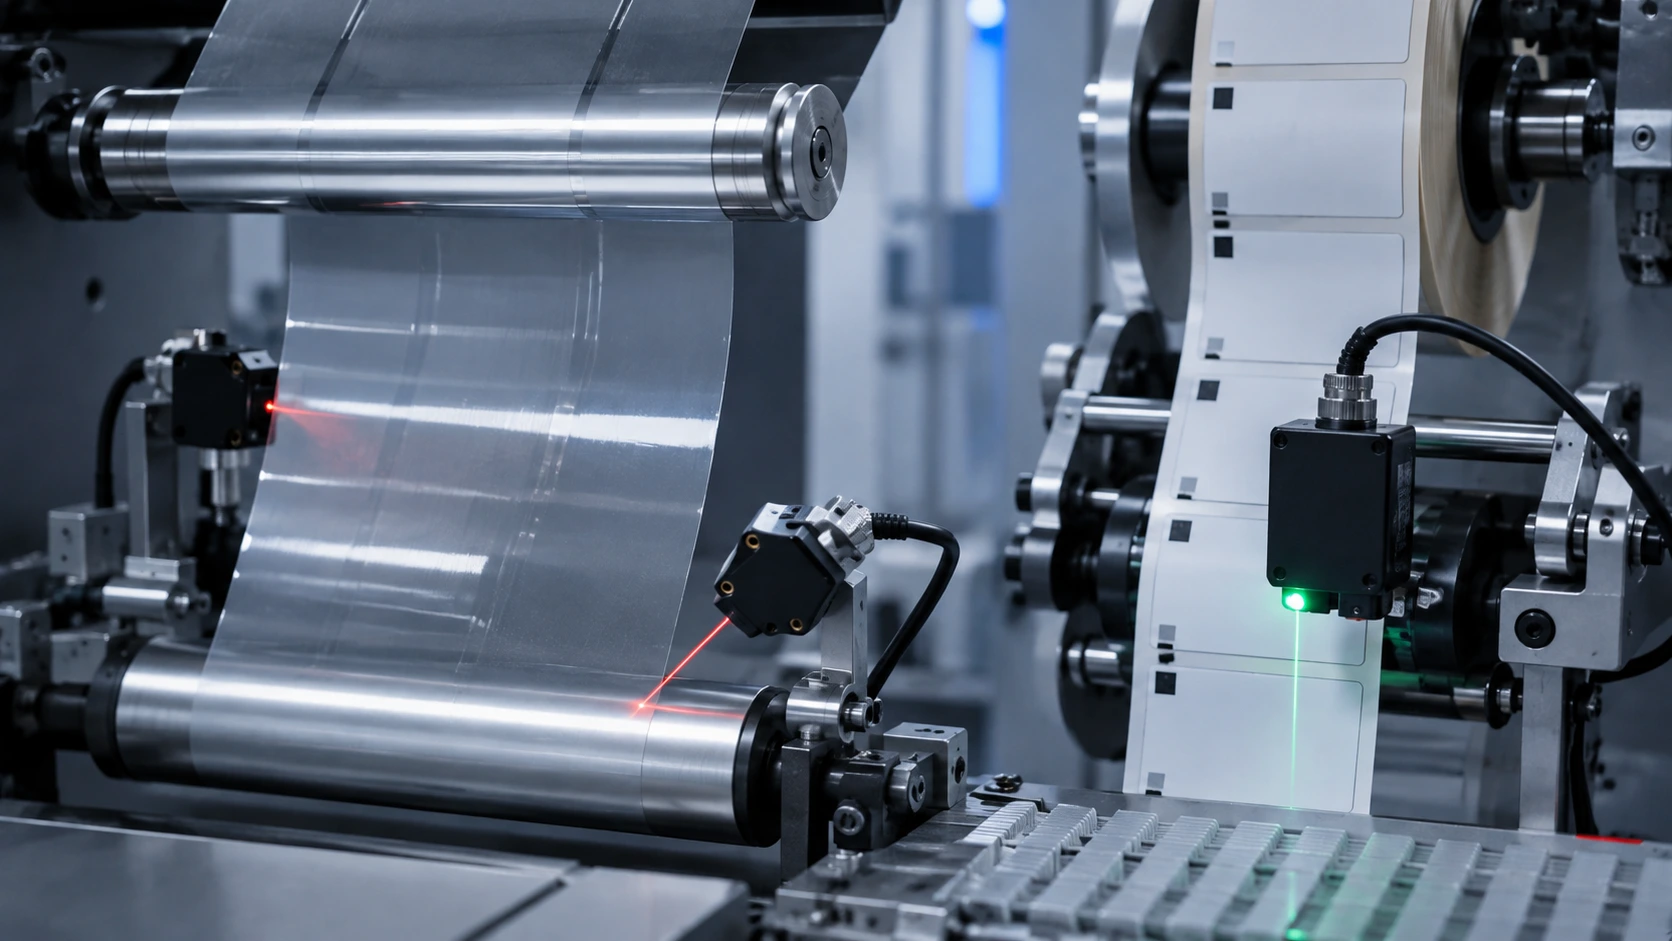
Voor folie, labels en registratiemarkeringen bestaat geen universele fotocel. Een transparante folie vraagt een ander detectieprincipe dan een zwarte printmarkering, terwijl een labelrand op liner weer andere eisen stelt.
Bepaal daarom eerst wat de besturing werkelijk moet herkennen: aanwezigheid, transparantie, een labelrand, registratiemarkering, klein onderdeel, continue randpositie of een kwaliteitskenmerk.
Welke sensor voor welke verpakkingsfunctie?
De sensorkeuze begint bij de detectietaak. Transparante folie vraagt vaak transparantdetectie of ultrasoon, een registratiemarkering een contrast-/mark sensor, een label op liner vaak een vork- of labelsensor en een continu gemeten folierand een edge sensor. Dit zijn oplossingsrichtingen, geen universele productkeuzes.
| Detectietaak | Vaak interessante techniek | Kritische selectiepunten |
|---|---|---|
| Doos of tray aanwezig | Diffuus, retro-reflectief of through-beam optisch | Achtergrond, materiaal, positie |
| Transparante folie | Transparantsensor of ultrasoon | Transparantie, glans, spanning |
| PET-fles | Speciale transparantdetectie | Vorm, breking, detectiemarge |
| Registratiemarkering | Contrast-/mark sensor | Kleurverschil, spot, snelheid |
| Label op liner | Vork-, label- of ultrasone sensor | Verschil label/drager |
| Zeer klein onderdeel | Fiber-optisch / fijne laser | Spotgrootte, snelheid |
| Folierand continu meten | Edge sensor | Meetbreedte, resolutie |
| Hoogte of exacte positie | Laser-afstandssensor | Resolutie, oppervlak, respons |
| Complex label controleren | Vision sensor | Resolutie, verlichting, cyclustijd |
Productaanwezigheid in verpakkingsmachines
Voor een eenvoudige vraag als “is het product aanwezig?” zijn klassieke optische sensoren vaak de eerste oplossingsrichting. De keuze tussen diffuus, retro-reflectief en through-beam wordt vooral bepaald door objectmateriaal, achtergrond, montageruimte en gewenste detectiemarge.
Diffuse sensor
Zender en ontvanger zitten in één behuizing. Het object zelf reflecteert licht terug naar de sensor. Interessant wanneer montage eenvoudig moet blijven en objectcontrast voldoende stabiel is.
Retro-reflectieve sensor
De sensor kijkt naar een reflector. Het passerende product verandert of onderbreekt het optische pad. Handig wanneer geen losse zender en ontvanger aan twee zijden gewenst zijn.
Through-beam
Losse zender en ontvanger staan tegenover elkaar. Dit geeft vaak veel detectiemarge en maakt de meting minder afhankelijk van de kleur van het object.
Bekijk hiervoor de categorie industriële optische sensoren. Bij transparante materialen zijn aanvullende eisen nodig.
Transparante folie, PET en heldere verpakkingen detecteren
Een standaard diffuse fotocel kan bij transparante folie of PET te weinig verschil zien tussen “object aanwezig” en “object afwezig”. Licht gaat deels door het materiaal, reflectie verandert met de hoek en bewegende folie kan trillen of van spanning veranderen.
Voor dit onderwerp is er een aparte verdieping over transparante en glanzende objecten betrouwbaar detecteren .

E3S-DB – transparantdetectie
Sensorfamilie voor transparante objectdetectie, bijvoorbeeld bij glas, PET en heldere verpakkingen. Ook de E3Z-B-serie kan binnen dit type toepassing relevant zijn. De uiteindelijke keuze blijft afhankelijk van objectvorm, opstelling en vereiste detectiemarge.

ESQ-serie voor transparantdetectie
Relevante oplossingsrichting voor transparante objecten wanneer de mechanische opbouw, reflector en productgeometrie bij dit detectieprincipe passen.
Registratiemarkering detecteren: contrast is belangrijker dan afstand
Een registratiemarkering is een gedrukt kenmerk waarmee de machine bepaalt waar folie moet worden gesneden, geseald, bedrukt, geïndexeerd of gepositioneerd. Een mark sensor beoordeelt vooral het verschil in reflectie of kleur tussen de markering en de achtergrond.
Markering & achtergrond
Kleurverschil, reflectie, glans en printkwaliteit bepalen hoeveel contrast de sensor werkelijk ziet.
Spotgrootte
De lichtspot moet passen bij het kleinste detectiekenmerk. Een te grote spot kan tegelijk markering en achtergrond zien.
Snelheid
Responstijd, schakelfrequentie, jitter en de verwerking in PLC of motion controller moeten passen bij de passagetijd van de markering.
Voorbeeld: zwarte markering van 2 mm bij 2 m/s
Passagetijd = 2 mm / 2 m/s = 1 ms. Dat is de tijd waarin de markering langs het detectiepunt beweegt. De complete keten van sensor, uitgang, PLC-ingang en software moet het signaal binnen deze beschikbare tijd betrouwbaar verwerken.
Kleurverschil versus contrastverschil
Een contrast sensor hoeft niet noodzakelijk een volledige kleurmeting uit te voeren. Het doel is vooral om de registratiemarkering stabiel van de achtergrond te onderscheiden. Wanneer meerdere kleuren, designs of grafische kenmerken tegelijk gecontroleerd moeten worden, kan een kleur- of visionsysteem logischer zijn.
Hoe detecteer je een label op de drager?
Label en liner kunnen dezelfde kleur hebben, beide transparant zijn of maar weinig optisch contrast bieden. Daarom moet eerst worden bepaald wat de machine nodig heeft: label aanwezig, exacte voorrand, label gap of bijvoorbeeld een ontbrekend/dubbel label.
Label aanwezig
Een binaire sensor hoeft alleen te bepalen of labelmateriaal op het detectiepunt aanwezig is.
Voorrand / label gap
Voor positionering is een reproduceerbaar triggerpunt nodig. Vork-, label- of ultrasone technieken kunnen relevant zijn.
Dubbel / ontbrekend label
Afhankelijk van materiaal en foutbeeld kan een gespecialiseerde sensor of vision nodig zijn.
Vorksensoren voor label- en randdetectie
Bij een vorksensor zitten zender en ontvanger tegenover elkaar in één behuizing. Daardoor ligt de optische uitlijning mechanisch vast en kan de sensor compact rond het materiaal worden gemonteerd.
Vorksensoren zijn onder andere interessant voor label gaps, etiketten, papier, dunne folie, karton en kleine onderdelen. Niet iedere vorksensor is automatisch geschikt voor transparante labels; het detectieprincipe van de specifieke uitvoering blijft bepalend.
Vorksensoren voor label- en randdetectie →Fiber-optische sensoren voor kleine detectiepunten
Fiber-optische sensoren zijn interessant wanneer weinig inbouwruimte beschikbaar is, de sensorkop klein moet zijn of een zeer kleine detectiespot nodig is. De versterker kan buiten het directe detectiepunt worden gemonteerd, terwijl de fiberkop dicht bij het product komt.
Dit maakt fiber relevant voor kleine onderdelen, sleuven, randen en snel passerende kenmerken. Een fiber-sensor is echter niet automatisch beter voor transparante folie; het voordeel zit vooral in spotgrootte, montagevrijheid en de gekozen fiberkop.
Fiber-optische sensoren voor kleine detectiepunten →Ultrasone label- en foliedetectie
Ultrasone sensoren gebruiken geluid in plaats van zichtbaar licht. Hierdoor zijn ze veel minder afhankelijk van kleur, transparantie, opdruk en optische glans. Dit kan interessant zijn bij heldere folie, transparante labels of materiaal waarbij het optische contrast regelmatig verandert.
Minimale objectgrootte, materiaalgeometrie, hoek, luchtspleten, responstijd en montage blijven wel belangrijke selectiecriteria. Ultrasoon is daarom geen universele vervanger voor optische detectie.
Bekijk ultrasone sensoren →Transparante folie: aanwezigheid of randpositie?
De vraag “is de folie aanwezig?” is een binaire detectietaak. Daarvoor kan een optische transparantsensor of ultrasone sensor worden beoordeeld. De vraag “waar bevindt de folierand zich?” is daarentegen een meetvraag. Dan is een gewone aan/uit-fotocel vaak niet voldoende.
ETD edge sensors
Edge sensors meten continu de positie van een materiaalrand en kunnen worden ingezet voor folierandcorrectie, web guiding, positionering en baanregeling.
Hoogte of exacte positie meten
Wanneer niet alleen aanwezigheid maar een werkelijke afstand, hoogte of positie nodig is, verschuift de selectie naar een meetsensor. Oppervlak en reflectie blijven daarbij belangrijk.
Hoe snel moet de sensor schakelen?
Bij kleine registratiemarkeringen en hoge bandsnelheden is de beschikbare detectietijd vaak veel korter dan op het eerste gezicht lijkt. De praktische formule is:
Voorbeeld: 1 mm bij 2 m/s geeft 0,5 ms beschikbare passagetijd.
| Kenmerk | Snelheid | Passagetijd |
|---|---|---|
| 5 mm | 1 m/s | 5 ms |
| 2 mm | 1 m/s | 2 ms |
| 2 mm | 2 m/s | 1 ms |
| 1 mm | 2 m/s | 0,5 ms |
| 1 mm | 4 m/s | 0,25 ms |
| 0,5 mm | 2 m/s | 0,25 ms |
Kijk naar de complete signaalketen
Sensor → uitgang → PLC/high-speed input → ingangsfilter → software → machineactie. Een snelle sensor helpt niet wanneer een andere stap in deze keten het korte signaal niet betrouwbaar registreert.
Hoe lang is mijn registratiemarkering zichtbaar?
Bereken de passagetijd en, indien de steekafstand bekend is, de triggerfrequentie.
Glanzende of bedrukte folie
Glans, metallic print, transparante lak en wisselende foliespanning kunnen de reflectie veranderen. Daardoor kan een sensor die op één productformaat goed werkt bij een ander design minder detectiemarge hebben.
Mogelijke oplossingsrichtingen zijn een andere sensorhoek, polarisatie, contrastdetectie, speciale transparantdetectie of ultrasoon wanneer optische eigenschappen juist zo min mogelijk invloed mogen hebben.
Kleine onderdelen in een verpakkingsmachine
Voor doppen, seals, lipjes, tablets, clips, inserts, sachets of kleine uitsparingen zijn vooral spotgrootte, objectgrootte, snelheid, achtergrond, kleur en positionering bepalend. Fiber, een kleine laser, through-beam of vorksensor kan dan interessanter zijn dan een standaard fotocel.
Bekijk laser detectiesensoren →Wanneer is vision logischer dan een eenvoudige sensor?
Als slechts één binaire vraag hoeft te worden beantwoord – product aanwezig, markering aanwezig of labelrand gezien – is een eenvoudige sensor vaak efficiënter. Vision wordt interessanter wanneer meerdere visuele kenmerken tegelijk moeten worden beoordeeld.
Labelcontrole
Label aanwezig én positie of oriëntatie controleren.
Print / patroon
Controle van print, kleur, patroon of meerdere productkenmerken.
Kwaliteitscontrole
Inspectie waarbij één schakelsensor onvoldoende informatie geeft.
VDS20 industriële vision sensors
Relevante productfamilie voor beeldverwerking, objectherkenning, positionering en kwaliteitscontrole wanneer een eenvoudige sensor de benodigde informatie niet kan leveren.
Gebruik vision alleen wanneer het iets toevoegt
Een vision-systeem is niet automatisch beter omdat het technologisch uitgebreider is. Als een eenvoudige sensor de functie betrouwbaar oplost, is die vaak eenvoudiger te integreren en te onderhouden.
Welke detectietaak heb ik?
Welke gegevens zijn nodig om de juiste packaging sensor te selecteren?
Bij folie-, label- en registratiemarkeringdetectie is een foto van het detectiepunt en indien mogelijk een echt sample van folie of label vaak zeer waardevol om contrast, glans, geometrie en montage te beoordelen.
Problemen oplossen bij instabiele packaging-detectie
Sensor mist soms de markering
Controleer spotgrootte, contrast, passagetijd, responstijd, PLC-filtering, mechanische trilling en variatie in printpositie.
Transparante folie schakelt onregelmatig
Controleer foliehoek, spanning, glans, afstand, reflector/opstelling en of het gekozen principe daadwerkelijk geschikt is voor transparant materiaal.
Label gap is niet stabiel
Beoordeel het verschil tussen label en liner, materiaaltransparantie, montage in de vork of ultrasone opstelling en teach-in/afstelling van de gekozen sensor.
Zie ook: sensor detecteert niet betrouwbaar – oorzaken en oplossingen .
Relevante productgroepen en merken
Optische detectie, transparantdetectie en fiber
Relevant binnen packaging voor optische detectie, transparante objecten, fiber-toepassingen en snelle industriële detectietaken.
Laser, transparant, edge, ultrasoon en vision
Breed programma met oplossingsrichtingen voor transparantdetectie, folierandmeting, compacte optische detectie en vision.
Industriële detectie voor machine-integratie
Relevant voor aanwezigheidssensoren en algemene optische detectietaken in machinebouw en packaging.
Sensoroplossingen voor verpakkingsmachines
Voor de bredere machinecontext met detectie, meting en andere sensorfuncties naast folie, labels en markeringen.
Veelgestelde vragen over folie-, label- en markdetectie
Welke sensor gebruik ik voor transparante folie?
Vaak wordt eerst een speciale transparantsensor of ultrasone sensor beoordeeld. Welke techniek het beste past hangt af van folie, glans, dikte, spanning, snelheid en beschikbare montage.
Hoe detecteer ik een registratiemarkering?
Gebruik een sensor die de markering betrouwbaar van de achtergrond kan onderscheiden. Contrast, kleur, spotgrootte, werkafstand en passagetijd zijn belangrijker dan alleen maximale detectieafstand.
Wat is een contrast sensor?
Een contrast sensor beoordeelt het verschil in lichtreflectie tussen bijvoorbeeld een printmarkering en de achtergrond. Hij hoeft niet noodzakelijk volledige kleurinformatie te meten.
Wanneer gebruik ik een vorksensor?
Een vorksensor is interessant wanneer materiaal door een vaste sensoropening kan lopen en compacte, reproduceerbare detectie nodig is, bijvoorbeeld bij labels, label gaps, papier of kleine onderdelen.
Wanneer is ultrasone labeldetectie interessant?
Ultrasoon kan interessant zijn wanneer kleur, transparantie of print het optische contrast te instabiel maken. Materiaalgeometrie, responstijd en montage moeten wel bij de toepassing passen.
Hoe snel moet mijn sensor zijn?
Bereken eerst hoe lang het kleinste kenmerk langs de sensor zichtbaar is. Een markering van 2 mm bij 2 m/s is bijvoorbeeld circa 1 ms aanwezig. De gehele signaalketen moet daarvoor snel genoeg zijn.
Welke sensor detecteert een klein onderdeel?
Fiber-optische sensoren, fijne lasers, through-beam sensoren en vorksensoren zijn mogelijke richtingen. Vooral spotgrootte, onderdeelgrootte, snelheid, achtergrond en positionering bepalen de keuze.
Wanneer heb ik vision nodig?
Vision wordt interessanter wanneer meerdere kenmerken tegelijk gecontroleerd moeten worden, zoals labelpositie, print, kleur, oriëntatie of patroon. Voor één simpele ja/nee-vraag is een normale sensor vaak efficiënter.
Sensor selecteren voor folie, labels of registratiemarkeringen?
Stuur de detectietaak, het materiaal, de kleinste markering of label gap, bandsnelheid, beschikbare montageafstand en indien mogelijk een foto of video van het detectiepunt. Indusen kan vervolgens verschillende sensorprincipes en fabrikanten vergelijken.
Van vraagstuk naar oplossing – technisch én economisch verantwoord.
Niet iedere verpakkingsfunctie vraagt dezelfde sensor
Voor folie, labels en registratiemarkeringen bestaat geen universele fotocel. Een transparante folie vraagt een ander detectieprincipe dan een zwarte printmarkering, terwijl een labelrand op liner weer andere eisen stelt.
Bepaal daarom eerst wat de besturing werkelijk moet herkennen: aanwezigheid, transparantie, een labelrand, registratiemarkering, klein onderdeel, continue randpositie of een kwaliteitskenmerk.
Welke sensor voor welke verpakkingsfunctie?
De sensorkeuze begint bij de detectietaak. Transparante folie vraagt vaak transparantdetectie of ultrasoon, een registratiemarkering een contrast-/mark sensor, een label op liner vaak een vork- of labelsensor en een continu gemeten folierand een edge sensor. Dit zijn oplossingsrichtingen, geen universele productkeuzes.
| Detectietaak | Vaak interessante techniek | Kritische selectiepunten |
|---|---|---|
| Doos of tray aanwezig | Diffuus, retro-reflectief of through-beam optisch | Achtergrond, materiaal, positie |
| Transparante folie | Transparantsensor of ultrasoon | Transparantie, glans, spanning |
| PET-fles | Speciale transparantdetectie | Vorm, breking, detectiemarge |
| Registratiemarkering | Contrast-/mark sensor | Kleurverschil, spot, snelheid |
| Label op liner | Vork-, label- of ultrasone sensor | Verschil label/drager |
| Zeer klein onderdeel | Fiber-optisch / fijne laser | Spotgrootte, snelheid |
| Folierand continu meten | Edge sensor | Meetbreedte, resolutie |
| Hoogte of exacte positie | Laser-afstandssensor | Resolutie, oppervlak, respons |
| Complex label controleren | Vision sensor | Resolutie, verlichting, cyclustijd |
Productaanwezigheid in verpakkingsmachines
Voor een eenvoudige vraag als “is het product aanwezig?” zijn klassieke optische sensoren vaak de eerste oplossingsrichting. De keuze tussen diffuus, retro-reflectief en through-beam wordt vooral bepaald door objectmateriaal, achtergrond, montageruimte en gewenste detectiemarge.
Diffuse sensor
Zender en ontvanger zitten in één behuizing. Het object zelf reflecteert licht terug naar de sensor. Interessant wanneer montage eenvoudig moet blijven en objectcontrast voldoende stabiel is.
Retro-reflectieve sensor
De sensor kijkt naar een reflector. Het passerende product verandert of onderbreekt het optische pad. Handig wanneer geen losse zender en ontvanger aan twee zijden gewenst zijn.
Through-beam
Losse zender en ontvanger staan tegenover elkaar. Dit geeft vaak veel detectiemarge en maakt de meting minder afhankelijk van de kleur van het object.
Bekijk hiervoor de categorie industriële optische sensoren. Bij transparante materialen zijn aanvullende eisen nodig.
Transparante folie, PET en heldere verpakkingen detecteren
Een standaard diffuse fotocel kan bij transparante folie of PET te weinig verschil zien tussen “object aanwezig” en “object afwezig”. Licht gaat deels door het materiaal, reflectie verandert met de hoek en bewegende folie kan trillen of van spanning veranderen.
Voor dit onderwerp is er een aparte verdieping over transparante en glanzende objecten betrouwbaar detecteren .
E3S-DB – transparantdetectie
Sensorfamilie voor transparante objectdetectie, bijvoorbeeld bij glas, PET en heldere verpakkingen. Ook de E3Z-B-serie kan binnen dit type toepassing relevant zijn. De uiteindelijke keuze blijft afhankelijk van objectvorm, opstelling en vereiste detectiemarge.
ESQ-serie voor transparantdetectie
Relevante oplossingsrichting voor transparante objecten wanneer de mechanische opbouw, reflector en productgeometrie bij dit detectieprincipe passen.
Registratiemarkering detecteren: contrast is belangrijker dan afstand
Een registratiemarkering is een gedrukt kenmerk waarmee de machine bepaalt waar folie moet worden gesneden, geseald, bedrukt, geïndexeerd of gepositioneerd. Een mark sensor beoordeelt vooral het verschil in reflectie of kleur tussen de markering en de achtergrond.
Markering & achtergrond
Kleurverschil, reflectie, glans en printkwaliteit bepalen hoeveel contrast de sensor werkelijk ziet.
Spotgrootte
De lichtspot moet passen bij het kleinste detectiekenmerk. Een te grote spot kan tegelijk markering en achtergrond zien.
Snelheid
Responstijd, schakelfrequentie, jitter en de verwerking in PLC of motion controller moeten passen bij de passagetijd van de markering.
Voorbeeld: zwarte markering van 2 mm bij 2 m/s
Passagetijd = 2 mm / 2 m/s = 1 ms. Dat is de tijd waarin de markering langs het detectiepunt beweegt. De complete keten van sensor, uitgang, PLC-ingang en software moet het signaal binnen deze beschikbare tijd betrouwbaar verwerken.
Kleurverschil versus contrastverschil
Een contrast sensor hoeft niet noodzakelijk een volledige kleurmeting uit te voeren. Het doel is vooral om de registratiemarkering stabiel van de achtergrond te onderscheiden. Wanneer meerdere kleuren, designs of grafische kenmerken tegelijk gecontroleerd moeten worden, kan een kleur- of visionsysteem logischer zijn.
Hoe detecteer je een label op de drager?
Label en liner kunnen dezelfde kleur hebben, beide transparant zijn of maar weinig optisch contrast bieden. Daarom moet eerst worden bepaald wat de machine nodig heeft: label aanwezig, exacte voorrand, label gap of bijvoorbeeld een ontbrekend/dubbel label.
Label aanwezig
Een binaire sensor hoeft alleen te bepalen of labelmateriaal op het detectiepunt aanwezig is.
Voorrand / label gap
Voor positionering is een reproduceerbaar triggerpunt nodig. Vork-, label- of ultrasone technieken kunnen relevant zijn.
Dubbel / ontbrekend label
Afhankelijk van materiaal en foutbeeld kan een gespecialiseerde sensor of vision nodig zijn.
Vorksensoren voor label- en randdetectie
Bij een vorksensor zitten zender en ontvanger tegenover elkaar in één behuizing. Daardoor ligt de optische uitlijning mechanisch vast en kan de sensor compact rond het materiaal worden gemonteerd.
Vorksensoren zijn onder andere interessant voor label gaps, etiketten, papier, dunne folie, karton en kleine onderdelen. Niet iedere vorksensor is automatisch geschikt voor transparante labels; het detectieprincipe van de specifieke uitvoering blijft bepalend.
Vorksensoren voor label- en randdetectie →Fiber-optische sensoren voor kleine detectiepunten
Fiber-optische sensoren zijn interessant wanneer weinig inbouwruimte beschikbaar is, de sensorkop klein moet zijn of een zeer kleine detectiespot nodig is. De versterker kan buiten het directe detectiepunt worden gemonteerd, terwijl de fiberkop dicht bij het product komt.
Dit maakt fiber relevant voor kleine onderdelen, sleuven, randen en snel passerende kenmerken. Een fiber-sensor is echter niet automatisch beter voor transparante folie; het voordeel zit vooral in spotgrootte, montagevrijheid en de gekozen fiberkop.
Fiber-optische sensoren voor kleine detectiepunten →Ultrasone label- en foliedetectie
Ultrasone sensoren gebruiken geluid in plaats van zichtbaar licht. Hierdoor zijn ze veel minder afhankelijk van kleur, transparantie, opdruk en optische glans. Dit kan interessant zijn bij heldere folie, transparante labels of materiaal waarbij het optische contrast regelmatig verandert.
Minimale objectgrootte, materiaalgeometrie, hoek, luchtspleten, responstijd en montage blijven wel belangrijke selectiecriteria. Ultrasoon is daarom geen universele vervanger voor optische detectie.
Bekijk ultrasone sensoren →Transparante folie: aanwezigheid of randpositie?
De vraag “is de folie aanwezig?” is een binaire detectietaak. Daarvoor kan een optische transparantsensor of ultrasone sensor worden beoordeeld. De vraag “waar bevindt de folierand zich?” is daarentegen een meetvraag. Dan is een gewone aan/uit-fotocel vaak niet voldoende.
ETD edge sensors
Edge sensors meten continu de positie van een materiaalrand en kunnen worden ingezet voor folierandcorrectie, web guiding, positionering en baanregeling.
Hoogte of exacte positie meten
Wanneer niet alleen aanwezigheid maar een werkelijke afstand, hoogte of positie nodig is, verschuift de selectie naar een meetsensor. Oppervlak en reflectie blijven daarbij belangrijk.
Hoe snel moet de sensor schakelen?
Bij kleine registratiemarkeringen en hoge bandsnelheden is de beschikbare detectietijd vaak veel korter dan op het eerste gezicht lijkt. De praktische formule is:
Voorbeeld: 1 mm bij 2 m/s geeft 0,5 ms beschikbare passagetijd.
| Kenmerk | Snelheid | Passagetijd |
|---|---|---|
| 5 mm | 1 m/s | 5 ms |
| 2 mm | 1 m/s | 2 ms |
| 2 mm | 2 m/s | 1 ms |
| 1 mm | 2 m/s | 0,5 ms |
| 1 mm | 4 m/s | 0,25 ms |
| 0,5 mm | 2 m/s | 0,25 ms |
Kijk naar de complete signaalketen
Sensor → uitgang → PLC/high-speed input → ingangsfilter → software → machineactie. Een snelle sensor helpt niet wanneer een andere stap in deze keten het korte signaal niet betrouwbaar registreert.
Hoe lang is mijn registratiemarkering zichtbaar?
Bereken de passagetijd en, indien de steekafstand bekend is, de triggerfrequentie.
Glanzende of bedrukte folie
Glans, metallic print, transparante lak en wisselende foliespanning kunnen de reflectie veranderen. Daardoor kan een sensor die op één productformaat goed werkt bij een ander design minder detectiemarge hebben.
Mogelijke oplossingsrichtingen zijn een andere sensorhoek, polarisatie, contrastdetectie, speciale transparantdetectie of ultrasoon wanneer optische eigenschappen juist zo min mogelijk invloed mogen hebben.
Kleine onderdelen in een verpakkingsmachine
Voor doppen, seals, lipjes, tablets, clips, inserts, sachets of kleine uitsparingen zijn vooral spotgrootte, objectgrootte, snelheid, achtergrond, kleur en positionering bepalend. Fiber, een kleine laser, through-beam of vorksensor kan dan interessanter zijn dan een standaard fotocel.
Bekijk laser detectiesensoren →Wanneer is vision logischer dan een eenvoudige sensor?
Als slechts één binaire vraag hoeft te worden beantwoord – product aanwezig, markering aanwezig of labelrand gezien – is een eenvoudige sensor vaak efficiënter. Vision wordt interessanter wanneer meerdere visuele kenmerken tegelijk moeten worden beoordeeld.
Labelcontrole
Label aanwezig én positie of oriëntatie controleren.
Print / patroon
Controle van print, kleur, patroon of meerdere productkenmerken.
Kwaliteitscontrole
Inspectie waarbij één schakelsensor onvoldoende informatie geeft.
VDS20 industriële vision sensors
Relevante productfamilie voor beeldverwerking, objectherkenning, positionering en kwaliteitscontrole wanneer een eenvoudige sensor de benodigde informatie niet kan leveren.
Gebruik vision alleen wanneer het iets toevoegt
Een vision-systeem is niet automatisch beter omdat het technologisch uitgebreider is. Als een eenvoudige sensor de functie betrouwbaar oplost, is die vaak eenvoudiger te integreren en te onderhouden.
Welke detectietaak heb ik?
Welke gegevens zijn nodig om de juiste packaging sensor te selecteren?
Bij folie-, label- en registratiemarkeringdetectie is een foto van het detectiepunt en indien mogelijk een echt sample van folie of label vaak zeer waardevol om contrast, glans, geometrie en montage te beoordelen.
Problemen oplossen bij instabiele packaging-detectie
Sensor mist soms de markering
Controleer spotgrootte, contrast, passagetijd, responstijd, PLC-filtering, mechanische trilling en variatie in printpositie.
Transparante folie schakelt onregelmatig
Controleer foliehoek, spanning, glans, afstand, reflector/opstelling en of het gekozen principe daadwerkelijk geschikt is voor transparant materiaal.
Label gap is niet stabiel
Beoordeel het verschil tussen label en liner, materiaaltransparantie, montage in de vork of ultrasone opstelling en teach-in/afstelling van de gekozen sensor.
Zie ook: sensor detecteert niet betrouwbaar – oorzaken en oplossingen .
Relevante productgroepen en merken
Optische detectie, transparantdetectie en fiber
Relevant binnen packaging voor optische detectie, transparante objecten, fiber-toepassingen en snelle industriële detectietaken.
Laser, transparant, edge, ultrasoon en vision
Breed programma met oplossingsrichtingen voor transparantdetectie, folierandmeting, compacte optische detectie en vision.
Industriële detectie voor machine-integratie
Relevant voor aanwezigheidssensoren en algemene optische detectietaken in machinebouw en packaging.
Sensoroplossingen voor verpakkingsmachines
Voor de bredere machinecontext met detectie, meting en andere sensorfuncties naast folie, labels en markeringen.
Veelgestelde vragen over folie-, label- en markdetectie
Welke sensor gebruik ik voor transparante folie?
Vaak wordt eerst een speciale transparantsensor of ultrasone sensor beoordeeld. Welke techniek het beste past hangt af van folie, glans, dikte, spanning, snelheid en beschikbare montage.
Hoe detecteer ik een registratiemarkering?
Gebruik een sensor die de markering betrouwbaar van de achtergrond kan onderscheiden. Contrast, kleur, spotgrootte, werkafstand en passagetijd zijn belangrijker dan alleen maximale detectieafstand.
Wat is een contrast sensor?
Een contrast sensor beoordeelt het verschil in lichtreflectie tussen bijvoorbeeld een printmarkering en de achtergrond. Hij hoeft niet noodzakelijk volledige kleurinformatie te meten.
Wanneer gebruik ik een vorksensor?
Een vorksensor is interessant wanneer materiaal door een vaste sensoropening kan lopen en compacte, reproduceerbare detectie nodig is, bijvoorbeeld bij labels, label gaps, papier of kleine onderdelen.
Wanneer is ultrasone labeldetectie interessant?
Ultrasoon kan interessant zijn wanneer kleur, transparantie of print het optische contrast te instabiel maken. Materiaalgeometrie, responstijd en montage moeten wel bij de toepassing passen.
Hoe snel moet mijn sensor zijn?
Bereken eerst hoe lang het kleinste kenmerk langs de sensor zichtbaar is. Een markering van 2 mm bij 2 m/s is bijvoorbeeld circa 1 ms aanwezig. De gehele signaalketen moet daarvoor snel genoeg zijn.
Welke sensor detecteert een klein onderdeel?
Fiber-optische sensoren, fijne lasers, through-beam sensoren en vorksensoren zijn mogelijke richtingen. Vooral spotgrootte, onderdeelgrootte, snelheid, achtergrond en positionering bepalen de keuze.
Wanneer heb ik vision nodig?
Vision wordt interessanter wanneer meerdere kenmerken tegelijk gecontroleerd moeten worden, zoals labelpositie, print, kleur, oriëntatie of patroon. Voor één simpele ja/nee-vraag is een normale sensor vaak efficiënter.
Sensor selecteren voor folie, labels of registratiemarkeringen?
Stuur de detectietaak, het materiaal, de kleinste markering of label gap, bandsnelheid, beschikbare montageafstand en indien mogelijk een foto of video van het detectiepunt. Indusen kan vervolgens verschillende sensorprincipes en fabrikanten vergelijken.
Van vraagstuk naar oplossing – technisch én economisch verantwoord.