SAE J1939 encoders: werking, integratie en selectie voor machinebouw
SAE J1939 wordt veel toegepast in mobiele machines, voertuiggerelateerde systemen en robuuste CAN-architecturen. Een J1939 encoder maakt absolute positie rechtstreeks onderdeel van die bestaande communicatieomgeving.
In deze gids behandelen we CAN, 29-bit identifiers, PGN's, source addressing, procesdata, singleturn en multiturn, busafsluiting, mechanische selectie en het vervangen van een bestaande SAE J1939 encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
SAE J1939 is vooral bekend uit mobiele machines, zware voertuigen, landbouwmachines en andere CAN-gebaseerde systemen. Ook voor absolute encoders is de interface interessant wanneer positiefeedback rechtstreeks in zo'n bestaande netwerkarchitectuur moet worden opgenomen.
Bij selectie moet verder worden gekeken dan alleen de aanduiding “J1939”. Source address, gebruikte PGN's, process-data mapping, update-interval, singleturn of multiturn, resolutie, voeding, terminatie, connector en mechanische inbouw moeten allemaal aansluiten op de toepassing. Bekijk voor de basis ook het overzicht met industriële encoders .
Wat is een SAE J1939 encoder?
Een SAE J1939 encoder meet mechanische rotatie of positie en communiceert de relevante informatie via een CAN-gebaseerd J1939-netwerk. De encoder wordt daarmee een electronic control unit of node binnen de communicatiearchitectuur.
De positie kan periodiek via een gedefinieerde J1939-boodschap worden verzonden. Afhankelijk van encoder en implementatie kunnen daarnaast foutstatus, configuratie of aanvullende meetinformatie beschikbaar zijn.
De encoder kan magnetisch of optisch meten en singleturn of multiturn zijn. J1939 bepaalt hoe informatie via CAN wordt uitgewisseld, niet hoe de mechanische positie fysiek wordt gemeten.
CAN en SAE J1939 zijn niet hetzelfde
CAN vormt de onderliggende communicatietechnologie. SAE J1939 legt daar een hogere communicatielaag bovenop met afspraken over identifiers, parameter groups, adressen en de betekenis van data.
CAN
Beschrijft onder andere de buscommunicatie en CAN-frames. Alleen “CAN” zegt nog niet hoe een encoder zijn positie semantisch in een groter machinesysteem aanbiedt.
SAE J1939
Gebruikt CAN als basis en voegt afspraken toe rond onder meer 29-bit identifiers, PGN's, source addressing en databetekenis.
Absolute positie via SAE J1939
Een absolute encoder kent aan iedere ondersteunde mechanische positie een digitale positiewaarde toe. Bij een J1939-encoder kan die waarde als procesinformatie in het CAN-netwerk worden opgenomen.
Dit is relevant voor machines waarin de actuele positie direct na inschakelen beschikbaar moet zijn of waar een afzonderlijke referentiecyclus ongewenst is.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn J1939 encoder?
Een singleturn encoder bepaalt de absolute hoek binnen één volledige omwenteling.
Een multiturn encoder houdt daarnaast de positie over meerdere volledige omwentelingen bij. Dat is relevant bij bijvoorbeeld lieren, hefmechanismen, lineaire spindels en mobiele machineassen.
Welke resolutie heeft een SAE J1939 encoder nodig?
De benodigde resolutie wordt bepaald door de mechanische toepassing en de gewenste positieverdeling. Meer bits betekenen een fijnere digitale onderverdeling, maar niet automatisch een hogere absolute nauwkeurigheid.
Als concreet voorbeeld biedt de Wachendorff WDGA 36A CAN SAE J1939 16-bit singleturnresolutie en tot 32-bit multiturnresolutie.
Gebruik voor een concrete vervanging altijd de productspecifieke datasheet. Binnen dezelfde productfamilie kunnen resolutie en mechanische uitvoering verschillen.
Waarom gebruikt J1939 een 29-bit identifier?
SAE J1939 gebruikt het extended CAN-frame met een 29-bit identifier. In die identifier worden verschillende delen van de netwerkcommunicatie gecodeerd, waaronder prioriteit, parameter group-informatie en het source address van de afzender.
Voor een engineer betekent dit dat een J1939-encoder niet alleen een CAN-device is. De opbouw van het gebruikte bericht en de identifier moeten overeenkomen met wat de controller of ECU verwacht.
Wat is een PGN bij SAE J1939?
PGN staat voor Parameter Group Number. Het PGN identificeert de betekenis of groep van gegevens die in een J1939-bericht wordt verzonden.
Bij een encoder kan een PGN worden gebruikt om de positie en status beschikbaar te maken. Een andere PGN kan bijvoorbeeld voor configuratie of parameterinstellingen worden gebruikt.
Wachendorff WDGA 58B SAE J1939 galvanisch gescheiden
In de actuele technische documentatie van deze specifieke uitvoering gebruikt Wachendorff PGN 0xFF00 voor de procesdata. Byte 0-3 bevatten een 32-bit positiewaarde en byte 4 een 8-bit foutregister. Dit is een productspecifiek voorbeeld en geen algemene J1939-encoderstandaard.
Source address van een J1939 encoder
Iedere J1939-node verzendt berichten met een source address. Dit adres helpt de ontvanger te bepalen welke ECU het bericht heeft verzonden.
Bij vervanging moet worden gecontroleerd welk adres de bestaande besturing verwacht en hoe het vervangende device wordt geconfigureerd.
In de technische documentatie van een WDGA 58B SAE J1939 galvanisch gescheiden uitvoering wordt ECU-adres 0x0A gebruikt. De bijbehorende procesdata-identifier wordt daar als 0x18FF000A opgegeven.
Welke data verstuurt een J1939 encoder?
De exacte datamapping is productspecifiek. Een encoder kan bijvoorbeeld positie, foutstatus en aanvullende parameters beschikbaar maken.
| Onderdeel | Doel | Wachendorff-voorbeeld | Bij retrofit controleren? | Opmerking |
|---|---|---|---|---|
| Position value | Actuele encoderpositie | 32 bit in byte 0-3 | Ja | Productspecifieke mapping |
| Error register | Status / foutinformatie | 8 bit in byte 4 | Ja | Interpretatie uit fabrikantdocumentatie |
| PGN | Betekenis van berichtgroep | 0xFF00 in genoemd voorbeeld | Ja | Niet universeel voor alle encoders |
| Source address | Identificeert afzender | 0x0A in genoemd voorbeeld | Ja | Moet bij netwerkarchitectuur passen |
PDU-tijd en update-interval
Voor een positioneringssysteem is niet alleen de inhoud van het J1939-bericht relevant, maar ook hoe vaak de actuele positie wordt verzonden. De updatefrequentie moet passen bij de dynamiek van de machine.
In het genoemde WDGA 58B-voorbeeld gebruikt Wachendorff een standaard PDU-tijd van 50 ms. Via configuratie-PGN 0xEF00 kunnen daar de PDU-tijd en position preset worden ingesteld.
Een PDU-tijd van 50 ms is een productspecifieke fabrieksinstelling uit het genoemde voorbeeld. De gewenste updatefrequentie hangt af van encoder, besturing en machinefunctie.
120 Ω terminatie bij SAE J1939
Een CAN-gebaseerd netwerk moet correct worden afgesloten aan de uiteinden van de bus. Onjuiste terminatie kan reflecties, communicatiefouten en instabiel netwerkgedrag veroorzaken.
Wachendorff biedt verschillende SAE J1939-encoders optioneel met een vaste 120 Ω afsluitweerstand. Of die optie nodig is hangt af van de fysieke plaats van de encoder in de bus.
CANHigh, CANLow, voeding en shield
De exacte connector hangt af van het encodertype. Bij verschillende Wachendorff WDGA SAE J1939-uitvoeringen worden 5-polige M12-aansluitingen of vaste kabels gebruikt.
Voor de WDGA 36A met 5-polige M12-aansluiting vermeldt Wachendorff: Vcc op pin 2, GND op pin 3, CANHigh op pin 4, CANLow op pin 5 en CANGND/shield op pin 1.
Connectororiëntatie, kabellengte en mechanische uitvoering kunnen per WDGA-model verschillen. De datasheet van het volledige typenummer blijft altijd leidend.
SAE J1939 zegt niets over as of flens
De communicatie kan volledig compatibel zijn terwijl de encoder mechanisch niet past. Controleer daarom altijd de fysieke interface.
SAE J1939 vergelijken met CANopen, IO-Link en Industrial Ethernet
De juiste encoderinterface volgt vooral uit de bestaande machinearchitectuur. J1939 is met name logisch wanneer het complete systeem al rond SAE J1939 en CAN is ontworpen.
J1939 versus CANopen
Beide gebruiken CAN als fysieke basis, maar de hogere protocollaag, apparaatmodellen en berichtstructuur verschillen. Een CANopen encoder is daarom niet automatisch een J1939-vervanger.
J1939 versus IO-Link
IO-Link is point-to-point tussen device en master. J1939 is een CAN-gebaseerd netwerk waarop meerdere nodes communiceren.
J1939 versus PROFINET
PROFINET is Industrial Ethernet en wordt veel in fabrieksautomatisering gebruikt. J1939 past sterker bij mobiele machines en voertuigachtige CAN-architecturen. Lees ook onze gids over PROFINET encoders .
J1939 versus SSI
SSI is een directe point-to-point-interface voor absolute positie. J1939 integreert de encoder in een CAN-gebaseerde netwerkarchitectuur.
| Interface | Architectuur | Absolute positie | Netwerk | Configuratie | Typische context | Retrofit aandachtspunt |
|---|---|---|---|---|---|---|
| SSI | Point-to-point | Ja | Nee | Relatief beperkt | Directe absolute positie | Signaalformat + mechanica |
| IO-Link | Point-to-point via master | Ja | Via master | IODD / parameters | Slimme machinecomponenten | IODD + procesdata |
| CANopen | CAN-bus | Ja | Ja | Object Dictionary / PDO | Machinebouw | CiA-profiel + Node-ID |
| SAE J1939 | CAN-bus | Ja | Ja | PGN / source address / mapping | Mobiele machines / voertuiggerelateerd | PGN + mapping + address |
| PROFINET | Industrial Ethernet | Ja | Ja | GSDML | Fabrieksautomatisering | PLC-configuratie |
Typische toepassingen van SAE J1939 encoders
Landbouwmachine
Positie van arm, as of verstelmechanisme.J1939 past goed wanneer de rest van de machine al rond een voertuigachtig CAN-netwerk is opgebouwd.
Bouwmachine
Absolute positie in een robuuste omgeving.Mechanische belasting, IP-klasse en temperatuurbereik zijn naast communicatie belangrijke selectiecriteria.
Kraan of lier
Multiturn trommel- of aspositie.Positie over meerdere omwentelingen kan rechtstreeks aan het bestaande CAN/J1939-systeem worden aangeboden.
AGV / mobiel platform
Positiefeedback binnen een CAN-architectuur.Vooral interessant wanneer ECU's en overige veldcomponenten al via J1939 communiceren.
Marine / off-highway
Robuuste absolute positiemeting.Omgevingseisen kunnen bepalend zijn voor de uitvoering en aansluiting.
Retrofit
Bestaande J1939 encoder vervangen.PGN, source address, datamapping, resolutie en mechanische inbouw moeten gezamenlijk worden vergeleken.
Wachendorff WDGA CAN SAE J1939
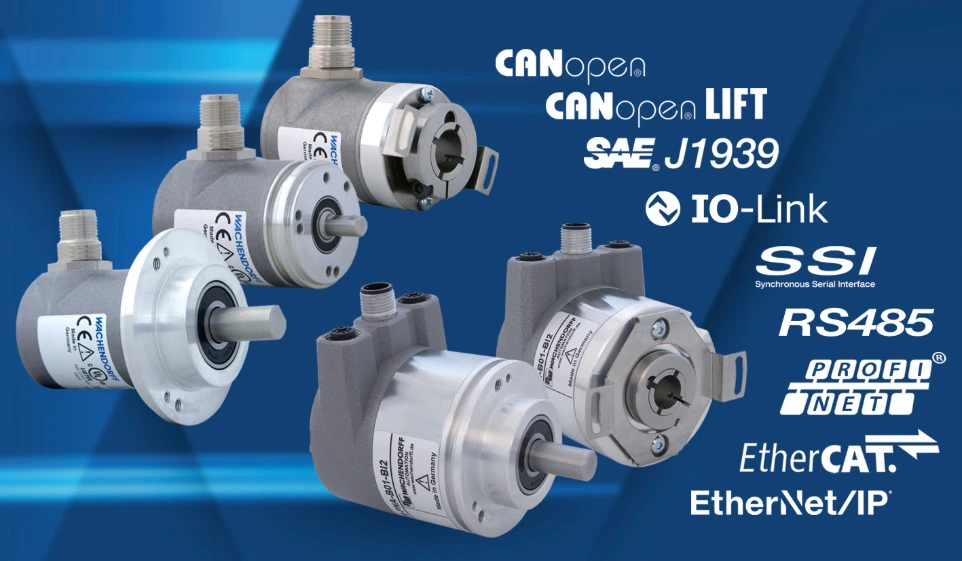
Wachendorff heeft een actuele serie absolute CAN SAE J1939 encoders met verschillende bouwvormen en asconstructies. De productfamilie omvat onder meer compacte 36 mm-uitvoeringen en 58 mm-encoders.
Wachendorff WDGA 36A CAN SAE J1939
Onderstaande kenmerken horen bij de actuele WDGA 36A en zijn productspecifiek.
Andere WDGA J1939-modellen hebben andere mechanische afmetingen, asdiameters, beschermingsklassen en mogelijk een ander multiturnbereik. Het volledige typenummer blijft daarom leidend.
Een bestaande SAE J1939 encoder vervangen
Twee encoders die beide SAE J1939 ondersteunen zijn niet automatisch één-op-één uitwisselbaar.
PGN, source address, process-data mapping, updategedrag, resolutie, connectoren en mechanische passing moeten allemaal kloppen.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens;
- bouwlengte;
- montagepunten;
- koppeling of koppelsteun;
- maximaal toerental en lagerbelasting.
Elektrisch controleren
- voedingsspanning;
- CANHigh / CANLow;
- connector en pinout;
- shield / CANGND;
- 120 Ω terminatie;
- kabel en topologie.
SAE J1939 controleren
- source address;
- PGN of PGN's;
- 29-bit identifier;
- position-data mapping;
- error/status mapping;
- PDU- of update-interval;
- eventuele configuratie-PGN;
- ECU- of controllerconfiguratie.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- preset;
- telrichting;
- scaling;
- machine-eenheid.
Bekijk ook onze pagina over retrofit en vervanging of de encoderoplossingen .
Checklist voor een SAE J1939 encoder
Waar gaat J1939 encoderselectie vaak mis?
Veelgestelde vragen over SAE J1939 encoders
Wat is een SAE J1939 encoder?
Een SAE J1939 encoder meet positie of rotatie en communiceert de relevante encoderdata via een CAN-gebaseerd J1939-netwerk.
Is J1939 hetzelfde als CAN?
Nee. CAN vormt de onderliggende communicatietechnologie. SAE J1939 voegt afspraken toe over onder andere 29-bit identifiers, PGN's, adressen en databetekenis.
Wat is een PGN?
PGN staat voor Parameter Group Number en identificeert binnen SAE J1939 de betekenis of groep van de gegevens in een bericht.
Wat is een source address?
Het source address identificeert de J1939-node die een bericht op de bus verstuurt.
Heeft een J1939-netwerk terminatie nodig?
Ja. Als CAN-gebaseerd netwerk moet de bus correct aan de fysieke uiteinden worden afgesloten. De exacte uitvoering hangt af van de netwerkopbouw.
Wat is het verschil tussen J1939 en CANopen?
Beide gebruiken CAN als basis, maar de hogere protocollaag, apparaatprofielen, adressen en datacommunicatie verschillen.
Kan iedere J1939 encoder een andere vervangen?
Nee. PGN, source address, datamapping, resolutie, timing, connectoren en mechanica moeten eveneens passen.
Welke gegevens zijn nodig om een J1939 encoder te vervangen?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, as- en flensmaten, resolutie, singleturn/multiturn, connectorgegevens en indien beschikbaar PGN-, address- en procesdata-informatie.
Een SAE J1939 encoder selecteren of vervangen?
Bij een SAE J1939 encoder moeten niet alleen resolutie en mechanica kloppen. Ook PGN, source address, process-data mapping, timing, CAN-aansluiting en terminatie bepalen of een encoder praktisch in het bestaande netwerk past.
Indusen kan een bestaande encoder identificeren of alternatieven vergelijken op technische geschiktheid, integratie, beschikbaarheid en economische haalbaarheid.
SAE J1939 encoders: werking, integratie en selectie voor machinebouw
SAE J1939 wordt veel toegepast in mobiele machines, voertuiggerelateerde systemen en robuuste CAN-architecturen. Een J1939 encoder maakt absolute positie rechtstreeks onderdeel van die bestaande communicatieomgeving.
In deze gids behandelen we CAN, 29-bit identifiers, PGN's, source addressing, procesdata, singleturn en multiturn, busafsluiting, mechanische selectie en het vervangen van een bestaande SAE J1939 encoder.
Een encoder selecteren of vervangen?
Stuur uw vraag, typenummer of beschikbare technische informatie direct door.
SAE J1939 is vooral bekend uit mobiele machines, zware voertuigen, landbouwmachines en andere CAN-gebaseerde systemen. Ook voor absolute encoders is de interface interessant wanneer positiefeedback rechtstreeks in zo'n bestaande netwerkarchitectuur moet worden opgenomen.
Bij selectie moet verder worden gekeken dan alleen de aanduiding “J1939”. Source address, gebruikte PGN's, process-data mapping, update-interval, singleturn of multiturn, resolutie, voeding, terminatie, connector en mechanische inbouw moeten allemaal aansluiten op de toepassing. Bekijk voor de basis ook het overzicht met industriële encoders .
Wat is een SAE J1939 encoder?
Een SAE J1939 encoder meet mechanische rotatie of positie en communiceert de relevante informatie via een CAN-gebaseerd J1939-netwerk. De encoder wordt daarmee een electronic control unit of node binnen de communicatiearchitectuur.
De positie kan periodiek via een gedefinieerde J1939-boodschap worden verzonden. Afhankelijk van encoder en implementatie kunnen daarnaast foutstatus, configuratie of aanvullende meetinformatie beschikbaar zijn.
De encoder kan magnetisch of optisch meten en singleturn of multiturn zijn. J1939 bepaalt hoe informatie via CAN wordt uitgewisseld, niet hoe de mechanische positie fysiek wordt gemeten.
CAN en SAE J1939 zijn niet hetzelfde
CAN vormt de onderliggende communicatietechnologie. SAE J1939 legt daar een hogere communicatielaag bovenop met afspraken over identifiers, parameter groups, adressen en de betekenis van data.
CAN
Beschrijft onder andere de buscommunicatie en CAN-frames. Alleen “CAN” zegt nog niet hoe een encoder zijn positie semantisch in een groter machinesysteem aanbiedt.
SAE J1939
Gebruikt CAN als basis en voegt afspraken toe rond onder meer 29-bit identifiers, PGN's, source addressing en databetekenis.
Absolute positie via SAE J1939
Een absolute encoder kent aan iedere ondersteunde mechanische positie een digitale positiewaarde toe. Bij een J1939-encoder kan die waarde als procesinformatie in het CAN-netwerk worden opgenomen.
Dit is relevant voor machines waarin de actuele positie direct na inschakelen beschikbaar moet zijn of waar een afzonderlijke referentiecyclus ongewenst is.
Bekijk ook de absolute encoders voor positiemeting .
Singleturn of multiturn J1939 encoder?
Een singleturn encoder bepaalt de absolute hoek binnen één volledige omwenteling.
Een multiturn encoder houdt daarnaast de positie over meerdere volledige omwentelingen bij. Dat is relevant bij bijvoorbeeld lieren, hefmechanismen, lineaire spindels en mobiele machineassen.
Welke resolutie heeft een SAE J1939 encoder nodig?
De benodigde resolutie wordt bepaald door de mechanische toepassing en de gewenste positieverdeling. Meer bits betekenen een fijnere digitale onderverdeling, maar niet automatisch een hogere absolute nauwkeurigheid.
Als concreet voorbeeld biedt de Wachendorff WDGA 36A CAN SAE J1939 16-bit singleturnresolutie en tot 32-bit multiturnresolutie.
Gebruik voor een concrete vervanging altijd de productspecifieke datasheet. Binnen dezelfde productfamilie kunnen resolutie en mechanische uitvoering verschillen.
Waarom gebruikt J1939 een 29-bit identifier?
SAE J1939 gebruikt het extended CAN-frame met een 29-bit identifier. In die identifier worden verschillende delen van de netwerkcommunicatie gecodeerd, waaronder prioriteit, parameter group-informatie en het source address van de afzender.
Voor een engineer betekent dit dat een J1939-encoder niet alleen een CAN-device is. De opbouw van het gebruikte bericht en de identifier moeten overeenkomen met wat de controller of ECU verwacht.
Wat is een PGN bij SAE J1939?
PGN staat voor Parameter Group Number. Het PGN identificeert de betekenis of groep van gegevens die in een J1939-bericht wordt verzonden.
Bij een encoder kan een PGN worden gebruikt om de positie en status beschikbaar te maken. Een andere PGN kan bijvoorbeeld voor configuratie of parameterinstellingen worden gebruikt.
Wachendorff WDGA 58B SAE J1939 galvanisch gescheiden
In de actuele technische documentatie van deze specifieke uitvoering gebruikt Wachendorff PGN 0xFF00 voor de procesdata. Byte 0-3 bevatten een 32-bit positiewaarde en byte 4 een 8-bit foutregister. Dit is een productspecifiek voorbeeld en geen algemene J1939-encoderstandaard.
Source address van een J1939 encoder
Iedere J1939-node verzendt berichten met een source address. Dit adres helpt de ontvanger te bepalen welke ECU het bericht heeft verzonden.
Bij vervanging moet worden gecontroleerd welk adres de bestaande besturing verwacht en hoe het vervangende device wordt geconfigureerd.
In de technische documentatie van een WDGA 58B SAE J1939 galvanisch gescheiden uitvoering wordt ECU-adres 0x0A gebruikt. De bijbehorende procesdata-identifier wordt daar als 0x18FF000A opgegeven.
Welke data verstuurt een J1939 encoder?
De exacte datamapping is productspecifiek. Een encoder kan bijvoorbeeld positie, foutstatus en aanvullende parameters beschikbaar maken.
| Onderdeel | Doel | Wachendorff-voorbeeld | Bij retrofit controleren? | Opmerking |
|---|---|---|---|---|
| Position value | Actuele encoderpositie | 32 bit in byte 0-3 | Ja | Productspecifieke mapping |
| Error register | Status / foutinformatie | 8 bit in byte 4 | Ja | Interpretatie uit fabrikantdocumentatie |
| PGN | Betekenis van berichtgroep | 0xFF00 in genoemd voorbeeld | Ja | Niet universeel voor alle encoders |
| Source address | Identificeert afzender | 0x0A in genoemd voorbeeld | Ja | Moet bij netwerkarchitectuur passen |
PDU-tijd en update-interval
Voor een positioneringssysteem is niet alleen de inhoud van het J1939-bericht relevant, maar ook hoe vaak de actuele positie wordt verzonden. De updatefrequentie moet passen bij de dynamiek van de machine.
In het genoemde WDGA 58B-voorbeeld gebruikt Wachendorff een standaard PDU-tijd van 50 ms. Via configuratie-PGN 0xEF00 kunnen daar de PDU-tijd en position preset worden ingesteld.
Een PDU-tijd van 50 ms is een productspecifieke fabrieksinstelling uit het genoemde voorbeeld. De gewenste updatefrequentie hangt af van encoder, besturing en machinefunctie.
120 Ω terminatie bij SAE J1939
Een CAN-gebaseerd netwerk moet correct worden afgesloten aan de uiteinden van de bus. Onjuiste terminatie kan reflecties, communicatiefouten en instabiel netwerkgedrag veroorzaken.
Wachendorff biedt verschillende SAE J1939-encoders optioneel met een vaste 120 Ω afsluitweerstand. Of die optie nodig is hangt af van de fysieke plaats van de encoder in de bus.
CANHigh, CANLow, voeding en shield
De exacte connector hangt af van het encodertype. Bij verschillende Wachendorff WDGA SAE J1939-uitvoeringen worden 5-polige M12-aansluitingen of vaste kabels gebruikt.
Voor de WDGA 36A met 5-polige M12-aansluiting vermeldt Wachendorff: Vcc op pin 2, GND op pin 3, CANHigh op pin 4, CANLow op pin 5 en CANGND/shield op pin 1.
Connectororiëntatie, kabellengte en mechanische uitvoering kunnen per WDGA-model verschillen. De datasheet van het volledige typenummer blijft altijd leidend.
SAE J1939 zegt niets over as of flens
De communicatie kan volledig compatibel zijn terwijl de encoder mechanisch niet past. Controleer daarom altijd de fysieke interface.
SAE J1939 vergelijken met CANopen, IO-Link en Industrial Ethernet
De juiste encoderinterface volgt vooral uit de bestaande machinearchitectuur. J1939 is met name logisch wanneer het complete systeem al rond SAE J1939 en CAN is ontworpen.
J1939 versus CANopen
Beide gebruiken CAN als fysieke basis, maar de hogere protocollaag, apparaatmodellen en berichtstructuur verschillen. Een CANopen encoder is daarom niet automatisch een J1939-vervanger.
J1939 versus IO-Link
IO-Link is point-to-point tussen device en master. J1939 is een CAN-gebaseerd netwerk waarop meerdere nodes communiceren.
J1939 versus PROFINET
PROFINET is Industrial Ethernet en wordt veel in fabrieksautomatisering gebruikt. J1939 past sterker bij mobiele machines en voertuigachtige CAN-architecturen. Lees ook onze gids over PROFINET encoders .
J1939 versus SSI
SSI is een directe point-to-point-interface voor absolute positie. J1939 integreert de encoder in een CAN-gebaseerde netwerkarchitectuur.
| Interface | Architectuur | Absolute positie | Netwerk | Configuratie | Typische context | Retrofit aandachtspunt |
|---|---|---|---|---|---|---|
| SSI | Point-to-point | Ja | Nee | Relatief beperkt | Directe absolute positie | Signaalformat + mechanica |
| IO-Link | Point-to-point via master | Ja | Via master | IODD / parameters | Slimme machinecomponenten | IODD + procesdata |
| CANopen | CAN-bus | Ja | Ja | Object Dictionary / PDO | Machinebouw | CiA-profiel + Node-ID |
| SAE J1939 | CAN-bus | Ja | Ja | PGN / source address / mapping | Mobiele machines / voertuiggerelateerd | PGN + mapping + address |
| PROFINET | Industrial Ethernet | Ja | Ja | GSDML | Fabrieksautomatisering | PLC-configuratie |
Typische toepassingen van SAE J1939 encoders
Landbouwmachine
Positie van arm, as of verstelmechanisme.J1939 past goed wanneer de rest van de machine al rond een voertuigachtig CAN-netwerk is opgebouwd.
Bouwmachine
Absolute positie in een robuuste omgeving.Mechanische belasting, IP-klasse en temperatuurbereik zijn naast communicatie belangrijke selectiecriteria.
Kraan of lier
Multiturn trommel- of aspositie.Positie over meerdere omwentelingen kan rechtstreeks aan het bestaande CAN/J1939-systeem worden aangeboden.
AGV / mobiel platform
Positiefeedback binnen een CAN-architectuur.Vooral interessant wanneer ECU's en overige veldcomponenten al via J1939 communiceren.
Marine / off-highway
Robuuste absolute positiemeting.Omgevingseisen kunnen bepalend zijn voor de uitvoering en aansluiting.
Retrofit
Bestaande J1939 encoder vervangen.PGN, source address, datamapping, resolutie en mechanische inbouw moeten gezamenlijk worden vergeleken.
Wachendorff WDGA CAN SAE J1939
Wachendorff heeft een actuele serie absolute CAN SAE J1939 encoders met verschillende bouwvormen en asconstructies. De productfamilie omvat onder meer compacte 36 mm-uitvoeringen en 58 mm-encoders.
Wachendorff WDGA 36A CAN SAE J1939
Onderstaande kenmerken horen bij de actuele WDGA 36A en zijn productspecifiek.
Andere WDGA J1939-modellen hebben andere mechanische afmetingen, asdiameters, beschermingsklassen en mogelijk een ander multiturnbereik. Het volledige typenummer blijft daarom leidend.
Een bestaande SAE J1939 encoder vervangen
Twee encoders die beide SAE J1939 ondersteunen zijn niet automatisch één-op-één uitwisselbaar.
PGN, source address, process-data mapping, updategedrag, resolutie, connectoren en mechanische passing moeten allemaal kloppen.
Mechanisch controleren
- massieve of holle as;
- asdiameter;
- flens;
- bouwlengte;
- montagepunten;
- koppeling of koppelsteun;
- maximaal toerental en lagerbelasting.
Elektrisch controleren
- voedingsspanning;
- CANHigh / CANLow;
- connector en pinout;
- shield / CANGND;
- 120 Ω terminatie;
- kabel en topologie.
SAE J1939 controleren
- source address;
- PGN of PGN's;
- 29-bit identifier;
- position-data mapping;
- error/status mapping;
- PDU- of update-interval;
- eventuele configuratie-PGN;
- ECU- of controllerconfiguratie.
Encoderfunctie controleren
- singleturn of multiturn;
- resolutie;
- totale meetrange;
- preset;
- telrichting;
- scaling;
- machine-eenheid.
Bekijk ook onze pagina over retrofit en vervanging of de encoderoplossingen .
Checklist voor een SAE J1939 encoder
Waar gaat J1939 encoderselectie vaak mis?
Veelgestelde vragen over SAE J1939 encoders
Wat is een SAE J1939 encoder?
Een SAE J1939 encoder meet positie of rotatie en communiceert de relevante encoderdata via een CAN-gebaseerd J1939-netwerk.
Is J1939 hetzelfde als CAN?
Nee. CAN vormt de onderliggende communicatietechnologie. SAE J1939 voegt afspraken toe over onder andere 29-bit identifiers, PGN's, adressen en databetekenis.
Wat is een PGN?
PGN staat voor Parameter Group Number en identificeert binnen SAE J1939 de betekenis of groep van de gegevens in een bericht.
Wat is een source address?
Het source address identificeert de J1939-node die een bericht op de bus verstuurt.
Heeft een J1939-netwerk terminatie nodig?
Ja. Als CAN-gebaseerd netwerk moet de bus correct aan de fysieke uiteinden worden afgesloten. De exacte uitvoering hangt af van de netwerkopbouw.
Wat is het verschil tussen J1939 en CANopen?
Beide gebruiken CAN als basis, maar de hogere protocollaag, apparaatprofielen, adressen en datacommunicatie verschillen.
Kan iedere J1939 encoder een andere vervangen?
Nee. PGN, source address, datamapping, resolutie, timing, connectoren en mechanica moeten eveneens passen.
Welke gegevens zijn nodig om een J1939 encoder te vervangen?
Stuur bij voorkeur fabrikant, volledig typenummer, foto's, datasheet, as- en flensmaten, resolutie, singleturn/multiturn, connectorgegevens en indien beschikbaar PGN-, address- en procesdata-informatie.
Een SAE J1939 encoder selecteren of vervangen?
Bij een SAE J1939 encoder moeten niet alleen resolutie en mechanica kloppen. Ook PGN, source address, process-data mapping, timing, CAN-aansluiting en terminatie bepalen of een encoder praktisch in het bestaande netwerk past.
Indusen kan een bestaande encoder identificeren of alternatieven vergelijken op technische geschiktheid, integratie, beschikbaarheid en economische haalbaarheid.