Incrementele of absolute encoder kiezen? Dit is het verschil
Bij het selecteren van een encoder komt vaak al snel de vraag naar voren: moet het een incrementele encoder of een absolute encoder zijn?
De juiste keuze begint niet bij PPR, bits of interface, maar bij de vraag welke positie- of bewegingsinformatie de machine nodig heeft tijdens normaal bedrijf, na opstarten en na een spanningsonderbreking.

In de praktijk wordt de keuze tussen een incrementele encoder en een absolute encoder regelmatig te snel gemaakt. Soms wordt vooral gekeken naar de interface, het aantal pulsen, de resolutie of het type dat al eerder in de machine is toegepast.
Dat zijn belangrijke eigenschappen, maar ze komen pas nadat duidelijk is welke informatie de machine daadwerkelijk nodig heeft.
Wat moet de machine precies weten?
Begin niet bij het encodertype, maar bij de functie. De antwoorden op drie vragen geven vaak al snel richting aan de keuze.
Wat is een incrementele encoder?
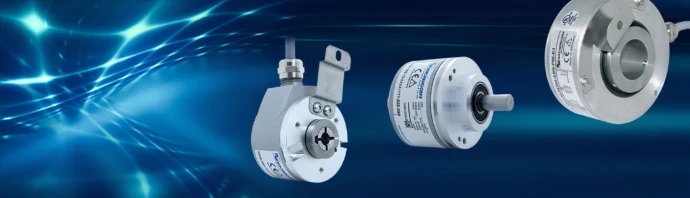
Een incrementele encoder zet een draaiende beweging om in pulssignalen. De besturing telt deze pulsen en kan daarmee onder andere snelheid, draairichting, hoekverplaatsing en relatieve positie bepalen.
Veel incrementele encoders gebruiken A- en B-kanalen die elektrisch 90° in fase verschoven zijn. Daardoor kan de besturing ook de draairichting bepalen. Een extra Z- of indexkanaal kan één referentiepuls per omwenteling leveren.
Een incrementele encoder heeft geen unieke absolute positiewaarde voor iedere mechanische positie. Wanneer de besturing na spanningsuitval de pulstelling kwijt is, moet de machine daarom vaak opnieuw refereren of de positie op een andere manier herstellen.
Incrementele encoders worden veel toegepast bij transportbanden, aandrijvingen, eenvoudige positioneerassen, verpakkingsmachines en toepassingen waarbij opnieuw refereren na inschakelen geen probleem is.
Wat is een absolute encoder?
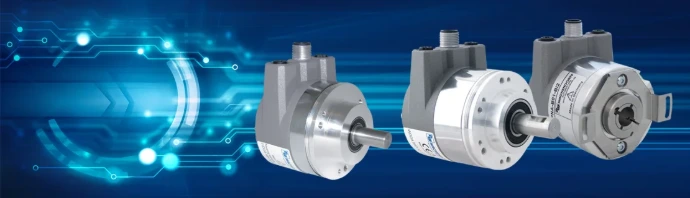
Een absolute encoder koppelt een unieke positiewaarde aan de gemeten positie. De besturing hoeft de positie dus niet eerst op te bouwen door pulsen vanaf een referentiepunt te tellen.
Bij een absolute singleturn encoder is de hoekpositie binnen één omwenteling direct beschikbaar. Een absolute multiturn encoder kan daarnaast ook de positie over meerdere omwentelingen registreren, afhankelijk van de gekozen technologie en uitvoering.
Dit is vooral interessant wanneer een machine na een spanningsonderbreking niet eerst mechanisch mag of kan refereren, wanneer een onjuiste beweging risico oplevert of wanneer de actuele positie bij herstart meteen bekend moet zijn.
Het belangrijkste verschil tussen incrementeel en absoluut
Het verschil zit niet alleen in interface, resolutie of prijs. Het fundamentele verschil is de manier waarop de positie-informatie wordt opgebouwd en beschikbaar is.
Meet verandering
De encoder genereert pulsen tijdens beweging. De besturing telt die pulsen en bepaalt daarmee de relatieve verplaatsing, snelheid en richting.
Kent een unieke positie
De encoder levert een unieke positiewaarde. Daardoor is de actuele positie niet afhankelijk van een doorlopende pulstelling vanaf een eerder referentiepunt.
Wat gebeurt er na spanningsuitval?
Deze vraag is vaak belangrijker dan het aantal pulsen of bits. Bij een incrementele encoder moet de besturing na verlies van de actuele tellerstand meestal opnieuw bepalen waar de machine staat. Dat kan met een referentieschakelaar, indexpuls of een bekende mechanische startpositie.
Een absolute encoder geeft na inschakelen direct weer een absolute positiewaarde binnen zijn meetprincipe. Bij multiturn-toepassingen moet ook worden beoordeeld hoe het aantal omwentelingen absoluut wordt bijgehouden en welk bereik beschikbaar is.
Singleturn of multiturn?
Wie voor een absolute encoder kiest, moet daarna bepalen of de positie alleen binnen één omwenteling of ook over meerdere omwentelingen bekend moet zijn.
Singleturn absolute encoder
Geeft de absolute hoekpositie binnen één volledige omwenteling. Na 360° herhaalt het singleturn-positiebereik zich.
Geschikt voor bijvoorbeeld draaikranen, kleppen, indexeertafels en assen waarbij alleen de hoek binnen één omwenteling relevant is.
Multiturn absolute encoder
Registreert naast de hoek binnen één omwenteling ook de positie over meerdere omwentelingen.
Interessant bij spindels, formaatverstellingen, hijsbewegingen en andere bewegingen waarbij meerdere asomwentelingen samen één machinepositie vormen.
PPR, bits en interface: belangrijk, maar niet de eerste keuze
Wanneer het juiste meetprincipe duidelijk is, volgt de technische uitwerking. Bij een incrementele encoder wordt vaak gekeken naar PPR, A/B/Z, maximale uitgangsfrequentie en het uitgangstype. Bij absolute encoders staan onder andere bitresolutie, singleturn/multiturn-bereik en communicatie-interface centraal.
Voor absolute netwerkencoders kunt u ook onze informatie over PROFINET encoders bekijken.
Absolute en incrementele encoder vergelijken
| Eigenschap | Incrementele encoder | Absolute encoder | Praktische betekenis |
|---|---|---|---|
| Positie-informatie | Relatief via pulstelling | Unieke positiewaarde | Bepaalt of refereren nodig kan zijn |
| Snelheidsmeting | Zeer gebruikelijk | Mogelijk, afhankelijk van systeem | Voor puur toerental is incrementeel vaak eenvoudig |
| Na herstart | Positie moet vaak opnieuw worden bepaald | Absolute positie is opnieuw uitleesbaar | Belangrijk bij stilstandrisico en veilige herstart |
| Resolutie | Vaak uitgedrukt in PPR | Vaak uitgedrukt in bits | Resolutie is niet hetzelfde als nauwkeurigheid |
| Typische interfaces | HTL, TTL, RS422, push-pull | SSI, BiSS, CANopen, PROFINET, EtherCAT | Moet passen bij PLC, drive of controller |
| Singleturn / multiturn | Niet op dezelfde manier van toepassing | Belangrijk selectiecriterium | Bepaalt of meerdere omwentelingen absoluut bekend blijven |
| Kosten & complexiteit | Vaak eenvoudiger | Vaak meer functionaliteit en communicatie | Vergelijk altijd met de echte machinebehoefte |
Wanneer kiest u welke encoder?
Transportband
Voor snelheid, afgelegde beweging of synchronisatie is een incrementele encoder vaak een logisch startpunt.
Verpakkingsmachine
Incrementeel kan geschikt zijn voor snelheid en cyclische beweging; absolute feedback is interessant wanneer posities direct bekend moeten zijn.
Formaatverstelling
Bij meerdere omwentelingen en direct beschikbare machinepositie kan een absolute multiturn encoder voordelen bieden.
Hijs- of hefbeweging
Wanneer een ongecontroleerde referentiebeweging ongewenst is, verdient absolute positieterugkoppeling extra aandacht.
Toerentalmeting
Voor het bepalen van snelheid of draairichting is een incrementele encoder vaak technisch en economisch efficiënt.
Robot- of positioneeras
De keuze hangt af van drive-architectuur, homingstrategie, veiligheid, resolutie en de gewenste positie na herstart.
Een bestaande encoder vervangen?
Bij vervanging is het niet voldoende om alleen naar PPR of resolutie te kijken. Een andere encoder kan elektrisch, mechanisch of functioneel anders reageren.
Stuur daarom bij voorkeur het volledige typenummer, een foto van het typeplaatje, de datasheet en informatie over de machine.
Meer informatie vindt u op retrofit & vervanging en op onze pagina met encoderoplossingen.
Wat controleren we bij een alternatief?
Laat Indusen een encoder selecteren
Twijfelt u tussen incrementeel en absoluut, of zoekt u een vervanger voor een bestaande encoder? Stuur de beschikbare gegevens. Ook met alleen een typenummer, foto of korte omschrijving kunnen we starten.
Veelgestelde vragen over incrementele en absolute encoders
Wat is het verschil tussen een incrementele en absolute encoder?
Een incrementele encoder genereert pulsen waarmee de besturing relatieve beweging en snelheid bepaalt. Een absolute encoder levert een unieke positiewaarde en is daardoor minder afhankelijk van een opgebouwde pulstelling.
Wanneer kies ik een incrementele encoder?
Wanneer vooral snelheid, draairichting of relatieve beweging nodig is en opnieuw refereren na opstart acceptabel is, is een incrementele encoder vaak een logische en eenvoudige oplossing.
Wanneer kies ik een absolute encoder?
Wanneer de actuele positie direct na inschakelen beschikbaar moet zijn of een referentiebeweging ongewenst is, verdient een absolute encoder meestal de voorkeur.
Blijft een absolute encoder zijn positie kennen na spanningsuitval?
Een absolute encoder kan na inschakelen opnieuw zijn absolute positie uitlezen. Bij singleturn gaat het om de positie binnen één omwenteling. Voor positie over meerdere omwentelingen is een geschikte multiturn-uitvoering nodig.
Wat betekent PPR bij een incrementele encoder?
PPR staat voor pulses per revolution en beschrijft hoeveel pulsen per omwenteling worden gegenereerd. Hoe de besturing A- en B-flanken telt, bepaalt mede hoeveel telstappen uiteindelijk beschikbaar zijn.
Is een hogere resolutie automatisch nauwkeuriger?
Nee. Resolutie beschrijft hoeveel posities of stappen kunnen worden onderscheiden. Nauwkeurigheid beschrijft hoe dicht de gemeten positie bij de werkelijke positie ligt.
Wat is het verschil tussen singleturn en multiturn?
Singleturn geeft de absolute positie binnen één omwenteling. Multiturn voegt informatie over meerdere omwentelingen toe, zodat een groter mechanisch positiebereik absoluut kan worden gevolgd.
Kan Indusen een bestaande incrementele encoder vervangen?
Ja. Stuur merk, typenummer, foto of datasheet. We vergelijken onder andere PPR, uitgangssignaal, voeding, toerental, as, flens, connector, omgeving en mechanische inbouw.
Nog niet zeker of incrementeel of absoluut past?
Stuur het bestaande typenummer of beschrijf wat de machine moet weten bij bewegen, stoppen en opnieuw opstarten. Dan kunnen we gericht beoordelen welk encodertype en welke uitvoering technisch het meest logisch zijn.
Incrementele of absolute encoder kiezen? Dit is het verschil
Bij het selecteren van een encoder komt vaak al snel de vraag naar voren: moet het een incrementele encoder of een absolute encoder zijn?
De juiste keuze begint niet bij PPR, bits of interface, maar bij de vraag welke positie- of bewegingsinformatie de machine nodig heeft tijdens normaal bedrijf, na opstarten en na een spanningsonderbreking.
In de praktijk wordt de keuze tussen een incrementele encoder en een absolute encoder regelmatig te snel gemaakt. Soms wordt vooral gekeken naar de interface, het aantal pulsen, de resolutie of het type dat al eerder in de machine is toegepast.
Dat zijn belangrijke eigenschappen, maar ze komen pas nadat duidelijk is welke informatie de machine daadwerkelijk nodig heeft.
Wat moet de machine precies weten?
Begin niet bij het encodertype, maar bij de functie. De antwoorden op drie vragen geven vaak al snel richting aan de keuze.
Wat is een incrementele encoder?
Een incrementele encoder zet een draaiende beweging om in pulssignalen. De besturing telt deze pulsen en kan daarmee onder andere snelheid, draairichting, hoekverplaatsing en relatieve positie bepalen.
Veel incrementele encoders gebruiken A- en B-kanalen die elektrisch 90° in fase verschoven zijn. Daardoor kan de besturing ook de draairichting bepalen. Een extra Z- of indexkanaal kan één referentiepuls per omwenteling leveren.
Een incrementele encoder heeft geen unieke absolute positiewaarde voor iedere mechanische positie. Wanneer de besturing na spanningsuitval de pulstelling kwijt is, moet de machine daarom vaak opnieuw refereren of de positie op een andere manier herstellen.
Incrementele encoders worden veel toegepast bij transportbanden, aandrijvingen, eenvoudige positioneerassen, verpakkingsmachines en toepassingen waarbij opnieuw refereren na inschakelen geen probleem is.
Wat is een absolute encoder?
Een absolute encoder koppelt een unieke positiewaarde aan de gemeten positie. De besturing hoeft de positie dus niet eerst op te bouwen door pulsen vanaf een referentiepunt te tellen.
Bij een absolute singleturn encoder is de hoekpositie binnen één omwenteling direct beschikbaar. Een absolute multiturn encoder kan daarnaast ook de positie over meerdere omwentelingen registreren, afhankelijk van de gekozen technologie en uitvoering.
Dit is vooral interessant wanneer een machine na een spanningsonderbreking niet eerst mechanisch mag of kan refereren, wanneer een onjuiste beweging risico oplevert of wanneer de actuele positie bij herstart meteen bekend moet zijn.
Het belangrijkste verschil tussen incrementeel en absoluut
Het verschil zit niet alleen in interface, resolutie of prijs. Het fundamentele verschil is de manier waarop de positie-informatie wordt opgebouwd en beschikbaar is.
Meet verandering
De encoder genereert pulsen tijdens beweging. De besturing telt die pulsen en bepaalt daarmee de relatieve verplaatsing, snelheid en richting.
Kent een unieke positie
De encoder levert een unieke positiewaarde. Daardoor is de actuele positie niet afhankelijk van een doorlopende pulstelling vanaf een eerder referentiepunt.
Wat gebeurt er na spanningsuitval?
Deze vraag is vaak belangrijker dan het aantal pulsen of bits. Bij een incrementele encoder moet de besturing na verlies van de actuele tellerstand meestal opnieuw bepalen waar de machine staat. Dat kan met een referentieschakelaar, indexpuls of een bekende mechanische startpositie.
Een absolute encoder geeft na inschakelen direct weer een absolute positiewaarde binnen zijn meetprincipe. Bij multiturn-toepassingen moet ook worden beoordeeld hoe het aantal omwentelingen absoluut wordt bijgehouden en welk bereik beschikbaar is.
Singleturn of multiturn?
Wie voor een absolute encoder kiest, moet daarna bepalen of de positie alleen binnen één omwenteling of ook over meerdere omwentelingen bekend moet zijn.
Singleturn absolute encoder
Geeft de absolute hoekpositie binnen één volledige omwenteling. Na 360° herhaalt het singleturn-positiebereik zich.
Geschikt voor bijvoorbeeld draaikranen, kleppen, indexeertafels en assen waarbij alleen de hoek binnen één omwenteling relevant is.
Multiturn absolute encoder
Registreert naast de hoek binnen één omwenteling ook de positie over meerdere omwentelingen.
Interessant bij spindels, formaatverstellingen, hijsbewegingen en andere bewegingen waarbij meerdere asomwentelingen samen één machinepositie vormen.
PPR, bits en interface: belangrijk, maar niet de eerste keuze
Wanneer het juiste meetprincipe duidelijk is, volgt de technische uitwerking. Bij een incrementele encoder wordt vaak gekeken naar PPR, A/B/Z, maximale uitgangsfrequentie en het uitgangstype. Bij absolute encoders staan onder andere bitresolutie, singleturn/multiturn-bereik en communicatie-interface centraal.
Voor absolute netwerkencoders kunt u ook onze informatie over PROFINET encoders bekijken.
Absolute en incrementele encoder vergelijken
| Eigenschap | Incrementele encoder | Absolute encoder | Praktische betekenis |
|---|---|---|---|
| Positie-informatie | Relatief via pulstelling | Unieke positiewaarde | Bepaalt of refereren nodig kan zijn |
| Snelheidsmeting | Zeer gebruikelijk | Mogelijk, afhankelijk van systeem | Voor puur toerental is incrementeel vaak eenvoudig |
| Na herstart | Positie moet vaak opnieuw worden bepaald | Absolute positie is opnieuw uitleesbaar | Belangrijk bij stilstandrisico en veilige herstart |
| Resolutie | Vaak uitgedrukt in PPR | Vaak uitgedrukt in bits | Resolutie is niet hetzelfde als nauwkeurigheid |
| Typische interfaces | HTL, TTL, RS422, push-pull | SSI, BiSS, CANopen, PROFINET, EtherCAT | Moet passen bij PLC, drive of controller |
| Singleturn / multiturn | Niet op dezelfde manier van toepassing | Belangrijk selectiecriterium | Bepaalt of meerdere omwentelingen absoluut bekend blijven |
| Kosten & complexiteit | Vaak eenvoudiger | Vaak meer functionaliteit en communicatie | Vergelijk altijd met de echte machinebehoefte |
Wanneer kiest u welke encoder?
Transportband
Voor snelheid, afgelegde beweging of synchronisatie is een incrementele encoder vaak een logisch startpunt.
Verpakkingsmachine
Incrementeel kan geschikt zijn voor snelheid en cyclische beweging; absolute feedback is interessant wanneer posities direct bekend moeten zijn.
Formaatverstelling
Bij meerdere omwentelingen en direct beschikbare machinepositie kan een absolute multiturn encoder voordelen bieden.
Hijs- of hefbeweging
Wanneer een ongecontroleerde referentiebeweging ongewenst is, verdient absolute positieterugkoppeling extra aandacht.
Toerentalmeting
Voor het bepalen van snelheid of draairichting is een incrementele encoder vaak technisch en economisch efficiënt.
Robot- of positioneeras
De keuze hangt af van drive-architectuur, homingstrategie, veiligheid, resolutie en de gewenste positie na herstart.
Een bestaande encoder vervangen?
Bij vervanging is het niet voldoende om alleen naar PPR of resolutie te kijken. Een andere encoder kan elektrisch, mechanisch of functioneel anders reageren.
Stuur daarom bij voorkeur het volledige typenummer, een foto van het typeplaatje, de datasheet en informatie over de machine.
Meer informatie vindt u op retrofit & vervanging en op onze pagina met encoderoplossingen.
Wat controleren we bij een alternatief?
Laat Indusen een encoder selecteren
Twijfelt u tussen incrementeel en absoluut, of zoekt u een vervanger voor een bestaande encoder? Stuur de beschikbare gegevens. Ook met alleen een typenummer, foto of korte omschrijving kunnen we starten.
Veelgestelde vragen over incrementele en absolute encoders
Wat is het verschil tussen een incrementele en absolute encoder?
Een incrementele encoder genereert pulsen waarmee de besturing relatieve beweging en snelheid bepaalt. Een absolute encoder levert een unieke positiewaarde en is daardoor minder afhankelijk van een opgebouwde pulstelling.
Wanneer kies ik een incrementele encoder?
Wanneer vooral snelheid, draairichting of relatieve beweging nodig is en opnieuw refereren na opstart acceptabel is, is een incrementele encoder vaak een logische en eenvoudige oplossing.
Wanneer kies ik een absolute encoder?
Wanneer de actuele positie direct na inschakelen beschikbaar moet zijn of een referentiebeweging ongewenst is, verdient een absolute encoder meestal de voorkeur.
Blijft een absolute encoder zijn positie kennen na spanningsuitval?
Een absolute encoder kan na inschakelen opnieuw zijn absolute positie uitlezen. Bij singleturn gaat het om de positie binnen één omwenteling. Voor positie over meerdere omwentelingen is een geschikte multiturn-uitvoering nodig.
Wat betekent PPR bij een incrementele encoder?
PPR staat voor pulses per revolution en beschrijft hoeveel pulsen per omwenteling worden gegenereerd. Hoe de besturing A- en B-flanken telt, bepaalt mede hoeveel telstappen uiteindelijk beschikbaar zijn.
Is een hogere resolutie automatisch nauwkeuriger?
Nee. Resolutie beschrijft hoeveel posities of stappen kunnen worden onderscheiden. Nauwkeurigheid beschrijft hoe dicht de gemeten positie bij de werkelijke positie ligt.
Wat is het verschil tussen singleturn en multiturn?
Singleturn geeft de absolute positie binnen één omwenteling. Multiturn voegt informatie over meerdere omwentelingen toe, zodat een groter mechanisch positiebereik absoluut kan worden gevolgd.
Kan Indusen een bestaande incrementele encoder vervangen?
Ja. Stuur merk, typenummer, foto of datasheet. We vergelijken onder andere PPR, uitgangssignaal, voeding, toerental, as, flens, connector, omgeving en mechanische inbouw.
Nog niet zeker of incrementeel of absoluut past?
Stuur het bestaande typenummer of beschrijf wat de machine moet weten bij bewegen, stoppen en opnieuw opstarten. Dan kunnen we gericht beoordelen welk encodertype en welke uitvoering technisch het meest logisch zijn.