Encoder interface kiezen: SSI, CANopen, PROFINET of EtherCAT?
Een encoder met de juiste resolutie, asdiameter en bouwvorm is niet automatisch geschikt voor de machine. De communicatie-interface moet aansluiten op de PLC, drive of motioncontroller én op de manier waarop positie-informatie in de machine wordt gebruikt.
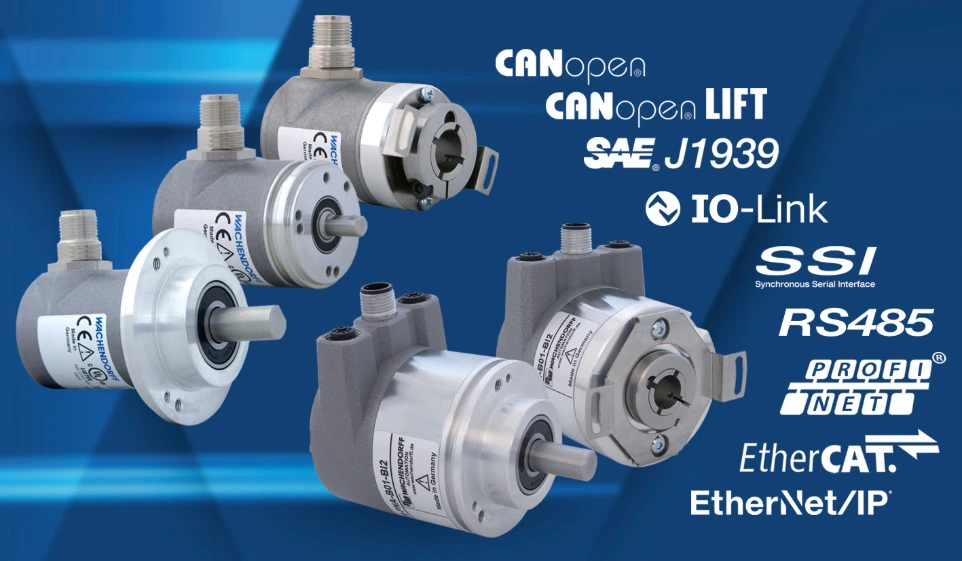
In deze gids vergelijken we SSI, CANopen, PROFINET en EtherCAT voor nieuwe machines, retrofit en vervanging van bestaande absolute encoders.
Een encoder selecteren of vervangen?
Stuur uw toepassing, bestaand typenummer of technische informatie direct door.
Er bestaat niet één beste encoderinterface
Vier interfaces die veel voorkomen bij industriële absolute encoders zijn SSI, CANopen, PROFINET en EtherCAT. Welke het meest geschikt is, hangt vooral af van de bestaande besturingsarchitectuur, gewenste cyclustijd, diagnosemogelijkheden en de vraag of het om een nieuwe machine of een vervanging gaat.
Bij een bestaande machine is de hoofdregel eenvoudig: de nieuwe encoderinterface moet compatibel zijn met de bestaande besturing, tenzij u bewust ook de besturing of netwerkarchitectuur wilt aanpassen.
SSI
Directe absolute positie. Interessant wanneer één encoder rechtstreeks wordt uitgelezen via een geschikte SSI-interface.
CANopen
Veldbus met meerdere nodes. Interessant wanneer de machine al een CANopen-netwerk gebruikt en parametrering via de bus gewenst is.
PROFINET
Industrial Ethernet. Logisch wanneer de machine rondom PROFINET is opgebouwd en de encoder rechtstreeks in die architectuur moet worden geïntegreerd.
EtherCAT
Snelle gesynchroniseerde communicatie. Vooral relevant in motion-control- en multi-assystemen waarin timing tussen componenten kritisch is.
SSI, CANopen, PROFINET en EtherCAT naast elkaar
| Eigenschap | SSI | CANopen | PROFINET | EtherCAT |
|---|---|---|---|---|
| Type verbinding | Point-to-point | Veldbus | Industrial Ethernet | Industrial Ethernet |
| Absolute positie | Ja | Ja | Ja | Ja |
| Meerdere apparaten op netwerk | Nee, per verbinding | Ja | Ja | Ja |
| Parameterisering via netwerk | Beperkt / afhankelijk van uitvoering | Ja | Ja | Ja |
| Diagnosemogelijkheden | Relatief eenvoudig | Uitgebreider | Uitgebreid | Uitgebreid |
| Typische architectuur | Directe positieterugkoppeling | CANopen-netwerk | PROFINET-netwerk | EtherCAT-netwerk |
| Belangrijk bij retrofit | Clock/data, resolutie, codering | Profiel en parameters | Encoderprofiel en configuratie | Profiel, mapping en configuratie |
CANopen gebruikt voor encoders onder meer CiA 406. Voor PROFINET bestaat een fabrikant-onafhankelijk encoderprofiel. Alleen hetzelfde fysieke netwerk of protocol noemen is daarom niet genoeg om twee encoders één-op-één uitwisselbaar te maken.
Wanneer kiest u een SSI encoder?
SSI staat voor Synchronous Serial Interface en wordt veel gebruikt voor het uitlezen van absolute positie. De encoder communiceert rechtstreeks met een daarvoor geschikte ingang in de PLC, drive, positioneercontroller of encoderinterface.
SSI is interessant wanneer:
- voornamelijk de absolute positiewaarde nodig is;
- de besturing al een SSI-ingang heeft;
- een eenvoudige directe verbinding gewenst is;
- netwerkfunctionaliteit niet noodzakelijk is;
- een bestaande SSI-encoder moet worden vervangen.
De eenvoud kan juist een voordeel zijn. Wanneer alleen betrouwbare positieterugkoppeling nodig is, hoeft een complexer netwerkprotocol niet automatisch iets toe te voegen.
Lees ook: SSI of BiSS absolute encoder: wat is het verschil?
Let op bij het vervangen van een SSI encoder
Dat twee encoders allebei SSI gebruiken, betekent niet automatisch dat ze uitwisselbaar zijn.
Wanneer kiest u een CANopen encoder?
CANopen is een veldbusprotocol op basis van CAN. In plaats van een afzonderlijke point-to-pointverbinding kan de encoder onderdeel zijn van een CANopen-netwerk met meerdere apparaten.
Voor encoders bestaat het CiA 406-device profile. Afhankelijk van de encoderuitvoering kunnen bijvoorbeeld positiegegevens, resolutie, telrichting, presetfuncties en diagnose via de bus beschikbaar zijn.
CANopen is interessant wanneer:
- de machine al over een CANopen-netwerk beschikt;
- meerdere apparaten op dezelfde bus communiceren;
- parametrering via de bus gewenst is;
- positie- en aanvullende procesinformatie moeten worden uitgewisseld;
- een compacte veldbusoplossing gewenst is.
Bekijk bijvoorbeeld de Wachendorff WDGA 58B CANopen absolute encoder .

Wanneer kiest u een PROFINET encoder?
Wanneer een machinebesturing al op PROFINET is gebaseerd, ligt een encoder met PROFINET-interface vaak voor de hand. De encoder kan dan rechtstreeks onderdeel worden van hetzelfde industriële Ethernet-netwerk als andere automatiseringscomponenten.
PROFINET is interessant wanneer:
- PROFINET al de standaard binnen de machine is;
- de positie rechtstreeks in de PLC beschikbaar moet zijn;
- centrale configuratie en diagnose gewenst zijn;
- meerdere netwerkcomponenten binnen dezelfde architectuur worden geïntegreerd;
- een nieuwe machine rond Industrial Ethernet wordt ontwikkeld.
PROFINET encoder voor Siemens PLC?
Wanneer een machine rondom een Siemens PLC en PROFINET-netwerk is opgebouwd, kan een PROFINET encoder logisch aansluiten op die netwerkarchitectuur. De uiteindelijke selectie hangt nog steeds af van encoderprofiel, singleturn/multiturn, resolutie, mechanica, snelheid, IP-klasse en benodigde synchronisatie.
Bekijk onze uitgebreide pagina over PROFINET encoders.
Wanneer kiest u een EtherCAT encoder?
EtherCAT is eveneens Industrial Ethernet, maar wordt veel toegepast in machines waarin snelle en nauwkeurig gesynchroniseerde communicatie een belangrijke rol speelt.
Motion control
Voor systemen waarin positiefeedback onderdeel is van een snelle bewegingsregeling.
Meerdere assen
Relevant wanneer meerdere assen en devices nauwkeurig in tijd op elkaar moeten aansluiten.
Snelle machines
Interessant wanneer netwerk- en timinggedrag een duidelijke rol spelen in de machineperformance.
Robotica en positionering
Voor architecturen waarin motioncontroller, drives en feedbackdevices via EtherCAT samenwerken.
EtherCAT is niet automatisch beter dan PROFINET
Een snellere of technisch uitgebreidere interface is niet per definitie de juiste keuze. Wanneer een complete machine al op PROFINET draait, is het meestal weinig logisch om alleen voor de encoder een afzonderlijk EtherCAT-netwerk te introduceren.
Andersom geldt hetzelfde: in een machine die volledig rond EtherCAT en een geschikte motioncontroller is opgebouwd, kan een PROFINET-encoder onnodige integratiecomplexiteit veroorzaken.
Kies daarom eerst de besturingsarchitectuur en daarna de encoderinterface — niet andersom.
SSI of Industrial Ethernet?
Een belangrijke eerste keuze is soms helemaal niet CANopen versus PROFINET of EtherCAT, maar: heb ik überhaupt een netwerkencoder nodig?
Wanneer alleen de absolute positie van één as naar een daarvoor geschikte ingang moet worden gestuurd, kan SSI technisch uitstekend voldoen.
Industrial Ethernet wordt interessanter wanneer:
- veel apparaten onderdeel zijn van hetzelfde netwerk;
- uitgebreide parametrering nodig is;
- diagnose centraal beschikbaar moet zijn;
- machineconfiguratie gestandaardiseerd moet worden;
- synchronisatie met andere componenten belangrijk is.
Een uitgebreidere netwerkinterface betekent ook meer aandacht voor configuratie, engineering, commissioning en compatibiliteit tussen deviceprofiel en controller.
CANopen of PROFINET?
Deze keuze wordt vaak al grotendeels bepaald door de bestaande machine. Heeft de besturing CANopen en zijn andere apparaten daar al op aangesloten, dan is een CANopen-encoder doorgaans logisch. Is de machine opgebouwd rondom PROFINET, dan ligt PROFINET meer voor de hand.
Bij een compleet nieuw machineontwerp spelen daarnaast factoren zoals:
PROFINET of EtherCAT?
PROFINET en EtherCAT zijn beide industriële Ethernetoplossingen, maar worden vaak vanuit verschillende machinearchitecturen gekozen.
PROFINET
Past vaak direct wanneer PLC, I/O, drives en overige automatiseringscomponenten al in een PROFINET-omgeving zijn geïntegreerd.
EtherCAT
Is vooral interessant wanneer de machinearchitectuur daarop is gebaseerd en strakke synchronisatie of snelle motioncommunicatie centraal staat.
Niet: “Welke interface is technisch beter?” maar: “Welke interface past het beste bij mijn complete besturing en motion-architectuur?”
Kan ik een encoder met een andere interface gebruiken als vervanger?
Niet zonder meer.
Een SSI-encoder kan bijvoorbeeld niet simpelweg door een PROFINET-encoder worden vervangen wanneer de besturing alleen een SSI-ingang heeft. Hetzelfde geldt voor CANopen, PROFINET en EtherCAT.
Stel vast welk protocol of signaal de bestaande encoder gebruikt.
Controleer hoe de besturing de encoder uitleest en welke interface fysiek beschikbaar is.
Controleer encoderprofiel, databits, objecten, mapping, scaling, preset en overige parameters.
Vergelijk singleturn- en multiturnresolutie en de manier waarop de waarde in de besturing wordt verwerkt.
Controleer voeding, connector, pinbezetting, kabel en afscherming.
Controleer as, flens, bouwlengte, montagepunten, toerental en omgevingscondities.
Wanneer het doel is om een defecte encoder met zo min mogelijk machine-aanpassingen te vervangen, is interfacecompatibiliteit meestal een harde eis. Lees ook meer over retrofit & vervanging.
Eerst absolute of incrementele encoder bepalen
Interfacekeuze komt eigenlijk pas nadat duidelijk is wat de machine moet meten. Voor snelheidsmeting of relatieve positie kan een incrementele encoder met bijvoorbeeld HTL of TTL voldoende zijn. Wanneer de exacte positie ook na uitschakelen beschikbaar moet blijven, komt een absolute encoder eerder in beeld.
Singleturn of multiturn → interface → resolutie → mechanische uitvoering → aansluiting.
Meer hierover: Absolute of incrementele encoder kiezen: wat is het verschil?
Encoderinterface bij een nieuw ontwerp
Bij een nieuw ontwerp is er meer vrijheid. Begin dan niet bij het encodermerk, maar bij de complete automatiseringsarchitectuur.
PLC, motioncontroller of driveplatform bepaalt welke integratieroute logisch is.
Bepaal welke bus of Industrial Ethernet-standaard binnen de machine wordt gebruikt.
Bepaal singleturn/multiturn, snelheid, resolutie, synchronisatie en diagnose.
Kies daarna pas SSI, CANopen, PROFINET, EtherCAT of een andere passende interface.
Werk as, flens, bouwvorm, connectoren, IP-klasse en montage verder uit.
Encoderinterface bij retrofit of vervanging
Bij een bestaande machine werkt de selectie meestal andersom. Het uitgangspunt is de bestaande installatie:
Huidige encoder → huidige interface → PLC/drive → configuratie → mechanische passing → mogelijke vervanger.
Zelfs wanneer twee encoders hetzelfde protocol gebruiken, moeten parameters en mechanische specificaties worden gecontroleerd. Naast interface moeten onder andere voeding, aansluiting, asdiameter, flens, resolutie en omgevingscondities overeenkomen.
Welke interface past bij mijn toepassing?
Kies eerder SSI wanneer
u één encoder rechtstreeks wilt uitlezen en een geschikte SSI-interface beschikbaar is.
Kies eerder CANopen wanneer
de encoder onderdeel wordt van een bestaande CANopen-machine of veldbusarchitectuur.
Kies eerder PROFINET wanneer
de complete machine al rond PROFINET is opgebouwd en netwerkdiagnose en integratie gewenst zijn.
Kies eerder EtherCAT wanneer
de machine rond EtherCAT is ontworpen en snelle, nauwkeurig gesynchroniseerde motion- of positioneringsdata belangrijk zijn.
Dit is geen vervanging voor de technische selectie. Protocol, profiel, resolutie, mechanische eigenschappen, voeding en aansluiting moeten uiteindelijk samen passen.
FAQ over SSI, CANopen, PROFINET en EtherCAT encoders
Wat is het verschil tussen SSI en CANopen bij een encoder?
SSI is doorgaans een directe point-to-pointverbinding voor absolute positieoverdracht. CANopen is een netwerkprotocol waarmee meerdere apparaten op dezelfde bus kunnen communiceren en biedt daarnaast gestandaardiseerde mogelijkheden voor parametrering en diagnose.
Welke encoderinterface heb ik nodig voor een Siemens PLC?
Dat hangt af van de gebruikte PLC, modules en machinearchitectuur. Wanneer de machine rond PROFINET is opgebouwd kan een PROFINET-encoder een logische keuze zijn. Heeft de PLC of aangesloten module een SSI-ingang, dan kan ook een SSI-encoder geschikt zijn.
Welke encoderinterface gebruik ik voor EtherCAT?
Wanneer een machine een EtherCAT-netwerk gebruikt, kan een absolute encoder met EtherCAT-interface rechtstreeks in dat netwerk worden geïntegreerd. Controleer welk encoderprofiel en welke functies door zowel encoder als controller worden ondersteund.
Is EtherCAT beter dan PROFINET voor een encoder?
Niet in algemene zin. De juiste keuze wordt vooral bepaald door de netwerk- en besturingsarchitectuur van de machine, de gewenste synchronisatie, cyclustijden en ondersteunde encoderfuncties.
Kan ik een SSI encoder vervangen door CANopen of PROFINET?
Niet rechtstreeks wanneer de bestaande besturing alleen SSI ondersteunt. Voor een andere interface zijn een geschikte besturingsinterface en mogelijk aanpassingen aan hardware en software nodig.
Is dezelfde interface voldoende om een encoder één-op-één te vervangen?
Nee. Ook resolutie, singleturn/multiturnbereik, encoderprofiel, configuratie, voeding, aansluiting, as, flens, bouwvorm en omgevingscondities moeten passen.
Wanneer kies ik SSI in plaats van Industrial Ethernet?
SSI is interessant wanneer voornamelijk een absolute positiewaarde van één encoder nodig is en de besturing daar rechtstreeks voor is ingericht. PROFINET of EtherCAT wordt interessanter wanneer de encoder onderdeel moet zijn van een breder industrieel netwerk.
Kan Indusen een bestaande encoder met SSI, CANopen, PROFINET of EtherCAT vervangen?
Ja, afhankelijk van de technische uitvoering. Aan de hand van het bestaande typenummer, datasheet of foto's kunnen interface, resolutie, mechanica, aansluiting en overige specificaties worden vergeleken met mogelijke alternatieven.
Niet zeker welke encoderinterface u nodig heeft?
Stuur uw toepassing of bestaand typenummer. Indusen kijkt niet alleen naar het protocol, maar naar de complete toepassing: PLC of motioncontroller, positie-informatie, singleturn/multiturn, resolutie, netwerkarchitectuur, mechanica, voeding, aansluiting, omgeving, beschikbaarheid en kosten.
Heeft u al een bestaande encoder? Stuur dan merk, typenummer, foto of datasheet mee. Daarmee kan meestal snel worden bepaald welke interfaces en uitvoeringen technisch mogelijk zijn.
Encoder interface kiezen: SSI, CANopen, PROFINET of EtherCAT?
Een encoder met de juiste resolutie, asdiameter en bouwvorm is niet automatisch geschikt voor de machine. De communicatie-interface moet aansluiten op de PLC, drive of motioncontroller én op de manier waarop positie-informatie in de machine wordt gebruikt.
In deze gids vergelijken we SSI, CANopen, PROFINET en EtherCAT voor nieuwe machines, retrofit en vervanging van bestaande absolute encoders.
Een encoder selecteren of vervangen?
Stuur uw toepassing, bestaand typenummer of technische informatie direct door.
Er bestaat niet één beste encoderinterface
Vier interfaces die veel voorkomen bij industriële absolute encoders zijn SSI, CANopen, PROFINET en EtherCAT. Welke het meest geschikt is, hangt vooral af van de bestaande besturingsarchitectuur, gewenste cyclustijd, diagnosemogelijkheden en de vraag of het om een nieuwe machine of een vervanging gaat.
Bij een bestaande machine is de hoofdregel eenvoudig: de nieuwe encoderinterface moet compatibel zijn met de bestaande besturing, tenzij u bewust ook de besturing of netwerkarchitectuur wilt aanpassen.
SSI
Directe absolute positie. Interessant wanneer één encoder rechtstreeks wordt uitgelezen via een geschikte SSI-interface.
CANopen
Veldbus met meerdere nodes. Interessant wanneer de machine al een CANopen-netwerk gebruikt en parametrering via de bus gewenst is.
PROFINET
Industrial Ethernet. Logisch wanneer de machine rondom PROFINET is opgebouwd en de encoder rechtstreeks in die architectuur moet worden geïntegreerd.
EtherCAT
Snelle gesynchroniseerde communicatie. Vooral relevant in motion-control- en multi-assystemen waarin timing tussen componenten kritisch is.
SSI, CANopen, PROFINET en EtherCAT naast elkaar
| Eigenschap | SSI | CANopen | PROFINET | EtherCAT |
|---|---|---|---|---|
| Type verbinding | Point-to-point | Veldbus | Industrial Ethernet | Industrial Ethernet |
| Absolute positie | Ja | Ja | Ja | Ja |
| Meerdere apparaten op netwerk | Nee, per verbinding | Ja | Ja | Ja |
| Parameterisering via netwerk | Beperkt / afhankelijk van uitvoering | Ja | Ja | Ja |
| Diagnosemogelijkheden | Relatief eenvoudig | Uitgebreider | Uitgebreid | Uitgebreid |
| Typische architectuur | Directe positieterugkoppeling | CANopen-netwerk | PROFINET-netwerk | EtherCAT-netwerk |
| Belangrijk bij retrofit | Clock/data, resolutie, codering | Profiel en parameters | Encoderprofiel en configuratie | Profiel, mapping en configuratie |
CANopen gebruikt voor encoders onder meer CiA 406. Voor PROFINET bestaat een fabrikant-onafhankelijk encoderprofiel. Alleen hetzelfde fysieke netwerk of protocol noemen is daarom niet genoeg om twee encoders één-op-één uitwisselbaar te maken.
Wanneer kiest u een SSI encoder?
SSI staat voor Synchronous Serial Interface en wordt veel gebruikt voor het uitlezen van absolute positie. De encoder communiceert rechtstreeks met een daarvoor geschikte ingang in de PLC, drive, positioneercontroller of encoderinterface.
SSI is interessant wanneer:
- voornamelijk de absolute positiewaarde nodig is;
- de besturing al een SSI-ingang heeft;
- een eenvoudige directe verbinding gewenst is;
- netwerkfunctionaliteit niet noodzakelijk is;
- een bestaande SSI-encoder moet worden vervangen.
De eenvoud kan juist een voordeel zijn. Wanneer alleen betrouwbare positieterugkoppeling nodig is, hoeft een complexer netwerkprotocol niet automatisch iets toe te voegen.
Lees ook: SSI of BiSS absolute encoder: wat is het verschil?
Let op bij het vervangen van een SSI encoder
Dat twee encoders allebei SSI gebruiken, betekent niet automatisch dat ze uitwisselbaar zijn.
Wanneer kiest u een CANopen encoder?
CANopen is een veldbusprotocol op basis van CAN. In plaats van een afzonderlijke point-to-pointverbinding kan de encoder onderdeel zijn van een CANopen-netwerk met meerdere apparaten.
Voor encoders bestaat het CiA 406-device profile. Afhankelijk van de encoderuitvoering kunnen bijvoorbeeld positiegegevens, resolutie, telrichting, presetfuncties en diagnose via de bus beschikbaar zijn.
CANopen is interessant wanneer:
- de machine al over een CANopen-netwerk beschikt;
- meerdere apparaten op dezelfde bus communiceren;
- parametrering via de bus gewenst is;
- positie- en aanvullende procesinformatie moeten worden uitgewisseld;
- een compacte veldbusoplossing gewenst is.
Bekijk bijvoorbeeld de Wachendorff WDGA 58B CANopen absolute encoder .
Wanneer kiest u een PROFINET encoder?
Wanneer een machinebesturing al op PROFINET is gebaseerd, ligt een encoder met PROFINET-interface vaak voor de hand. De encoder kan dan rechtstreeks onderdeel worden van hetzelfde industriële Ethernet-netwerk als andere automatiseringscomponenten.
PROFINET is interessant wanneer:
- PROFINET al de standaard binnen de machine is;
- de positie rechtstreeks in de PLC beschikbaar moet zijn;
- centrale configuratie en diagnose gewenst zijn;
- meerdere netwerkcomponenten binnen dezelfde architectuur worden geïntegreerd;
- een nieuwe machine rond Industrial Ethernet wordt ontwikkeld.
PROFINET encoder voor Siemens PLC?
Wanneer een machine rondom een Siemens PLC en PROFINET-netwerk is opgebouwd, kan een PROFINET encoder logisch aansluiten op die netwerkarchitectuur. De uiteindelijke selectie hangt nog steeds af van encoderprofiel, singleturn/multiturn, resolutie, mechanica, snelheid, IP-klasse en benodigde synchronisatie.
Bekijk onze uitgebreide pagina over PROFINET encoders.
Wanneer kiest u een EtherCAT encoder?
EtherCAT is eveneens Industrial Ethernet, maar wordt veel toegepast in machines waarin snelle en nauwkeurig gesynchroniseerde communicatie een belangrijke rol speelt.
Motion control
Voor systemen waarin positiefeedback onderdeel is van een snelle bewegingsregeling.
Meerdere assen
Relevant wanneer meerdere assen en devices nauwkeurig in tijd op elkaar moeten aansluiten.
Snelle machines
Interessant wanneer netwerk- en timinggedrag een duidelijke rol spelen in de machineperformance.
Robotica en positionering
Voor architecturen waarin motioncontroller, drives en feedbackdevices via EtherCAT samenwerken.
EtherCAT is niet automatisch beter dan PROFINET
Een snellere of technisch uitgebreidere interface is niet per definitie de juiste keuze. Wanneer een complete machine al op PROFINET draait, is het meestal weinig logisch om alleen voor de encoder een afzonderlijk EtherCAT-netwerk te introduceren.
Andersom geldt hetzelfde: in een machine die volledig rond EtherCAT en een geschikte motioncontroller is opgebouwd, kan een PROFINET-encoder onnodige integratiecomplexiteit veroorzaken.
Kies daarom eerst de besturingsarchitectuur en daarna de encoderinterface — niet andersom.
SSI of Industrial Ethernet?
Een belangrijke eerste keuze is soms helemaal niet CANopen versus PROFINET of EtherCAT, maar: heb ik überhaupt een netwerkencoder nodig?
Wanneer alleen de absolute positie van één as naar een daarvoor geschikte ingang moet worden gestuurd, kan SSI technisch uitstekend voldoen.
Industrial Ethernet wordt interessanter wanneer:
- veel apparaten onderdeel zijn van hetzelfde netwerk;
- uitgebreide parametrering nodig is;
- diagnose centraal beschikbaar moet zijn;
- machineconfiguratie gestandaardiseerd moet worden;
- synchronisatie met andere componenten belangrijk is.
Een uitgebreidere netwerkinterface betekent ook meer aandacht voor configuratie, engineering, commissioning en compatibiliteit tussen deviceprofiel en controller.
CANopen of PROFINET?
Deze keuze wordt vaak al grotendeels bepaald door de bestaande machine. Heeft de besturing CANopen en zijn andere apparaten daar al op aangesloten, dan is een CANopen-encoder doorgaans logisch. Is de machine opgebouwd rondom PROFINET, dan ligt PROFINET meer voor de hand.
Bij een compleet nieuw machineontwerp spelen daarnaast factoren zoals:
PROFINET of EtherCAT?
PROFINET en EtherCAT zijn beide industriële Ethernetoplossingen, maar worden vaak vanuit verschillende machinearchitecturen gekozen.
PROFINET
Past vaak direct wanneer PLC, I/O, drives en overige automatiseringscomponenten al in een PROFINET-omgeving zijn geïntegreerd.
EtherCAT
Is vooral interessant wanneer de machinearchitectuur daarop is gebaseerd en strakke synchronisatie of snelle motioncommunicatie centraal staat.
Niet: “Welke interface is technisch beter?” maar: “Welke interface past het beste bij mijn complete besturing en motion-architectuur?”
Kan ik een encoder met een andere interface gebruiken als vervanger?
Niet zonder meer.
Een SSI-encoder kan bijvoorbeeld niet simpelweg door een PROFINET-encoder worden vervangen wanneer de besturing alleen een SSI-ingang heeft. Hetzelfde geldt voor CANopen, PROFINET en EtherCAT.
Stel vast welk protocol of signaal de bestaande encoder gebruikt.
Controleer hoe de besturing de encoder uitleest en welke interface fysiek beschikbaar is.
Controleer encoderprofiel, databits, objecten, mapping, scaling, preset en overige parameters.
Vergelijk singleturn- en multiturnresolutie en de manier waarop de waarde in de besturing wordt verwerkt.
Controleer voeding, connector, pinbezetting, kabel en afscherming.
Controleer as, flens, bouwlengte, montagepunten, toerental en omgevingscondities.
Wanneer het doel is om een defecte encoder met zo min mogelijk machine-aanpassingen te vervangen, is interfacecompatibiliteit meestal een harde eis. Lees ook meer over retrofit & vervanging.
Eerst absolute of incrementele encoder bepalen
Interfacekeuze komt eigenlijk pas nadat duidelijk is wat de machine moet meten. Voor snelheidsmeting of relatieve positie kan een incrementele encoder met bijvoorbeeld HTL of TTL voldoende zijn. Wanneer de exacte positie ook na uitschakelen beschikbaar moet blijven, komt een absolute encoder eerder in beeld.
Singleturn of multiturn → interface → resolutie → mechanische uitvoering → aansluiting.
Meer hierover: Absolute of incrementele encoder kiezen: wat is het verschil?
Encoderinterface bij een nieuw ontwerp
Bij een nieuw ontwerp is er meer vrijheid. Begin dan niet bij het encodermerk, maar bij de complete automatiseringsarchitectuur.
PLC, motioncontroller of driveplatform bepaalt welke integratieroute logisch is.
Bepaal welke bus of Industrial Ethernet-standaard binnen de machine wordt gebruikt.
Bepaal singleturn/multiturn, snelheid, resolutie, synchronisatie en diagnose.
Kies daarna pas SSI, CANopen, PROFINET, EtherCAT of een andere passende interface.
Werk as, flens, bouwvorm, connectoren, IP-klasse en montage verder uit.
Encoderinterface bij retrofit of vervanging
Bij een bestaande machine werkt de selectie meestal andersom. Het uitgangspunt is de bestaande installatie:
Huidige encoder → huidige interface → PLC/drive → configuratie → mechanische passing → mogelijke vervanger.
Zelfs wanneer twee encoders hetzelfde protocol gebruiken, moeten parameters en mechanische specificaties worden gecontroleerd. Naast interface moeten onder andere voeding, aansluiting, asdiameter, flens, resolutie en omgevingscondities overeenkomen.
Welke interface past bij mijn toepassing?
Kies eerder SSI wanneer
u één encoder rechtstreeks wilt uitlezen en een geschikte SSI-interface beschikbaar is.
Kies eerder CANopen wanneer
de encoder onderdeel wordt van een bestaande CANopen-machine of veldbusarchitectuur.
Kies eerder PROFINET wanneer
de complete machine al rond PROFINET is opgebouwd en netwerkdiagnose en integratie gewenst zijn.
Kies eerder EtherCAT wanneer
de machine rond EtherCAT is ontworpen en snelle, nauwkeurig gesynchroniseerde motion- of positioneringsdata belangrijk zijn.
Dit is geen vervanging voor de technische selectie. Protocol, profiel, resolutie, mechanische eigenschappen, voeding en aansluiting moeten uiteindelijk samen passen.
FAQ over SSI, CANopen, PROFINET en EtherCAT encoders
Wat is het verschil tussen SSI en CANopen bij een encoder?
SSI is doorgaans een directe point-to-pointverbinding voor absolute positieoverdracht. CANopen is een netwerkprotocol waarmee meerdere apparaten op dezelfde bus kunnen communiceren en biedt daarnaast gestandaardiseerde mogelijkheden voor parametrering en diagnose.
Welke encoderinterface heb ik nodig voor een Siemens PLC?
Dat hangt af van de gebruikte PLC, modules en machinearchitectuur. Wanneer de machine rond PROFINET is opgebouwd kan een PROFINET-encoder een logische keuze zijn. Heeft de PLC of aangesloten module een SSI-ingang, dan kan ook een SSI-encoder geschikt zijn.
Welke encoderinterface gebruik ik voor EtherCAT?
Wanneer een machine een EtherCAT-netwerk gebruikt, kan een absolute encoder met EtherCAT-interface rechtstreeks in dat netwerk worden geïntegreerd. Controleer welk encoderprofiel en welke functies door zowel encoder als controller worden ondersteund.
Is EtherCAT beter dan PROFINET voor een encoder?
Niet in algemene zin. De juiste keuze wordt vooral bepaald door de netwerk- en besturingsarchitectuur van de machine, de gewenste synchronisatie, cyclustijden en ondersteunde encoderfuncties.
Kan ik een SSI encoder vervangen door CANopen of PROFINET?
Niet rechtstreeks wanneer de bestaande besturing alleen SSI ondersteunt. Voor een andere interface zijn een geschikte besturingsinterface en mogelijk aanpassingen aan hardware en software nodig.
Is dezelfde interface voldoende om een encoder één-op-één te vervangen?
Nee. Ook resolutie, singleturn/multiturnbereik, encoderprofiel, configuratie, voeding, aansluiting, as, flens, bouwvorm en omgevingscondities moeten passen.
Wanneer kies ik SSI in plaats van Industrial Ethernet?
SSI is interessant wanneer voornamelijk een absolute positiewaarde van één encoder nodig is en de besturing daar rechtstreeks voor is ingericht. PROFINET of EtherCAT wordt interessanter wanneer de encoder onderdeel moet zijn van een breder industrieel netwerk.
Kan Indusen een bestaande encoder met SSI, CANopen, PROFINET of EtherCAT vervangen?
Ja, afhankelijk van de technische uitvoering. Aan de hand van het bestaande typenummer, datasheet of foto's kunnen interface, resolutie, mechanica, aansluiting en overige specificaties worden vergeleken met mogelijke alternatieven.
Niet zeker welke encoderinterface u nodig heeft?
Stuur uw toepassing of bestaand typenummer. Indusen kijkt niet alleen naar het protocol, maar naar de complete toepassing: PLC of motioncontroller, positie-informatie, singleturn/multiturn, resolutie, netwerkarchitectuur, mechanica, voeding, aansluiting, omgeving, beschikbaarheid en kosten.
Heeft u al een bestaande encoder? Stuur dan merk, typenummer, foto of datasheet mee. Daarmee kan meestal snel worden bepaald welke interfaces en uitvoeringen technisch mogelijk zijn.