Indusen kennisbank · Elektromotoren
Trillingen meten aan een elektromotor: welke sensor heeft u nodig?
Van een eerste meetpunt tot continue motorbewaking via uw bestaande PLC.
Hoe kiest u tussen een 4–20 mA-trillingssensor en een IEPE-accelerometer? En hoeveel sensoren zijn er nodig om veranderingen in het trillingsgedrag betrouwbaar te volgen?
Motorbewaking • mm/s RMS • 4–20 mA • IEPE

Snel antwoord
Wilt u vooral zien of een elektromotor meer begint te trillen? Dan is een passende 4–20 mA-sensor voor trillingssnelheid vaak een praktisch startpunt. Wilt u bepalen waardoor de trilling ontstaat of lagerfouten in detail analyseren, dan is een IEPE-accelerometer met geschikte meetapparatuur doorgaans interessanter. Aantal en positie van sensoren volgen uit het bewakingsdoel.
Waarom trillingen meten aan een elektromotor?
Een elektromotor trilt ook wanneer hij technisch in orde is. De roterende as, lagering, elektromagnetische krachten en gekoppelde belasting veroorzaken een karakteristiek trillingspatroon. Bij een vaste bedrijfsconditie blijft dat patroon doorgaans binnen een herkenbaar bereik. Veranderingen kunnen aanleiding zijn om de motor of de aangedreven machine te inspecteren.
Mogelijke oorzaken van verhoogde motortrillingen zijn onbalans, een uitlijnfout van de koppeling, mechanische speling, lagerproblemen, resonantie of problemen verderop in de aandrijflijn. Een hogere overall trillingswaarde is geen bewijs voor één specifieke fout. Dezelfde stijging kan verschillende oorzaken hebben.
Bij incidentele meting
Periodieke controle
Een monteur meet op vaste punten en vergelijkt resultaten van verschillende onderhoudsrondes. Geschikt wanneer continue dataverzameling niet noodzakelijk is.
Bij continue meting
Trendbewaking
Een vaste sensor stuurt continu of cyclisch meetinformatie naar de besturing. Afwijkingen kunnen ook tussen geplande onderhoudsbeurten zichtbaar worden.
Hoe meet u trillingen aan een elektromotor?
Een industriële accelerometer registreert beweging in de richting van zijn gevoelige meetas. De elektronica van het sensortype bepaalt vervolgens welk signaal beschikbaar komt: bijvoorbeeld een dynamisch acceleratiesignaal of een berekende trillingssnelheid in mm/s RMS. De sensor wordt bij voorkeur bevestigd op een voldoende stijve plaats aan het motor- of lagerhuis, zo dicht mogelijk bij het relevante lager.
De meetrichting is bepalend. Een radiaal geplaatste sensor ziet andere bewegingscomponenten dan een axiale sensor. Meet u op een dunne beschermkap in plaats van op het dragende motorhuis, dan meet u mogelijk vooral de eigen trillingen van die kap. Ook een loszittende bevestiging kan de meetkwaliteit verminderen.
Praktisch: noteer meetpunt, richting, toerental en belasting. Alleen dan zijn trends goed vergelijkbaar. Voor voorbereiding van het oppervlak, montagetechnieken en kabelfixatie verwijzen wij naar trillingssensor monteren op motor, pomp of tandwielkast.
Welke trillingssensor heeft een elektromotor nodig?
Begin met de vraag die de meting moet beantwoorden. Wilt u een afwijkend trillingsniveau signaleren, of wilt u ook vaststellen welke mechanische component verantwoordelijk is? Dat verschil is belangrijker dan het merk of de aansluiting alleen.
| Meetoplossing | Wat krijgt u? | Typische toepassing |
|---|---|---|
| 4–20 mA velocity | Verwerkte trillingssnelheid, meestal in mm/s RMS | PLC-trending, waarschuwing en alarm |
| IEPE-accelerometer | Dynamisch acceleratiesignaal voor verdere verwerking | FFT, lagerdiagnostiek en uitgebreider onderzoek |
| Dual-output | 4–20 mA velocity én afzonderlijk dynamisch AC-signaal | Continue trending met mogelijkheid tot verdieping |
Een standaard 4–20 mA RMS-signaal bevat niet de volledige tijdgolf of het frequentiespectrum. Daarmee kan de technische dienst wel een oplopende waarde vaststellen, maar niet op basis van die ene proceswaarde concluderen dat bijvoorbeeld de binnenring van een lager beschadigd is. Voor dat soort diagnoses zijn andere meetgegevens en signaalanalyse nodig.
mm/s RMS of acceleratie in g?
Voor algemene mechanische conditiebewaking van roterende machines is trillingssnelheid in mm/s RMS vaak praktisch. Voor kortdurende impacts en hogerfrequente effecten, die onder meer bij lagerproblemen kunnen voorkomen, biedt acceleratie in g vaak relevante aanvullende informatie. Het bruikbare frequentiebereik hangt af van sensor, montage, toerental en analyse-instellingen.
De keuze is geen kwestie van de 'beste' eenheid: het gaat om het juiste signaal voor uw bewakingsdoel. Voor meer achtergrond leest u trillingssnelheid (mm/s) of acceleratie (g): wat moet u meten? en het verschil tussen 4–20 mA en IEPE-trillingssensoren.
Hoeveel trillingssensoren heeft een elektromotor nodig?
Er bestaat geen universeel aantal meetpunten. Eén sensor op een goed gekozen lagerpositie kan waardevolle trendinformatie leveren, maar kan niet dezelfde informatie geven als meerdere sensoren aan beide motorzijden en in verschillende richtingen.
01 · Eerste bewakingspunt
Eén sensor
Bruikbaar voor een eerste trend op een representatieve, stijve positie. Niet geschikt om zonder meer de volledige motorconditie te beoordelen.
02 · Beide lagerposities
DE en NDE
Een meetpunt bij de aandrijfzijde (drive end) en de niet-aandrijfzijde (non-drive end) geeft meer inzicht in lokale veranderingen.
03 · Gerichte diagnostiek
Meerdere richtingen
Extra radiale en eventueel axiale kanalen zijn zinvol wanneer foutdetectie, uitlijning en machinekriticiteit daarom vragen.
Bij een grote of kritische motor is bewaking op beide lagerhuizen logischer dan uitsluitend een sensor midden op het motorframe. Bij een compacte, minder kritische motor kan een eerste meetpunt voldoende zijn voor een eenvoudige waarschuwing. Leg de keuze vast op basis van de lageropstelling, bereikbaarheid en de gewenste foutdetectie.
Motortrillingen bewaken met een bestaande PLC
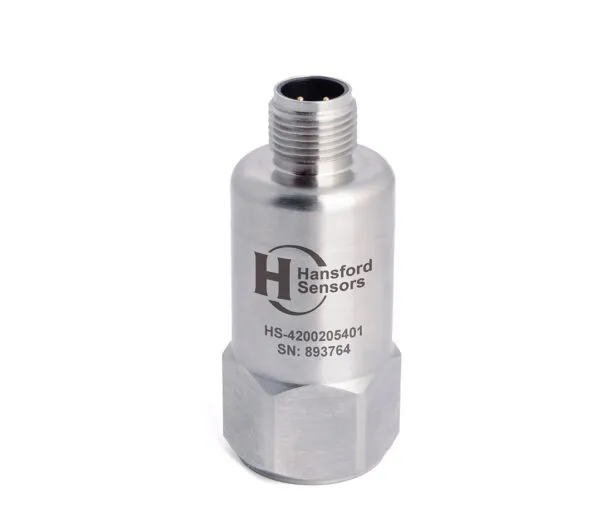
Een bestaande productielijn hoeft niet meteen een afzonderlijk condition-monitoringsysteem te krijgen. Wanneer de PLC een geschikte 4–20 mA-analoge ingang heeft, kan een Hansford velocity-transmitter een continue proceswaarde leveren. De besturing schaalt de stroomwaarde naar het ingestelde meetbereik en kan de meting tonen in HMI of SCADA.
Signaal uitlezen
Sensor, passende voeding en analoge ingang leveren samen de trillingswaarde aan de besturing.
Grenzen bewaken
De PLC geeft een waarschuwing of alarm wanneer vooraf vastgelegde limieten worden overschreden.
Trend vastleggen
Meetwaarden worden met toerental en bedrijfsstatus opgeslagen voor vergelijkbare analyses.
Controleer vooraf of de uitgang werkelijk een RMS-trillingssnelheid vertegenwoordigt, welke meetband en schaal zijn ingesteld en of de loopvoeding en ingangsconfiguratie passen. Een IEPE-signaal kan niet rechtstreeks op een standaard 4–20 mA-ingang worden aangesloten zonder daarvoor geschikte elektronica.
De concrete aansluit- en schaalstappen staan in 4–20 mA trillingssensor aansluiten op een PLC.
Wanneer zijn trillingen van een elektromotor te hoog?
Er is geen vaste mm/s-waarde die voor iedere elektromotor als waarschuwing of stopgrens geldt. De beoordeling hangt onder meer af van het motortype, toerental, vermogen, constructie, fundatie, koppeling en meetmethode. Bij machines die binnen het toepassingsgebied vallen, kan een passend deel van ISO 20816 helpen bij het beoordelen van trillingsniveaus.
Start met een nulmeting van een motor waarvan de conditie bekend is. Meet steeds onder zoveel mogelijk vergelijkbare belasting en snelheid. Onderzoek afwijkingen die zich herhalen of toenemen. Een waarschuwing kan aanleiding zijn voor inspectie; een stop- of beveiligingsgrens vraagt een afzonderlijke, onderbouwde risicoafweging.
Belangrijk: een snel stijgende trend kan meer aandacht verdienen dan één losse absolute meetwaarde. Bij frequentieregelaars kunnen start, stop en verschillende bedrijfstoerentallen afzonderlijke beoordelingsinstellingen nodig maken.
Welke Hansford Sensors-producten zijn geschikt?
Voor een elektromotor zijn vooral de Hansford HS-420, HS-421 en HS-100 relevante uitgangspunten. Het juiste bestelnummer hangt af van meetbereik, uitgang, bevestiging, aansluitwijze en omgevingscondities. Onderstaande eigenschappen hebben betrekking op de genoemde productfamilies en voorbeelden van uitvoeringen; niet iedere optie is in iedere uitvoering gecombineerd beschikbaar.
| Serie | Uitgang / voeding | Meetbereik en meetband | Aansluiting, montage en IP |
|---|---|---|---|
| HS-420 | 4–20 mA velocity; 15–30 V DC in onderzochte uitvoeringen | Selecteerbaar, o.a. 0–10 tot 0–100 mm/s RMS; typisch 10 Hz–1 kHz | Kabel, MS of M12; schroefmontage; IP afhankelijk van uitvoering |
| HS-421 | 4–20 mA velocity + dynamisch AC; 15–30 V DC voor transmitterdeel | Selecteerbare velocityrange; PUR-variant: 10 Hz–1 kHz voor 4–20 mA, 2 Hz–10 kHz voor AC | PUR, MS of M12; schroefmontage; PUR-variant IP68 |
| HS-100 | IEPE/AC-acceleratie; geschikte constante-stroomvoeding via analyseapparatuur | O.a. 100 mV/g; frequentierespons en acceleratiebereik afhankelijk van uitvoering | Kabel of connector; schroefmontage; IP o.a. 65/67/68 per variant |
De frequentiebereiken in de tabel zijn productspecifiek en vervangen geen controle van de datasheet van het exacte bestelnummer. Beoordeel daarnaast onder meer gevoeligheid, meetas, kabelbelasting, temperatuur, EMC, beschermingsgraad en de benodigde montageadapter.
HS-420 is passend wanneer continue trendbewaking via een PLC centraal staat. HS-421 kan interessant zijn als naast de proceswaarde ook een dynamisch meetsignaal gewenst is. HS-100 past bij metingen met een geschikte data collector of analyse-instrument.

Ook montagemateriaal en bekabeling bepalen of een meetsysteem langdurig bruikbaar is. Denk aan een passende montagestift, een vlak meetoppervlak, kabeltrekontlasting en een connector die bij de toepassing past. Een magneet kan nuttig zijn bij tijdelijke metingen, maar de mechanische koppeling en hoogfrequente overdracht verschillen van een goede vaste schroefmontage.
Illustratief praktijkvoorbeeld
Bestaande elektromotor in een productielijn bewaken
Een technische dienst wil op een continu gebruikte transportaandrijving zien of het trillingsgedrag in de tijd verandert. De motor heeft een vaste bedrijfstoestand en de bestaande PLC beschikt over een vrije, geschikte analoge ingang. De onderstaande aanpak is een fictief configuratievoorbeeld, geen klantcase of bewezen meetresultaat.
- Definieer het doel: tijdig signaleren van een oplopend algemeen trillingsniveau.
- Selecteer een HS-420-uitvoering met een passend velocity-meetbereik en geschikte aansluiting.
- Kies een stevig meetpunt bij het relevante motorlager en leg de meetrichting vast.
- Sluit het 4–20 mA-signaal met de juiste voeding en ingangsconfiguratie aan op de PLC.
- Maak een nulmeting bij bekende motorconditie, toerental en representatieve belasting.
- Registreer de trends en bepaal waarschuwings- en actielimieten met de verantwoordelijke technicus.
- Onderzoek blijvende of versnellende afwijkingen met inspectie en zo nodig aanvullende trillingsanalyse.
Dit bewakingsconcept is een praktisch startpunt. Het garandeert niet dat iedere storing vooraf wordt ontdekt en vervangt geen bestaande machinebeveiliging.
Veelgestelde vragen over motortrillingen
Welke trillingssensor is geschikt voor een elektromotor?
Voor algemene PLC-trending is een 4–20 mA velocity-transmitter zoals de HS-420 vaak praktisch. Voor dynamische analyse is een IEPE-sensor zoals de HS-100 gebruikelijk. De juiste keuze hangt af van frequentiebereik en meetdoel.
Waar meet u trillingen aan een elektromotor?
Bij voorkeur op stijve delen van het motor- of lagerhuis, dicht bij de relevante lagerpositie. Leg ook de meetrichting vast en vermijd loszittende kappen en dunne afschermingen.
Hoeveel trillingssensoren heeft een elektromotor nodig?
Eén goed geplaatst meetpunt kan voldoende zijn voor een eerste trend. Voor meer kritische machines zijn meetpunten op de aandrijfzijde (DE), niet-aandrijfzijde (NDE) en eventueel extra meetrichtingen te overwegen.
Kan een trillingssensor rechtstreeks op een PLC worden aangesloten?
Een geschikte 4–20 mA-transmitter kan met correcte loopvoeding en een passende analoge ingang worden geïntegreerd. Een IEPE-accelerometer vereist speciale meetelektronica en kan niet direct op een standaard stroomingang worden aangesloten.
Welke trillingswaarden zijn normaal voor een elektromotor?
Dat hangt af van het motortype, de machineopstelling, het toerental en de meetmethode. Gebruik een representatieve nulmeting en waar toepasselijk het juiste deel van ISO 20816. Er is geen universeel veilige mm/s-grens voor alle motoren.
Kunnen trillingssensoren lagerschade detecteren?
Sommige lagerproblemen kunnen veranderingen in trillingen veroorzaken. De detecteerbaarheid is afhankelijk van onder meer sensor, montage, toerental, belasting en analyse. Een algemene RMS-waarde alleen is geen sluitende lagerdiagnose.
Wat is het verschil tussen 4–20 mA en IEPE?
4–20 mA levert doorgaans een verwerkte proceswaarde voor bewaking. IEPE biedt een dynamisch trillingssignaal dat, met een geschikte analyser, frequentie- en tijdsignaalanalyse mogelijk maakt.
Kan een bestaande elektromotor achteraf worden uitgerust?
Vaak wel. Controleer of er een geschikt montagepunt, voldoende ruimte, veilige kabelroute, voedingsvoorziening en een passende PLC- of meetingang beschikbaar zijn. De montage moet volgens de veiligheidsprocedures van de installatie plaatsvinden.
Gerelateerde kennisbankartikelen
Van sensorkeuze naar betrouwbare metingen
Lees verder over het aansluiten, vergelijken en monteren van industriële trillingssensoren.
Aansluiting
4–20 mA naar PLC
Stroomlus, analoge ingang en correct schalen van de trillingswaarde.
Lees de aansluitgidsMeetmethode
mm/s of acceleratie?
Welke meetgrootheid levert bruikbare informatie voor uw machine?
Vergelijk de meetgroothedenMontage
Meetpunt en bevestiging
Praktische richtlijnen voor montage op motor, pomp en tandwielkast.
Bekijk montageadviesTrillingsbewaking op uw elektromotor toepassen?
Indusen adviseert over Hansford Sensors voor nieuwe en bestaande elektromotoren, van 4–20 mA-trendbewaking met een PLC tot IEPE-metingen voor condition monitoring. We kijken samen naar meetdoel, meetpunt, kabel, signaal en machineomgeving.
Indusen kennisbank · Elektromotoren
Trillingen meten aan een elektromotor: welke sensor heeft u nodig?
Van een eerste meetpunt tot continue motorbewaking via uw bestaande PLC.
Hoe kiest u tussen een 4–20 mA-trillingssensor en een IEPE-accelerometer? En hoeveel sensoren zijn er nodig om veranderingen in het trillingsgedrag betrouwbaar te volgen?
Motorbewaking • mm/s RMS • 4–20 mA • IEPE
Snel antwoord
Wilt u vooral zien of een elektromotor meer begint te trillen? Dan is een passende 4–20 mA-sensor voor trillingssnelheid vaak een praktisch startpunt. Wilt u bepalen waardoor de trilling ontstaat of lagerfouten in detail analyseren, dan is een IEPE-accelerometer met geschikte meetapparatuur doorgaans interessanter. Aantal en positie van sensoren volgen uit het bewakingsdoel.
Waarom trillingen meten aan een elektromotor?
Een elektromotor trilt ook wanneer hij technisch in orde is. De roterende as, lagering, elektromagnetische krachten en gekoppelde belasting veroorzaken een karakteristiek trillingspatroon. Bij een vaste bedrijfsconditie blijft dat patroon doorgaans binnen een herkenbaar bereik. Veranderingen kunnen aanleiding zijn om de motor of de aangedreven machine te inspecteren.
Mogelijke oorzaken van verhoogde motortrillingen zijn onbalans, een uitlijnfout van de koppeling, mechanische speling, lagerproblemen, resonantie of problemen verderop in de aandrijflijn. Een hogere overall trillingswaarde is geen bewijs voor één specifieke fout. Dezelfde stijging kan verschillende oorzaken hebben.
Bij incidentele meting
Periodieke controle
Een monteur meet op vaste punten en vergelijkt resultaten van verschillende onderhoudsrondes. Geschikt wanneer continue dataverzameling niet noodzakelijk is.
Bij continue meting
Trendbewaking
Een vaste sensor stuurt continu of cyclisch meetinformatie naar de besturing. Afwijkingen kunnen ook tussen geplande onderhoudsbeurten zichtbaar worden.
Hoe meet u trillingen aan een elektromotor?
Een industriële accelerometer registreert beweging in de richting van zijn gevoelige meetas. De elektronica van het sensortype bepaalt vervolgens welk signaal beschikbaar komt: bijvoorbeeld een dynamisch acceleratiesignaal of een berekende trillingssnelheid in mm/s RMS. De sensor wordt bij voorkeur bevestigd op een voldoende stijve plaats aan het motor- of lagerhuis, zo dicht mogelijk bij het relevante lager.
De meetrichting is bepalend. Een radiaal geplaatste sensor ziet andere bewegingscomponenten dan een axiale sensor. Meet u op een dunne beschermkap in plaats van op het dragende motorhuis, dan meet u mogelijk vooral de eigen trillingen van die kap. Ook een loszittende bevestiging kan de meetkwaliteit verminderen.
Praktisch: noteer meetpunt, richting, toerental en belasting. Alleen dan zijn trends goed vergelijkbaar. Voor voorbereiding van het oppervlak, montagetechnieken en kabelfixatie verwijzen wij naar trillingssensor monteren op motor, pomp of tandwielkast.
Welke trillingssensor heeft een elektromotor nodig?
Begin met de vraag die de meting moet beantwoorden. Wilt u een afwijkend trillingsniveau signaleren, of wilt u ook vaststellen welke mechanische component verantwoordelijk is? Dat verschil is belangrijker dan het merk of de aansluiting alleen.
| Meetoplossing | Wat krijgt u? | Typische toepassing |
|---|---|---|
| 4–20 mA velocity | Verwerkte trillingssnelheid, meestal in mm/s RMS | PLC-trending, waarschuwing en alarm |
| IEPE-accelerometer | Dynamisch acceleratiesignaal voor verdere verwerking | FFT, lagerdiagnostiek en uitgebreider onderzoek |
| Dual-output | 4–20 mA velocity én afzonderlijk dynamisch AC-signaal | Continue trending met mogelijkheid tot verdieping |
Een standaard 4–20 mA RMS-signaal bevat niet de volledige tijdgolf of het frequentiespectrum. Daarmee kan de technische dienst wel een oplopende waarde vaststellen, maar niet op basis van die ene proceswaarde concluderen dat bijvoorbeeld de binnenring van een lager beschadigd is. Voor dat soort diagnoses zijn andere meetgegevens en signaalanalyse nodig.
mm/s RMS of acceleratie in g?
Voor algemene mechanische conditiebewaking van roterende machines is trillingssnelheid in mm/s RMS vaak praktisch. Voor kortdurende impacts en hogerfrequente effecten, die onder meer bij lagerproblemen kunnen voorkomen, biedt acceleratie in g vaak relevante aanvullende informatie. Het bruikbare frequentiebereik hangt af van sensor, montage, toerental en analyse-instellingen.
De keuze is geen kwestie van de 'beste' eenheid: het gaat om het juiste signaal voor uw bewakingsdoel. Voor meer achtergrond leest u trillingssnelheid (mm/s) of acceleratie (g): wat moet u meten? en het verschil tussen 4–20 mA en IEPE-trillingssensoren.
Hoeveel trillingssensoren heeft een elektromotor nodig?
Er bestaat geen universeel aantal meetpunten. Eén sensor op een goed gekozen lagerpositie kan waardevolle trendinformatie leveren, maar kan niet dezelfde informatie geven als meerdere sensoren aan beide motorzijden en in verschillende richtingen.
01 · Eerste bewakingspunt
Eén sensor
Bruikbaar voor een eerste trend op een representatieve, stijve positie. Niet geschikt om zonder meer de volledige motorconditie te beoordelen.
02 · Beide lagerposities
DE en NDE
Een meetpunt bij de aandrijfzijde (drive end) en de niet-aandrijfzijde (non-drive end) geeft meer inzicht in lokale veranderingen.
03 · Gerichte diagnostiek
Meerdere richtingen
Extra radiale en eventueel axiale kanalen zijn zinvol wanneer foutdetectie, uitlijning en machinekriticiteit daarom vragen.
Bij een grote of kritische motor is bewaking op beide lagerhuizen logischer dan uitsluitend een sensor midden op het motorframe. Bij een compacte, minder kritische motor kan een eerste meetpunt voldoende zijn voor een eenvoudige waarschuwing. Leg de keuze vast op basis van de lageropstelling, bereikbaarheid en de gewenste foutdetectie.
Motortrillingen bewaken met een bestaande PLC
Een bestaande productielijn hoeft niet meteen een afzonderlijk condition-monitoringsysteem te krijgen. Wanneer de PLC een geschikte 4–20 mA-analoge ingang heeft, kan een Hansford velocity-transmitter een continue proceswaarde leveren. De besturing schaalt de stroomwaarde naar het ingestelde meetbereik en kan de meting tonen in HMI of SCADA.
Signaal uitlezen
Sensor, passende voeding en analoge ingang leveren samen de trillingswaarde aan de besturing.
Grenzen bewaken
De PLC geeft een waarschuwing of alarm wanneer vooraf vastgelegde limieten worden overschreden.
Trend vastleggen
Meetwaarden worden met toerental en bedrijfsstatus opgeslagen voor vergelijkbare analyses.
Controleer vooraf of de uitgang werkelijk een RMS-trillingssnelheid vertegenwoordigt, welke meetband en schaal zijn ingesteld en of de loopvoeding en ingangsconfiguratie passen. Een IEPE-signaal kan niet rechtstreeks op een standaard 4–20 mA-ingang worden aangesloten zonder daarvoor geschikte elektronica.
De concrete aansluit- en schaalstappen staan in 4–20 mA trillingssensor aansluiten op een PLC.
Wanneer zijn trillingen van een elektromotor te hoog?
Er is geen vaste mm/s-waarde die voor iedere elektromotor als waarschuwing of stopgrens geldt. De beoordeling hangt onder meer af van het motortype, toerental, vermogen, constructie, fundatie, koppeling en meetmethode. Bij machines die binnen het toepassingsgebied vallen, kan een passend deel van ISO 20816 helpen bij het beoordelen van trillingsniveaus.
Start met een nulmeting van een motor waarvan de conditie bekend is. Meet steeds onder zoveel mogelijk vergelijkbare belasting en snelheid. Onderzoek afwijkingen die zich herhalen of toenemen. Een waarschuwing kan aanleiding zijn voor inspectie; een stop- of beveiligingsgrens vraagt een afzonderlijke, onderbouwde risicoafweging.
Belangrijk: een snel stijgende trend kan meer aandacht verdienen dan één losse absolute meetwaarde. Bij frequentieregelaars kunnen start, stop en verschillende bedrijfstoerentallen afzonderlijke beoordelingsinstellingen nodig maken.
Welke Hansford Sensors-producten zijn geschikt?
Voor een elektromotor zijn vooral de Hansford HS-420, HS-421 en HS-100 relevante uitgangspunten. Het juiste bestelnummer hangt af van meetbereik, uitgang, bevestiging, aansluitwijze en omgevingscondities. Onderstaande eigenschappen hebben betrekking op de genoemde productfamilies en voorbeelden van uitvoeringen; niet iedere optie is in iedere uitvoering gecombineerd beschikbaar.
| Serie | Uitgang / voeding | Meetbereik en meetband | Aansluiting, montage en IP |
|---|---|---|---|
| HS-420 | 4–20 mA velocity; 15–30 V DC in onderzochte uitvoeringen | Selecteerbaar, o.a. 0–10 tot 0–100 mm/s RMS; typisch 10 Hz–1 kHz | Kabel, MS of M12; schroefmontage; IP afhankelijk van uitvoering |
| HS-421 | 4–20 mA velocity + dynamisch AC; 15–30 V DC voor transmitterdeel | Selecteerbare velocityrange; PUR-variant: 10 Hz–1 kHz voor 4–20 mA, 2 Hz–10 kHz voor AC | PUR, MS of M12; schroefmontage; PUR-variant IP68 |
| HS-100 | IEPE/AC-acceleratie; geschikte constante-stroomvoeding via analyseapparatuur | O.a. 100 mV/g; frequentierespons en acceleratiebereik afhankelijk van uitvoering | Kabel of connector; schroefmontage; IP o.a. 65/67/68 per variant |
De frequentiebereiken in de tabel zijn productspecifiek en vervangen geen controle van de datasheet van het exacte bestelnummer. Beoordeel daarnaast onder meer gevoeligheid, meetas, kabelbelasting, temperatuur, EMC, beschermingsgraad en de benodigde montageadapter.
HS-420 is passend wanneer continue trendbewaking via een PLC centraal staat. HS-421 kan interessant zijn als naast de proceswaarde ook een dynamisch meetsignaal gewenst is. HS-100 past bij metingen met een geschikte data collector of analyse-instrument.
Ook montagemateriaal en bekabeling bepalen of een meetsysteem langdurig bruikbaar is. Denk aan een passende montagestift, een vlak meetoppervlak, kabeltrekontlasting en een connector die bij de toepassing past. Een magneet kan nuttig zijn bij tijdelijke metingen, maar de mechanische koppeling en hoogfrequente overdracht verschillen van een goede vaste schroefmontage.
Illustratief praktijkvoorbeeld
Bestaande elektromotor in een productielijn bewaken
Een technische dienst wil op een continu gebruikte transportaandrijving zien of het trillingsgedrag in de tijd verandert. De motor heeft een vaste bedrijfstoestand en de bestaande PLC beschikt over een vrije, geschikte analoge ingang. De onderstaande aanpak is een fictief configuratievoorbeeld, geen klantcase of bewezen meetresultaat.
- Definieer het doel: tijdig signaleren van een oplopend algemeen trillingsniveau.
- Selecteer een HS-420-uitvoering met een passend velocity-meetbereik en geschikte aansluiting.
- Kies een stevig meetpunt bij het relevante motorlager en leg de meetrichting vast.
- Sluit het 4–20 mA-signaal met de juiste voeding en ingangsconfiguratie aan op de PLC.
- Maak een nulmeting bij bekende motorconditie, toerental en representatieve belasting.
- Registreer de trends en bepaal waarschuwings- en actielimieten met de verantwoordelijke technicus.
- Onderzoek blijvende of versnellende afwijkingen met inspectie en zo nodig aanvullende trillingsanalyse.
Dit bewakingsconcept is een praktisch startpunt. Het garandeert niet dat iedere storing vooraf wordt ontdekt en vervangt geen bestaande machinebeveiliging.
Veelgestelde vragen over motortrillingen
Welke trillingssensor is geschikt voor een elektromotor?
Voor algemene PLC-trending is een 4–20 mA velocity-transmitter zoals de HS-420 vaak praktisch. Voor dynamische analyse is een IEPE-sensor zoals de HS-100 gebruikelijk. De juiste keuze hangt af van frequentiebereik en meetdoel.
Waar meet u trillingen aan een elektromotor?
Bij voorkeur op stijve delen van het motor- of lagerhuis, dicht bij de relevante lagerpositie. Leg ook de meetrichting vast en vermijd loszittende kappen en dunne afschermingen.
Hoeveel trillingssensoren heeft een elektromotor nodig?
Eén goed geplaatst meetpunt kan voldoende zijn voor een eerste trend. Voor meer kritische machines zijn meetpunten op de aandrijfzijde (DE), niet-aandrijfzijde (NDE) en eventueel extra meetrichtingen te overwegen.
Kan een trillingssensor rechtstreeks op een PLC worden aangesloten?
Een geschikte 4–20 mA-transmitter kan met correcte loopvoeding en een passende analoge ingang worden geïntegreerd. Een IEPE-accelerometer vereist speciale meetelektronica en kan niet direct op een standaard stroomingang worden aangesloten.
Welke trillingswaarden zijn normaal voor een elektromotor?
Dat hangt af van het motortype, de machineopstelling, het toerental en de meetmethode. Gebruik een representatieve nulmeting en waar toepasselijk het juiste deel van ISO 20816. Er is geen universeel veilige mm/s-grens voor alle motoren.
Kunnen trillingssensoren lagerschade detecteren?
Sommige lagerproblemen kunnen veranderingen in trillingen veroorzaken. De detecteerbaarheid is afhankelijk van onder meer sensor, montage, toerental, belasting en analyse. Een algemene RMS-waarde alleen is geen sluitende lagerdiagnose.
Wat is het verschil tussen 4–20 mA en IEPE?
4–20 mA levert doorgaans een verwerkte proceswaarde voor bewaking. IEPE biedt een dynamisch trillingssignaal dat, met een geschikte analyser, frequentie- en tijdsignaalanalyse mogelijk maakt.
Kan een bestaande elektromotor achteraf worden uitgerust?
Vaak wel. Controleer of er een geschikt montagepunt, voldoende ruimte, veilige kabelroute, voedingsvoorziening en een passende PLC- of meetingang beschikbaar zijn. De montage moet volgens de veiligheidsprocedures van de installatie plaatsvinden.
Gerelateerde kennisbankartikelen
Van sensorkeuze naar betrouwbare metingen
Lees verder over het aansluiten, vergelijken en monteren van industriële trillingssensoren.
Aansluiting
4–20 mA naar PLC
Stroomlus, analoge ingang en correct schalen van de trillingswaarde.
Lees de aansluitgidsMeetmethode
mm/s of acceleratie?
Welke meetgrootheid levert bruikbare informatie voor uw machine?
Vergelijk de meetgroothedenMontage
Meetpunt en bevestiging
Praktische richtlijnen voor montage op motor, pomp en tandwielkast.
Bekijk montageadviesTrillingsbewaking op uw elektromotor toepassen?
Indusen adviseert over Hansford Sensors voor nieuwe en bestaande elektromotoren, van 4–20 mA-trendbewaking met een PLC tot IEPE-metingen voor condition monitoring. We kijken samen naar meetdoel, meetpunt, kabel, signaal en machineomgeving.