Sensoren en encoders voor palletiseermachines en end-of-line handling
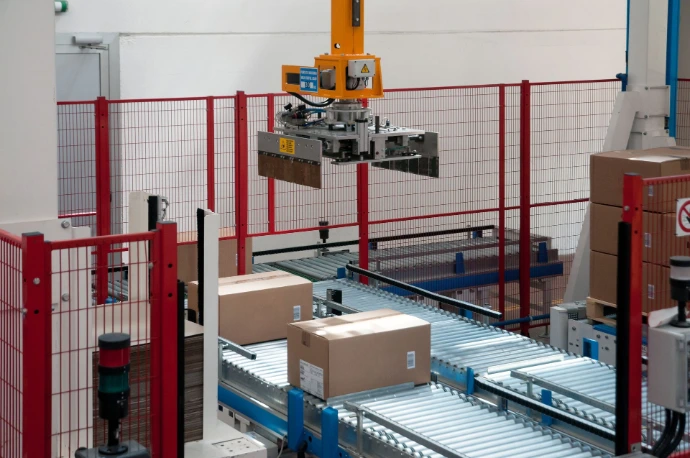
Een palletiseercel moet dozen detecteren, pallets positioneren, grijpers bewaken, assen terugkoppelen, aandrijvingen volgen, toegang beveiligen en operators voldoende zicht geven.
Daarom bestaat een goede end-of-line oplossing zelden uit één sensortype. De technische route loopt van detecteren en meten naar positioneren, feedback geven, bewaken, beveiligen en verlichten. Indusen selecteert vanuit de machinefunctie en vergelijkt daarna passende technologie en fabrikant.
Welke sensoren worden gebruikt in een palletiseermachine?
Voor dozen en pallets worden vaak foto-elektrische, laser-, ToF- of area-sensoren gebruikt. Grijpers en mechanische eindstanden kunnen met inductieve of magnetische sensoren worden bewaakt. Voor snelheid en relatieve positie zijn incrementele encoders logisch; voor liften, draaitafels of assen waarvan de positie direct bekend moet blijven, kan een absolute singleturn- of multiturn-encoder beter passen. Daarnaast kunnen trillingssensoren, veiligheidslichtschermen, cameraverlichting en machine-/statusverlichting onderdeel zijn van dezelfde palletiseercel.
Van productaanvoer tot volle pallet
Een palletiseermachine bevat meerdere technische functies met elk hun eigen meet- of detectievraag. De juiste combinatie volgt daarom uit de complete materiaalstroom en niet uit één voorkeursmerk.
| Vraag in de machine | Eerste technische richting | Waarom? |
|---|---|---|
| Staat de doos er? | Foto-elektrische sensor | Voor snelle aanwezigheid, telling en productflow. |
| Is de pallet aanwezig? | ToF / optisch / area sensor | Palletvorm, openingen en kleur maken de juiste sensorpositie belangrijk. |
| Staat de pallet exact goed? | Meerdere sensoren of afstandsmeting | Aanwezigheid alleen bevestigt nog geen correcte stoppositie of oriëntatie. |
| Hoe hoog ligt de doos? | Laserafstand / displacement | Wanneer een echte afstandswaarde nodig is in plaats van alleen een schakelpunt. |
| Is de grijper open of dicht? | Inductief / magnetisch / eindschakelaar | Mechanische positie kan vaak lokaal en robuust worden teruggekoppeld. |
| Welke positie heeft de lift? | Absolute encoder | Interessant wanneer positie direct bekend moet zijn, ook na uitval of noodstop. |
| Hoe snel draait de conveyor? | Incrementele encoder / speedMATE | Voor snelheid, draairichting en synchronisatie. |
| Is de aandrijving mechanisch afwijkend? | Trillingssensor | Voor trendbewaking of dynamische trillingsanalyse. |
| Betreedt een persoon de robotcel? | Veiligheidssensor volgens risicoanalyse | Procesdetectie en persoonsveiligheid zijn verschillende functies. |
Dozen betrouwbaar detecteren vóór de palletizer
Een doos detecteren lijkt eenvoudig, maar het detectieresultaat kan veranderen door kartonkleur, bedrukking, glans, hoogte, formaat, deuken en positie op de band. De beste technische keuze hangt bovendien af van de benodigde afstand en van de vraag of de sensor alleen aanwezigheid moet melden of ook positie moet bewaken.
Welke optische techniek is logisch?
Een diffuse sensor is compact en eenvoudig, maar de reflectie van het object speelt mee. Achtergrondonderdrukking is nuttig wanneer een object vóór een vaste machineachtergrond moet worden onderscheiden. Retroreflectief kan interessant zijn wanneer zender/ontvanger aan één zijde gewenst is. Through-beam geeft veel detectiemarge, maar vraagt montage aan beide zijden.
Laser kan nuttig zijn voor een kleine lichtspot of nauwkeuriger detectiepunt. Time-of-flight wordt interessanter wanneer de sensor verder van het object moet staan of objectkleur en oppervlak sterk variëren.
Snelle productflow en kleine tussenruimte
Wanneer dozen vrijwel tegen elkaar lopen, moeten responstijd, lichtvlek, sensorpositie en PLC-inputfilter samen worden bekeken. Een sensor kan snel genoeg zijn terwijl de PLC het korte signaal alsnog wegfiltert.
Controleer ook of twee dozen door de optiek als één lang object worden gezien. Soms geeft een andere montagehoek of een detectiepunt op een scherpe doosrand al meer marge dan simpelweg een snellere sensor kiezen.

Omron E3AS
Een mogelijke productrichting wanneer een eenvoudige diffuse fotocel onvoldoende detectiemarge geeft bij donkere, glanzende of ongelijkmatige oppervlakken. Binnen E3AS bestaan verschillende sensingconcepten en uitvoeringen.
Omron E3Z / E3FA / E3FB
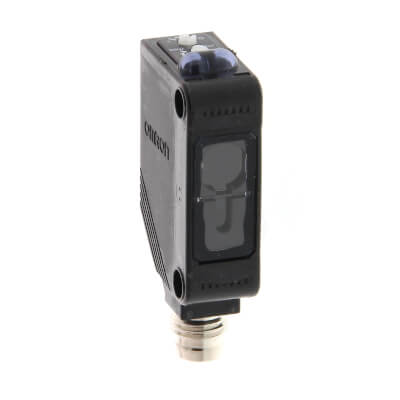
E3Z is een compacte general-purpose productfamilie voor objectdetectie, telling en conveyors. E3FA/E3FB kan interessant zijn wanneer een cilindrische M18-bouwvorm beter in frame of retrofitmontage past.
Telemecanique XUM / XUK en Xecro optisch
XUM is een compacte optische sensorfamilie; XUK gebruikt een grotere compacte behuizing en kent uitvoeringen voor grotere afstanden. Xecro is interessant wanneer bouwvorm of montage afwijkt van standaard.
Welke sensor kan een houten pallet betrouwbaar detecteren?
Een houten pallet is geen gesloten rechthoek. Open ruimtes tussen latten, beschadigingen, donkere plekken, verschillende houtkleuren, folie en productresten kunnen ervoor zorgen dat één smalle lichtstraal soms door de pallet heen kijkt. De montagehoogte, detectiehoek en grootte van het detectieveld zijn daardoor minstens zo belangrijk als het nominale sensorbereik.
Standaard optisch
Kan goed werken wanneer het detectiepunt steeds op een gesloten deel van de pallet valt en afstand en achtergrond voorspelbaar zijn.
Time-of-flight
Interessant voor grotere afstand en variërende objecteigenschappen. De sensor kan verder uit de impactzone van pallet en vorken worden geplaatst.
Area sensor
Meerdere gekruiste lichtstralen kunnen nuttig zijn wanneer één smalle straal te gemakkelijk door openingen in de pallet valt.
Omron E3AS-HF voor palletdetectie op grotere afstand
De E3AS-HF is een ToF-lasersensor. Omron specificeert voor de serie een detectiebereik van 50 tot 6000 mm en beschrijft expliciet toepassingen met pallets in geautomatiseerde magazijnen. De serie is ontwikkeld om ook objecten met lage reflectie, zoals zwarte werkstukken, stabiel te detecteren.
Voor een pallet is vooral interessant dat bij de diffused-beam-uitvoering een groter detectieveld kan worden gekozen. Dat kan helpen wanneer gaten en lattenstructuur een kleine spot onbetrouwbaar maken. Dit blijft toepassingsafhankelijk: montagehoogte, pallettype en objectafstand moeten in de echte machine worden gecontroleerd.
Pallet wordt niet altijd betrouwbaar gezien?
Stuur een foto of korte video van de toepassing met detectieafstand, pallettype en gewenste montagepositie. Dan kan worden beoordeeld of standaard optisch, ToF, laser of een area sensor logisch is.
Pallet aanwezig is niet hetzelfde als pallet correct gepositioneerd
Eén sensor kan bevestigen dat er “iets” in de palletpositie staat. Daarmee weet de PLC nog niet automatisch of de pallet volledig is ingevoerd, scheef staat of de juiste stoppositie heeft bereikt.
Meerdere discrete detectiepunten
Een eenvoudige en robuuste methode is om de voorzijde, achterzijde en eventueel zijkant van de pallet afzonderlijk te bewaken. De logica kan dan onderscheid maken tussen “aanwezig” en “correct in positie”.
Optische sensoren zijn geschikt wanneer rechtstreeks naar de pallet wordt gekeken. Bij metalen palletdragers, stops of mechanische carriers kan inductieve detectie eenvoudiger en minder afhankelijk van kleur of reflectie zijn.
Werkelijke afstand meten
Wanneer de stoppositie continu moet worden gemeten, kan een afstandssensor meer informatie geven dan twee schakelsensoren. Daarmee kan bijvoorbeeld een offset of afwijkende invoerpositie in millimeters worden bewaakt.
Kies het meetprincipe pas na vaststelling van werkafstand, meetbereik, oppervlak, gewenste herhaalbaarheid en PLC-interface.
Palletlaag en stapelhoogte detecteren of werkelijk meten?
“Is de laag hoog genoeg?” en “wat is de werkelijke hoogte?” zijn twee verschillende technische vragen. Voor een vast schakelpunt kan een detectiesensor voldoende zijn. Voor continue hoogte-, afstands- of positiemeting is een echte meetsensor logischer.
Akusense MLD25 voor lokale afstandsmeting
De MLD25-serie werkt volgens lasertriangulatie en is interessant voor lokale dooshoogte, gripper-to-productafstand of een korte-afstand positiemeting. Binnen het Indusen-assortiment staan onder andere MLD25-50, MLD25-100 en MLD25-200-uitvoeringen.
De juiste uitvoering wordt rond de werkafstand gekozen. Voorbeelden: MLD25-50 meet binnen een lokaal bereik rond 50 mm, MLD25-100 rond 100 mm en MLD25-200 over een groter lokaal bereik. Gebruik een MLD25 dus niet automatisch voor de volledige hoogte van een pallet wanneer het benodigde bereik buiten de gekozen uitvoering valt.
Omron ZX2 is een andere mogelijke richting wanneer nauwkeurige lokale laser-displacementmeting nodig is. Dit is technisch een andere categorie dan een gewone fotocel: de PLC of controller verwerkt een echte meetwaarde.
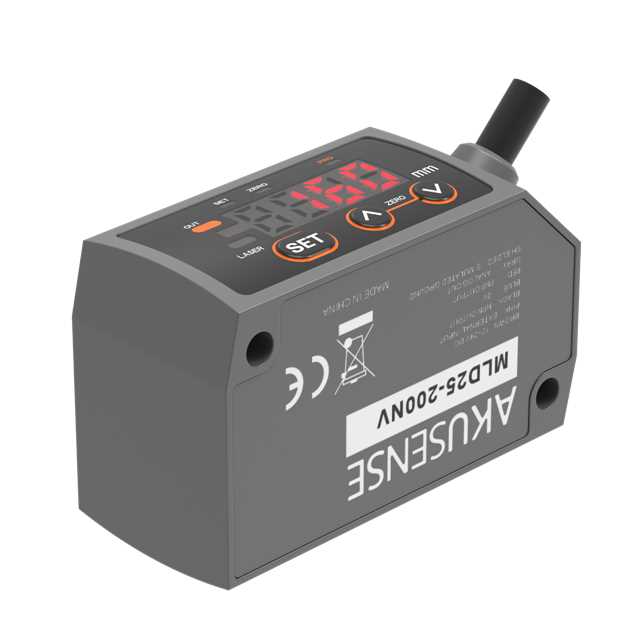
Detectie vraagt “is er een object?”, meting vraagt “hoe hoog of hoe ver?” en profielmeting vraagt “welke vorm heeft het object?”. Voor een volledig hoogteprofiel of contour kan een 3D-profielsensor technisch interessanter zijn dan één puntsensor. Bekijk daarvoor ook de meetsensoren.
Doosoriëntatie en grijperpositie bewaken
Vóór een pick moet niet alleen bekend zijn dat een doos aanwezig is. Bij sommige machines moet ook duidelijk zijn of de doos in de juiste positie en oriëntatie ligt en of de grijper zelf zijn mechanische eindpositie heeft bereikt.
Staat de doos goed voor de robot?
Twee optische sensoren of meerdere detectiepunten kunnen helpen om positie en scheefstand beter te beoordelen dan één aanwezigheidssensor. Bij complexere taken — bijvoorbeeld doos gedraaid, labelzijde controleren, formaat herkennen of schade beoordelen — kan vision nodig zijn.
Een gewone fotocel kan niet uit zichzelf bepalen of een doos 90 graden verkeerd staat. Definieer dus eerst wat de besturing werkelijk moet weten.
Grijper open, dicht of in home position
Metalen grijperdelen en stops kunnen vaak inductief worden bewaakt. Omron E2E/E2B, Telemecanique XS, Xecro inductieve sensoren en STS M8/M12/M18/M30-uitvoeringen zijn mogelijke productrichtingen, afhankelijk van schakelafstand, inbouwruimte, flush/non-flush, PNP/NPN, NO/NC en aansluiting.
Voor een pneumatische cilinder kan een magnetische cilindersensor logischer zijn. Voor continue mechanische positie is een encoder of afstandssensor weer een andere categorie.
Encoders voor palletizerassen, liften en draaitafels
Palletizers bevatten roterende en lineaire bewegingen waarbij de besturing meer nodig kan hebben dan een enkele eindschakelaar. Denk aan conveyorrollen, draaitafels, verticale liften, formatverstelling, hefassen en positioneermechanismen.
Snelheid en relatieve positie
Logisch voor een conveyorrol, draaiende as of mechanisme waarbij pulsen, draairichting en relatieve beweging voldoende zijn. Wachendorff WDGI is een robuuste incrementele productfamilie voor industriële machinebouw.
Wachendorff WDGN via NFC
De WDGN-familie kan afhankelijk van uitvoering via NFC worden geconfigureerd. Wachendorff noemt onder andere configureerbaar pulsaantal tot 16.384 PPR en HTL/TTL. Voor OEM's kan dit helpen om meerdere machinevarianten met minder verschillende sparepartcodes af te dekken.
WDGA singleturn / multiturn
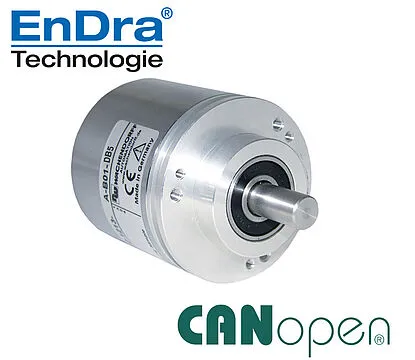
Interessant wanneer de werkelijke positie na spanningsuitval of noodstop direct bekend moet blijven. Binnen WDGA bestaan mechanische uitvoeringen en interfaces zoals SSI, CANopen, PROFINET, EtherCAT, EtherNet/IP en IO-Link.
WDGA 58B en WDGA 36J als concrete voorbeelden
De WDGA 58B bestaat met verschillende industriële interfaces en kan bijvoorbeeld relevant zijn voor een lift, draaitafel of transporttechniek. Een CANopen-uitvoering staat ook als product bij Indusen.
Voor compacte IO-Link-positionering is de WDGA 36J een interessante productrichting. Wachendorff specificeert deze als absolute singleturn/ multiturn IO-Link encoder in een Ø36 mm behuizing. Welke variant past, wordt bepaald door mechanica, protocol, resolutie en machinefunctie.
Absolute of incrementele encoder voor een palletizer?
De keuze wordt bepaald door wat de besturing na stilstand moet weten. Een incrementele encoder levert beweging ten opzichte van een referentie. Een absolute encoder levert een positiecode waarmee de positie direct kan worden herkend. Bij meeromwentelingsbewegingen kan multiturn-informatie relevant worden.
Palletizerlift
Een verticale lift kan meerdere niveaus of vaste posities bedienen. Wanneer de lift na spanningsuitval opnieuw moet homen is incrementele feedback mogelijk voldoende. Wanneer de actuele positie direct bekend moet blijven, kan een absolute encoder logischer zijn.
Multiturn absolute feedback wordt interessant wanneer de lineaire liftbeweging via meerdere omwentelingen van een aandrijfas, tandwiel of spindel wordt opgebouwd. De mechanische verhouding bepaalt vervolgens hoe encoderrotatie naar liftpositie wordt vertaald.
Draaitafel
Voor een draaitafel zijn meerdere architecturen mogelijk: vaste hoeken via inductieve referentiesensoren, incrementele encoder plus homepunt, of een absolute encoder waarmee de actuele hoek direct beschikbaar is.
Welke aanpak technisch en economisch logisch is, hangt af van aantal posities, gewenste nauwkeurigheid, cyclustijd, herstartgedrag en interface met PLC of drive.
Encoder op lift of draaitafel vervangen?
Stuur merk, typenummer, foto en informatie over de besturing. We vergelijken as, flens, resolutie, voeding, HTL/TTL of businterface, connector, pinout en beschermingsklasse.
Bestaande palletizer-encoder vervangen
Een obsolete encoder, lange levertijd of beschadigd feedbackcomponent hoeft niet automatisch te betekenen dat exact hetzelfde merk opnieuw moet worden geplaatst. Wachendorff, ATEK en Precizika kunnen afhankelijk van de bestaande encoder mogelijke alternatieve productrichtingen bieden.
Mechanisch vergelijken
- massieve of holle as;
- asdiameter;
- flens en boutpatroon;
- bouwlengte;
- koppeling of koppelsteun;
- toerental en toegestane asbelasting.
Elektrisch en functioneel vergelijken
- PPR, CPR of absolute resolutie;
- singleturn of multiturn;
- HTL, TTL, SSI of businterface;
- voedingsspanning;
- connector en pinbezetting;
- IP-klasse en machineomgeving.
Conveyors vóór en na de palletizer
De palletizer staat vrijwel altijd in een bredere materiaalstroom. Voor de aanvoer- en afvoerconveyors zijn doosdetectie, zonecontrole, opstopping, pallettransport en bandsnelheid typische functies. Voor de uitgebreide selectie van transportbaansensoren verwijzen we naar de aparte conveyor-gids zodat deze pagina niet hetzelfde onderwerp dubbel behandelt.
Snelheid en feedback
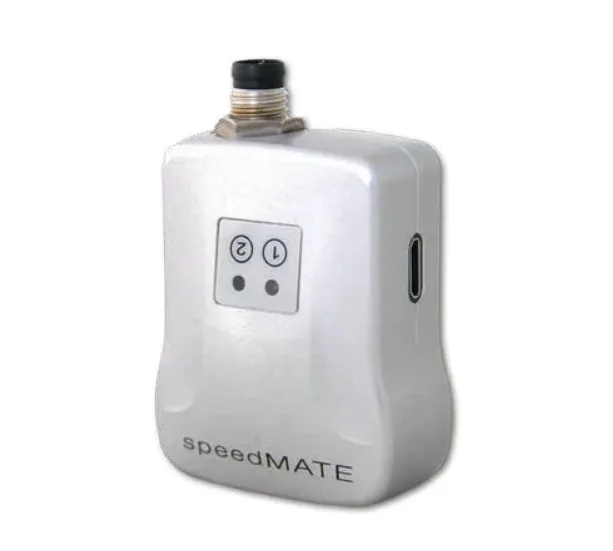
Een incrementele encoder op een rol of aandrijfas is logisch wanneer mechanische snelheidsfeedback gewenst is. Bij toepassingen waarin contactloze optische snelheidsmeting interessanter is, kan Wachendorff speedMATE als productrichting worden bekeken.
speedMATE is vooral relevant als meetinstrument of contactloze snelheidsreferentie; het is niet automatisch de juiste permanente encodervervanger voor iedere conveyor.
Wanneer zijn losse sensoren niet genoeg?
Losse sensoren zijn sterk wanneer één duidelijk kenmerk moet worden bewaakt: aanwezig, niet aanwezig, eindpositie of afstand. Vision wordt interessanter wanneer meerdere visuele kenmerken tegelijk moeten worden geïnterpreteerd.
Vision bij palletiseren
Denk aan doosoriëntatie, locatie van meerdere producten, afwijkend formaat, beschadiging, labelpositie, barcode, palletpatroon of robotpickpositie. In zulke toepassingen kan de inspectievraag te complex worden voor één simpele fotocel.
Indusen positioneert hier geen willekeurig compleet camerasysteem. Wel kan de sensorarchitectuur worden besproken en kan gecontroleerde cameraverlichting van DIANA onderdeel zijn van een reproduceerbare visionopstelling.
Welke cameraverlichting?
Backlight is interessant voor contour en silhouet. Ring light kan lokale bovenaanzichtinspectie ondersteunen. Line light past bij bewegende producten of line-scan. Tunnel light helpt driedimensionale objecten gelijkmatiger te belichten. Coaxiale verlichting kan bij vlakke, reflecterende oppervlakken relevant zijn.
De juiste keuze volgt uit camera, lens, product, oppervlak, inspectiehoek en gewenste kenmerken.
Trillingsbewaking van palletizer-aandrijvingen
Elektromotoren, reductoren, conveyorrollen, lagerhuizen en palletlift-aandrijvingen zijn mechanische onderdelen waarvan trillingsgedrag in de tijd kan veranderen. Trillingsmonitoring kan zulke veranderingen zichtbaar maken; het is geen garantie dat iedere toekomstige storing automatisch wordt voorspeld.
HS-420 voor eenvoudige continue PLC-bewaking
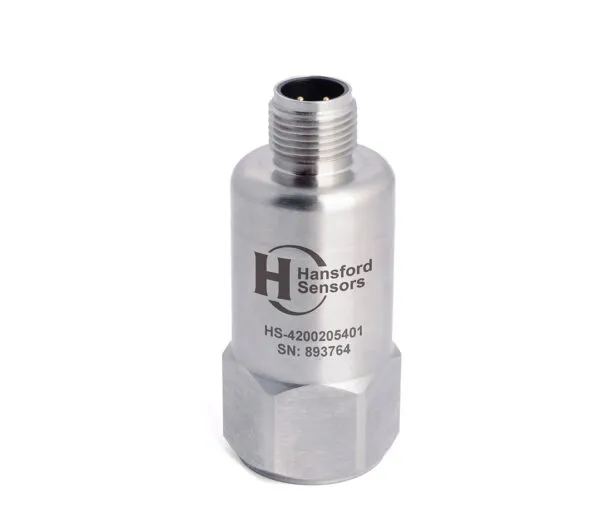
De Hansford HS-420 levert een 4–20 mA-signaal dat overeenkomt met een overall trillingssnelheid. Daarmee kan de actuele waarde via een bestaande PLC, DCS of SCADA worden gelogd, getrend en van alarmgrenzen voorzien.
Voor diepgaandere dynamische analyse kan een IEPE-accelerometer zoals HS-100 logischer zijn. Hansford noemt voor de HS-100-familie onder andere een dynamische 100 mV/g AC-acceleratie-uitgang. HS-421 combineert in bepaalde uitvoeringen 4–20 mA velocity met een dynamisch AC-signaal.
Machine- en statusverlichting voor palletizers en robotcellen
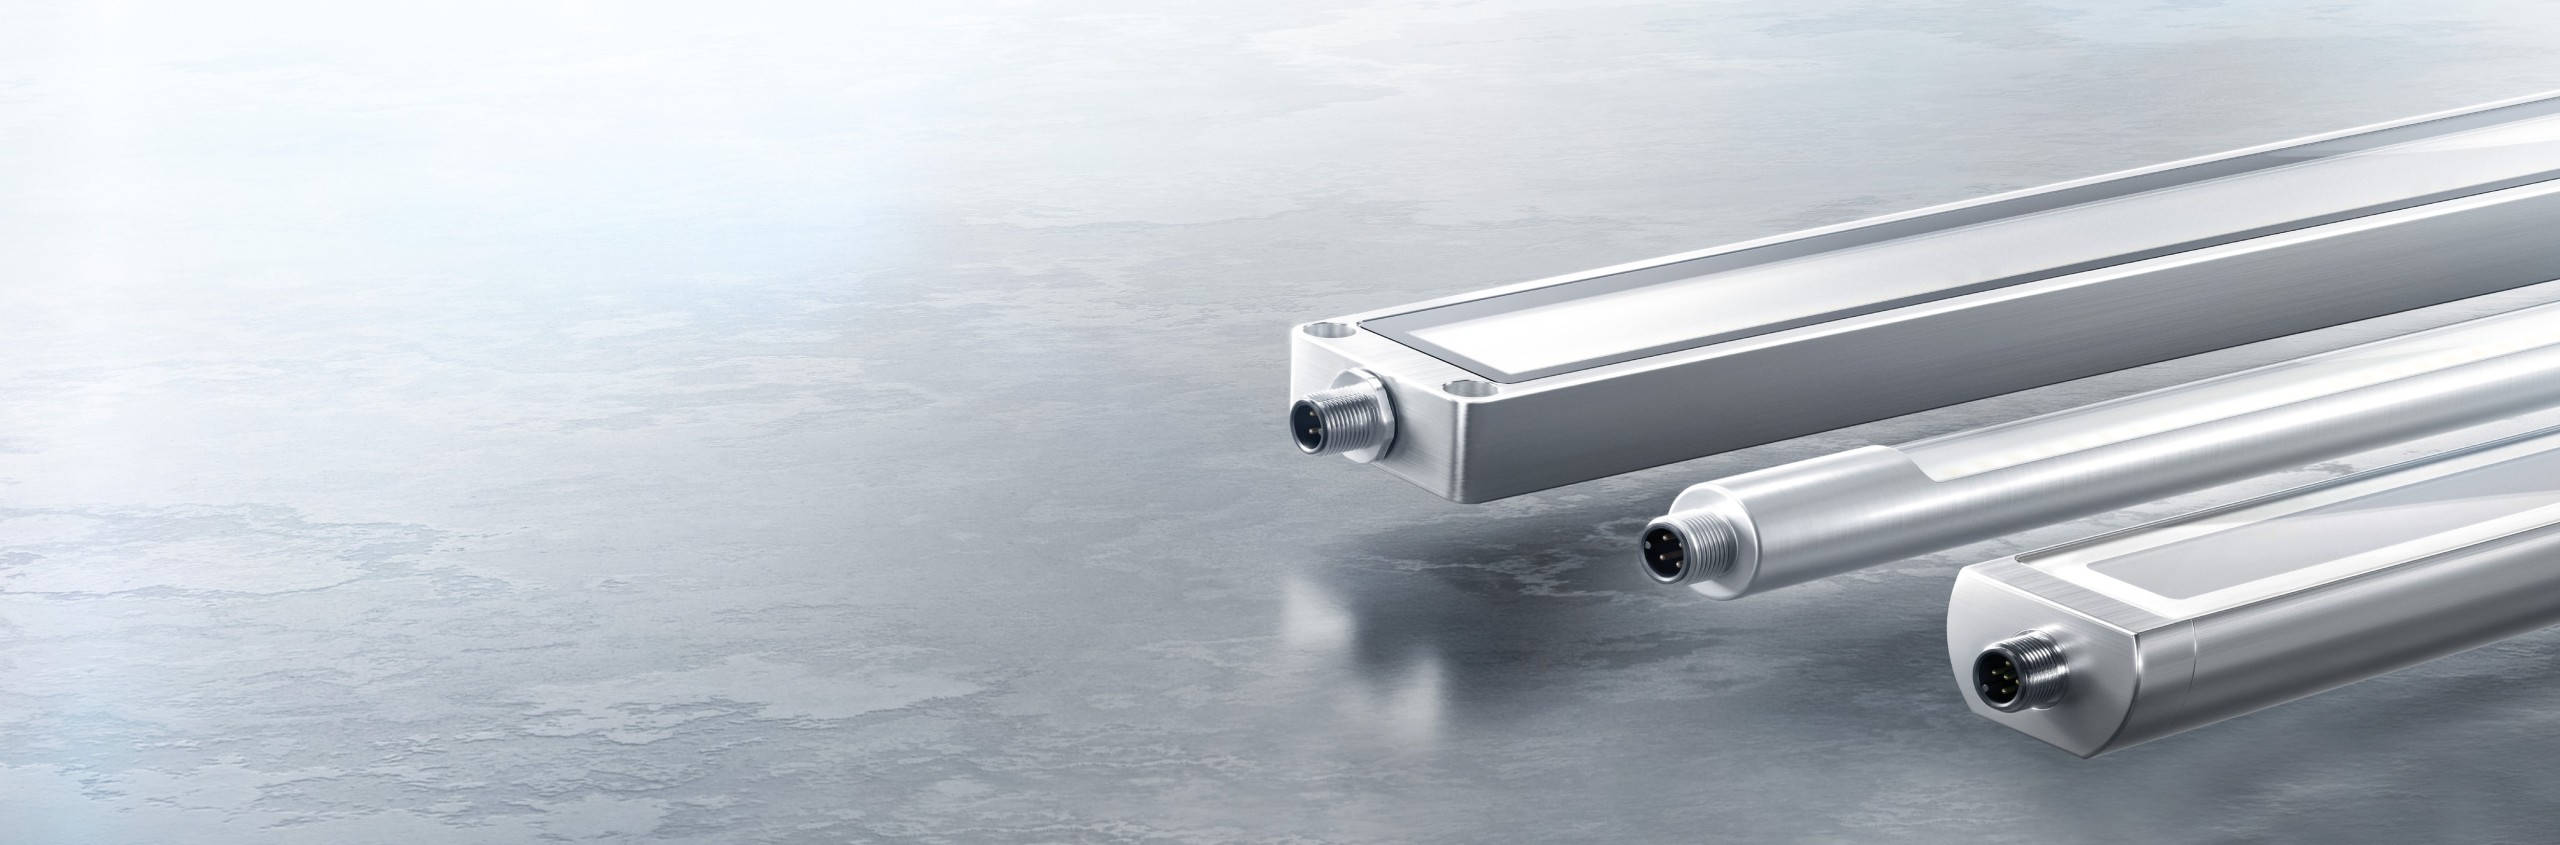
Een palletizer bevat vaak slecht zichtbare zones rond de grijper, conveyoronderzijde, palletmagazijn, machineframe en servicedeuren. Functionele machineverlichting helpt bij onderhoud, omstellen, storingen zoeken en inspectie tijdens veilige onderhoudssituaties. Statusverlichting kan daarnaast direct laten zien welke machineconditie actief is.
DIANA Q40
Functionele witte machineverlichting in verschillende lengtes en varianten. Interessant voor robotcel, palletizerframe, conveyor en inspectiezone.
Q40 bij Indusen →DIANA D20-P
Compacte Ø20 mm lichtlijn voor smalle machineframes, tussen afschermingen of zones rond de grijper waar weinig ruimte beschikbaar is.
D20-P fabrikant →D45 Multi-Color
Combineert wit werklicht met RGB-statuskleuren. De feitelijke betekenis van groen, geel/oranje of rood wordt door machinebouwer en normering bepaald.
D45 Multi-Color →D45 IO-Link
Aparte slimme RGBW-uitvoering voor statuscommunicatie, parametrering en softwarematige aansturing via IO-Link in modulaire machines.
D45 IO-Link →Machineveiligheid rond robotpalletizers
Procesdetectie en persoonsveiligheid moeten strikt worden gescheiden. Een gewone foto-elektrische sensor die een doos of pallet detecteert, mag niet automatisch als veiligheidsfunctie worden gebruikt. Toegang tot een robotcel vraagt een veiligheidsontwerp op basis van de risicoanalyse en de vereiste veiligheidsfunctie.
Veiligheidslichtscherm bij palletinvoer
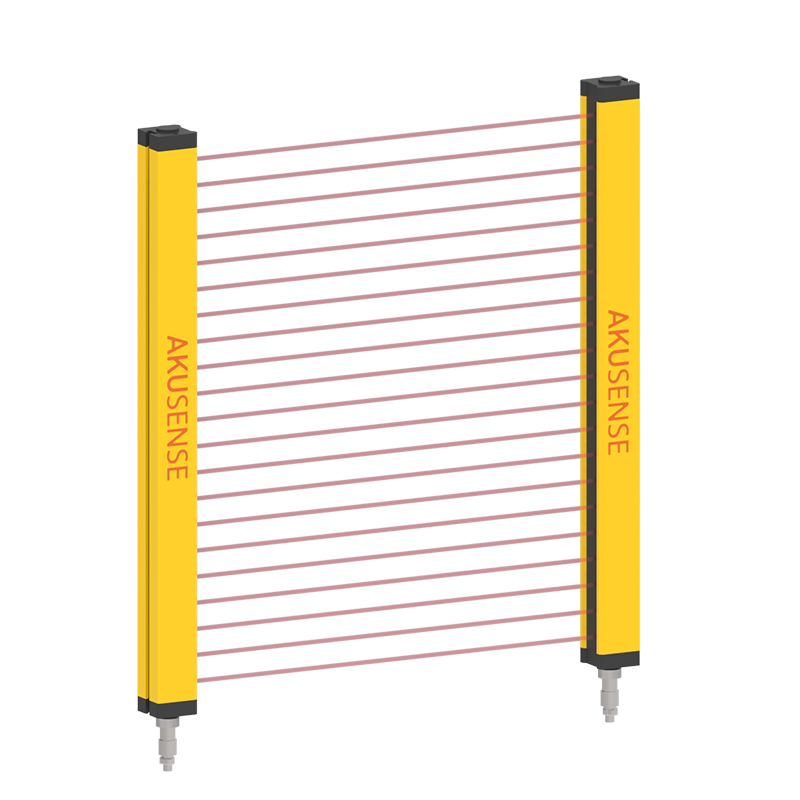
Een lichtscherm kan relevant zijn bij een toegangsopening, palletdoorvoer of open machinezijde. De definitieve keuze vraagt onder andere het vereiste veiligheidsniveau, Type 2 of Type 4, resolutie, beveiligingshoogte, bereik, responstijd, veiligheidsafstand, OSSD en eventuele mutingbehoefte.
Indusen heeft Akusense BML-lichtschermen in het assortiment. Een concreet BML25-product op de site is bijvoorbeeld Type 2 / PL c; dat mag niet automatisch worden vertaald naar geschiktheid voor iedere robotpalletizer. De vereiste safety-architectuur volgt uit de risicobeoordeling.
In sommige installaties is geautomatiseerde materiaalpassage nodig terwijl dezelfde opening voor personen veilig moet blijven. Dat kan een veiligheidsontwerp met bijvoorbeeld muting vereisen. De oplossing moet vanuit risicoanalyse, veiligheidsfunctie en toepasselijke normen worden ontworpen en gevalideerd. Deze pagina geeft daarom geen kant-en-klare veiligheidsberekening.
Stof, karton, vervuiling en storingen
End-of-line installaties produceren vaak kartonstof, folieresten, tape en vuil. Een sensor die in de testopstelling perfect werkt, kan daardoor in productie na verloop van tijd minder detectiemarge krijgen.
Optische detectie betrouwbaar houden
- plaats optiek buiten directe impactzones waar mogelijk;
- houd lens en reflector schoon;
- gebruik mechanische beschermbeugels waar pallets of dozen kunnen raken;
- reserveer voldoende detectiemarge;
- controleer kabelrouting en trekbelasting;
- test met de donkerste, lichtste en meest beschadigde producten.
Encoderfeedback systematisch controleren
- voedingsspanning en connector;
- pinout en signaalniveau;
- HTL/TTL of correcte businterface;
- koppeling en asbelasting;
- mechanische uitlijning;
- kabelafscherming en EMC;
- softwaremapping of encoderparameters.
Mogelijke sensoren en encoders voor palletiseermachines
Deze tabel is bedoeld als technische start. De uiteindelijke uitvoering wordt geselecteerd op object, afstand, snelheid, mechanica, besturing, omgeving en vereiste veiligheidsfunctie.
| Functie | Technologie | Mogelijke productrichting | Waarom interessant | Belangrijkste selectiepunten | Link |
|---|---|---|---|---|---|
| Doos detecteren | Foto-elektrisch | Omron E3Z | Compacte general-purpose objectdetectie. | Detectiemethode, afstand, uitgang, snelheid. | Omron |
| Donkere/glanzende doos | Advanced optisch / ToF | Omron E3AS | Voor lastig reflecterende en variërende objecten. | Objectkleur, oppervlak, afstand, spot/beam. | E3AS voorbeeld |
| Pallet op grotere afstand | ToF laser | Omron E3AS-HF | Omron noemt lange afstand en palletdetectie als toepassing. | Afstand, spot/diffuse beam, pallettype, montage. | E3AS-HF |
| M18 doosdetectie | Foto-elektrisch | Omron E3FA/E3FB | Cilindrische M18-bouwvorm kan retrofit vereenvoudigen. | Functie, M18-montage, afstand, connector. | Omron |
| Compacte objectdetectie | Foto-elektrisch | Telemecanique XUM | Miniatuur sensorfamilie voor beperkte ruimte. | Detectiesysteem, afstand, M8/kabel, snelheid. | Telemecanique |
| Grotere objecten / afstand | Foto-elektrisch | Telemecanique XUK | Grotere compacte bouwvorm met uiteenlopende detectieconcepten. | Diffuse/retro/through-beam, voeding, bereik. | Telemecanique |
| Pallet met openingen | Area sensor | Xecro Crossed Beam Area Sensor | Meerdere gekruiste bundels voor onregelmatige objecten. | Beveiligingshoogte is niet relevant: dit is procesdetectie, geen safety. | Xecro |
| Metalen grijperpositie | Inductief | Omron E2E/E2B, XS, Xecro, STS | Robuuste lokale eindpositie zonder invloed van kleur. | Sn, flush/non-flush, PNP/NPN, NO/NC, bouwvorm. | Inductief |
| Lokale hoogte / afstand | Lasertriangulatie | Akusense MLD25 | Echte lokale afstandswaarde in plaats van alleen schakelen. | Werkafstand, meetbereik, oppervlak, uitgang. | MLD25-100 |
| Nauwkeurige lokale hoogte | Laser displacement | Omron ZX2 | Precisie-metingen van lokale hoogte en positie. | Meetbereik, resolutie/herhaalbaarheid, controller. | Omron |
| Conveyorfeedback | Incrementele encoder | Wachendorff WDGI / WDGN | Snelheid, richting en relatieve positie; WDGN configureerbaar. | PPR, HTL/TTL, as, toerental, IP. | Wachendorff |
| Lift / draaitafel | Absolute encoder | Wachendorff WDGA | Directe absolute positie, singleturn/multiturn en meerdere interfaces. | Mechanica, turns, resolutie, busprotocol, voeding. | Encoderoplossingen |
| Compacte absolute positie | IO-Link absolute | Wachendorff WDGA 36J IO-Link | Compacte Ø36 mm absolute singleturn/multiturn productrichting. | IO-Link master, mechanica, resolutie, omgeving. | WDGA 36J |
| Encoderretrofit | Encoder | Wachendorff / ATEK / Precizika | Second-source of vervanging voor bestaande machine. | As, flens, resolutie, interface, pinout, IP. | Retrofit |
| Motor / gearbox trilling | IEPE | Hansford HS-100 | Dynamisch acceleratiesignaal voor analyse. | Frequentiebereik, montage, kabel, analyser. | Hansford |
| PLC-trillingsbewaking | 4–20 mA velocity | Hansford HS-420 | Overall trillingswaarde rechtstreeks naar PLC/DCS. | Meetbereik, frequentie, montage, connector. | HS-420 |
| Machineverlichting | Wit LED | DIANA Q40 | Functioneel licht in robotcel en machineframe. | Lengte, lichtbehoefte, montage, voeding. | Q40 / machineverlichting |
| Compacte verlichting | LED | DIANA D20-P | Slanke Ø20 mm lichtlijn voor krappe zones. | Lengte, ruimte, montage en aansluiting. | Machineverlichting |
| Werklicht + status | RGBW | DIANA D45 Multi-Color | Wit werklicht en kleurstatus in één armatuur. | Statuslogica, lengte, digitale I/O. | D45 Multi-Color |
| Configureerbare status | IO-Link RGBW | DIANA D45 IO-Link | Softwarematige kleur, dimmen en statusfuncties. | IO-Link integratie, zones, machinearchitectuur. | D45 IO-Link |
| Robotceltoegang | Safety light curtain | Akusense BML-serie | Mogelijke safety-productrichting na risicobeoordeling. | Required PL/Type, resolutie, hoogte, afstand, muting. | Safety lichtschermen |
Welke gegevens hebben wij nodig?
Een foto of video versnelt de selectie, maar voor definitieve engineering zijn ook technische gegevens nodig. Gebruik onderstaande lijsten als start.
Product- of palletdetectie
Afstands- of hoogtemeting
Encoder
Vervanging
Zes herkenbare palletizer-vraagstukken
Onderstaande voorbeelden zijn bedoeld om het denkproces te laten zien. Ze zijn geen universeel productadvies zonder de werkelijke machine te controleren.
Houten pallet wordt soms gemist
De fotocel kijkt incidenteel door een opening tussen palletlatten. Bekijk montagehoogte, detectiehoek, groter detectieveld, E3AS-HF/ToF of een crossed-beam area sensor.
Zwarte dozen geven onvoldoende marge
Een standaard diffuse sensor schakelt niet stabiel over alle doosvarianten. Omron E3AS of E3AS-HF kan afhankelijk van afstand en oppervlak een productrichting zijn om te testen.
Palletizerlift na spanningsuitval
De besturing moet direct weten waar de lift staat. Een absolute multiturn encoder binnen bijvoorbeeld de Wachendorff WDGA-familie kan logischer zijn dan incrementeel plus opnieuw homen.
Draaitafel met vaste hoeken
Vergelijk inductieve referentiesensoren, incrementele encoder plus homepunt en absolute encoder. De juiste oplossing hangt af van aantal posities, nauwkeurigheid en herstartgedrag.
Lokale dooshoogte meten
Een vaste schakelafstand is onvoldoende; de PLC heeft een echte afstand nodig. Een MLD25 of andere laserafstandssensor kan worden geselecteerd rond de werkafstand en vereiste meetprestatie.
Gearbox trend in PLC
De technische dienst wil een eenvoudige trillingswaarde continu loggen. Een Hansford HS-420 4–20 mA velocity sensor kan dan een mogelijke route zijn.
Verdiep de afzonderlijke machinefuncties
Deze pillar page verbindt meerdere technische onderwerpen. Gebruik de verdiepende artikelen wanneer één functie verder moet worden uitgewerkt.
Veelgestelde vragen over sensoren en encoders voor palletizers
Welke sensor kan een houten pallet detecteren?
Foto-elektrische, ToF-, laser- of area-sensoren kunnen afhankelijk van de opstelling geschikt zijn. Een houten pallet heeft openingen, variërende kleur en soms beschadigde delen. Plaats de sensor daarom zo dat hij niet door de opening tussen latten kijkt. Voor grotere afstand of sterk wisselende oppervlakken kan ToF, bijvoorbeeld E3AS-HF als productrichting, interessant zijn.
Welke sensor gebruik ik voor dozen vóór een palletizer?
Begin meestal met een industriële foto-elektrische sensor. E3Z, E3FA/E3FB, Telemecanique XUM/XUK of Xecro kunnen afhankelijk van bouwvorm en afstand passende richtingen zijn. Bij donkere, glanzende of sterk wisselende dozen kan een geavanceerdere reflectieve of ToF-oplossing zoals E3AS worden onderzocht.
Hoe detecteer ik een pallet met open ruimtes?
Vermijd een detectiepunt dat toevallig tussen de latten door kan kijken. Een andere montagehoogte, grotere lichtvlek, diffused ToF-sensor of area sensor kan meer detectiemarge geven. Een Xecro crossed-beam area sensor is bijvoorbeeld een mogelijke procesdetectierichting voor onregelmatige objecten.
Welke sensor werkt op zwarte dozen?
Zwarte en laag-reflecterende oppervlakken kunnen een standaard diffuse sensor minder signaal geven. Een sensor die expliciet op moeilijk reflecterende objecten is gericht, zoals bepaalde Omron E3AS- of E3AS-HF-uitvoeringen, kan worden onderzocht. Test altijd op de echte doos, afstand en montagehoek.
Hoe meet ik pallet- of dooshoogte?
Als alleen één vast schakelpunt nodig is, kan een detectiesensor voldoende zijn. Voor een werkelijke hoogtewaarde gebruikt u een afstands- of displacement-sensor. Akusense MLD25 en Omron ZX2 zijn mogelijke productrichtingen voor lokale meting; voor grote palletafstanden of profielinformatie kan een ander meetprincipe nodig zijn.
Wanneer gebruik ik een ToF-sensor?
Time-of-flight wordt interessant bij grotere detectieafstanden, variërende objectkleur of wanneer de sensor verder van bewegende delen moet staan. Voor palletdetectie kan ToF nuttig zijn omdat afstandsinformatie minder afhankelijk kan zijn van eenvoudige reflectie-intensiteit dan bij een conventionele diffuse sensor.
Welke sensor gebruik ik voor grijperpositie?
Voor metalen grijperdelen of mechanische stops is een inductieve sensor vaak logisch. Voor een pneumatische cilinder kan een magnetische cilindersensor passen. Bij continue beweging of rotatie kan encoderfeedback nodig zijn. Kies dus vanuit de vraag: eindpositie, open/dicht, lineaire positie of rotatie.
Welke encoder gebruik ik op een palletizerlift?
Dat hangt af van de gewenste herstartfunctie en mechanische aandrijving. Een incrementele encoder kan volstaan als de lift bij opstart mag homen. Wanneer de absolute positie direct bekend moet zijn, kan een absolute singleturn- of multiturn-encoder binnen bijvoorbeeld de Wachendorff WDGA-familie logischer zijn.
Wanneer is een absolute encoder beter dan een incrementele encoder?
Een absolute encoder is vooral interessant wanneer de actuele positie na spanningsuitval of noodstop zonder nieuwe referentiecyclus bekend moet zijn. Incrementele encoders zijn sterk voor snelheid, richting en relatieve positie. De keuze hangt dus af van de informatie die de besturing werkelijk nodig heeft.
Heb ik een multiturn encoder nodig voor een palletlift?
Multiturn wordt relevant wanneer de liftbeweging via meerdere omwentelingen van een as, trommel of spindel loopt en die omwentelingen als absolute positie moeten worden onthouden. Bij een beweging binnen één mechanische omwenteling kan singleturn voldoende zijn. De transmissieverhouding moet altijd worden meegenomen.
Welke encoder gebruik ik voor een draaitafel?
Voor enkele vaste posities kunnen referentiesensoren voldoende zijn. Voor continue hoekinformatie kan incrementele feedback worden gebruikt. Wanneer de tafelpositie direct na opstart bekend moet zijn, is een absolute encoder vaak logischer. Controleer daarnaast mechanica, resolutie en PLC-interface.
Kan een oude palletizer-encoder door een ander merk worden vervangen?
Vaak wel, maar niet alleen op basis van resolutie. Vergelijk as, flens, bouwlengte, PPR of bits, voeding, uitgangssignaal, busprotocol, connector, pinout, IP-klasse en maximaal toerental. Indusen kan Wachendorff, ATEK of Precizika vergelijken met het bestaande type.
Hoe beveilig je de palletinvoer van een robotcel?
Dat volgt uit een risicoanalyse en de benodigde veiligheidsfunctie. Een veiligheidslichtscherm, veiligheids-LiDAR of andere safety-component kan onderdeel zijn van het ontwerp. Een gewone fotocel die pallets detecteert is geen vervanging voor een gecertificeerde persoonsveiligheidsfunctie.
Kan een pallet door een veiligheidslichtscherm zonder dat de machine stopt?
In bepaalde veiligheidsarchitecturen kan gecontroleerde materiaalpassage met muting worden ontworpen. De installatie moet dan betrouwbaar onderscheid maken tussen toegestane palletpassage en een persoon in dezelfde opening. Dat moet volgens de vereiste veiligheidsfunctie en toepasselijke normen worden ontworpen en gevalideerd.
Hoe bewaak ik motoren en reductoren van een palletizer?
Voor een overall trillingswaarde in de PLC kan een 4–20 mA velocity sensor zoals Hansford HS-420 interessant zijn. Voor dynamische frequentieanalyse is een IEPE-accelerometer zoals HS-100 geschikter. Sensorlocatie, montage en toerental beïnvloeden de kwaliteit van de meting.
Welke machineverlichting is geschikt voor een robotcel?
Voor algemene witte werkverlichting kan DIANA Q40 een logische productrichting zijn. In krappe zones kan D20-P passen. Wanneer één armatuur zowel wit werklicht als statuskleuren moet geven, kan D45 Multi-Color of D45 IO-Link worden onderzocht. Selecteer op ruimte, lengte, lichtbehoefte en besturingsconcept.
Sensor, encoder of meetoplossing voor een palletiseermachine nodig?
Stuur een foto of video, de machinefunctie, bestaand product, afstanden, snelheid, besturing en gewenste output. Binnen één palletiseercel kan een Omron optische sensor dozen detecteren, een ToF-sensor palletpositie bewaken, een Wachendorff absolute encoder de lift terugkoppelen, een Hansford trillingssensor de aandrijving volgen en DIANA-verlichting zicht en machinestatus verbeteren. De juiste combinatie volgt uit de complete toepassing.
Sensoren en encoders voor palletiseermachines en end-of-line handling
Een palletiseercel moet dozen detecteren, pallets positioneren, grijpers bewaken, assen terugkoppelen, aandrijvingen volgen, toegang beveiligen en operators voldoende zicht geven.
Daarom bestaat een goede end-of-line oplossing zelden uit één sensortype. De technische route loopt van detecteren en meten naar positioneren, feedback geven, bewaken, beveiligen en verlichten. Indusen selecteert vanuit de machinefunctie en vergelijkt daarna passende technologie en fabrikant.
Welke sensoren worden gebruikt in een palletiseermachine?
Voor dozen en pallets worden vaak foto-elektrische, laser-, ToF- of area-sensoren gebruikt. Grijpers en mechanische eindstanden kunnen met inductieve of magnetische sensoren worden bewaakt. Voor snelheid en relatieve positie zijn incrementele encoders logisch; voor liften, draaitafels of assen waarvan de positie direct bekend moet blijven, kan een absolute singleturn- of multiturn-encoder beter passen. Daarnaast kunnen trillingssensoren, veiligheidslichtschermen, cameraverlichting en machine-/statusverlichting onderdeel zijn van dezelfde palletiseercel.
Van productaanvoer tot volle pallet
Een palletiseermachine bevat meerdere technische functies met elk hun eigen meet- of detectievraag. De juiste combinatie volgt daarom uit de complete materiaalstroom en niet uit één voorkeursmerk.
| Vraag in de machine | Eerste technische richting | Waarom? |
|---|---|---|
| Staat de doos er? | Foto-elektrische sensor | Voor snelle aanwezigheid, telling en productflow. |
| Is de pallet aanwezig? | ToF / optisch / area sensor | Palletvorm, openingen en kleur maken de juiste sensorpositie belangrijk. |
| Staat de pallet exact goed? | Meerdere sensoren of afstandsmeting | Aanwezigheid alleen bevestigt nog geen correcte stoppositie of oriëntatie. |
| Hoe hoog ligt de doos? | Laserafstand / displacement | Wanneer een echte afstandswaarde nodig is in plaats van alleen een schakelpunt. |
| Is de grijper open of dicht? | Inductief / magnetisch / eindschakelaar | Mechanische positie kan vaak lokaal en robuust worden teruggekoppeld. |
| Welke positie heeft de lift? | Absolute encoder | Interessant wanneer positie direct bekend moet zijn, ook na uitval of noodstop. |
| Hoe snel draait de conveyor? | Incrementele encoder / speedMATE | Voor snelheid, draairichting en synchronisatie. |
| Is de aandrijving mechanisch afwijkend? | Trillingssensor | Voor trendbewaking of dynamische trillingsanalyse. |
| Betreedt een persoon de robotcel? | Veiligheidssensor volgens risicoanalyse | Procesdetectie en persoonsveiligheid zijn verschillende functies. |
Dozen betrouwbaar detecteren vóór de palletizer
Een doos detecteren lijkt eenvoudig, maar het detectieresultaat kan veranderen door kartonkleur, bedrukking, glans, hoogte, formaat, deuken en positie op de band. De beste technische keuze hangt bovendien af van de benodigde afstand en van de vraag of de sensor alleen aanwezigheid moet melden of ook positie moet bewaken.
Welke optische techniek is logisch?
Een diffuse sensor is compact en eenvoudig, maar de reflectie van het object speelt mee. Achtergrondonderdrukking is nuttig wanneer een object vóór een vaste machineachtergrond moet worden onderscheiden. Retroreflectief kan interessant zijn wanneer zender/ontvanger aan één zijde gewenst is. Through-beam geeft veel detectiemarge, maar vraagt montage aan beide zijden.
Laser kan nuttig zijn voor een kleine lichtspot of nauwkeuriger detectiepunt. Time-of-flight wordt interessanter wanneer de sensor verder van het object moet staan of objectkleur en oppervlak sterk variëren.
Snelle productflow en kleine tussenruimte
Wanneer dozen vrijwel tegen elkaar lopen, moeten responstijd, lichtvlek, sensorpositie en PLC-inputfilter samen worden bekeken. Een sensor kan snel genoeg zijn terwijl de PLC het korte signaal alsnog wegfiltert.
Controleer ook of twee dozen door de optiek als één lang object worden gezien. Soms geeft een andere montagehoek of een detectiepunt op een scherpe doosrand al meer marge dan simpelweg een snellere sensor kiezen.
Omron E3AS
Een mogelijke productrichting wanneer een eenvoudige diffuse fotocel onvoldoende detectiemarge geeft bij donkere, glanzende of ongelijkmatige oppervlakken. Binnen E3AS bestaan verschillende sensingconcepten en uitvoeringen.
Omron E3Z / E3FA / E3FB
E3Z is een compacte general-purpose productfamilie voor objectdetectie, telling en conveyors. E3FA/E3FB kan interessant zijn wanneer een cilindrische M18-bouwvorm beter in frame of retrofitmontage past.
Telemecanique XUM / XUK en Xecro optisch
XUM is een compacte optische sensorfamilie; XUK gebruikt een grotere compacte behuizing en kent uitvoeringen voor grotere afstanden. Xecro is interessant wanneer bouwvorm of montage afwijkt van standaard.
Welke sensor kan een houten pallet betrouwbaar detecteren?
Een houten pallet is geen gesloten rechthoek. Open ruimtes tussen latten, beschadigingen, donkere plekken, verschillende houtkleuren, folie en productresten kunnen ervoor zorgen dat één smalle lichtstraal soms door de pallet heen kijkt. De montagehoogte, detectiehoek en grootte van het detectieveld zijn daardoor minstens zo belangrijk als het nominale sensorbereik.
Standaard optisch
Kan goed werken wanneer het detectiepunt steeds op een gesloten deel van de pallet valt en afstand en achtergrond voorspelbaar zijn.
Time-of-flight
Interessant voor grotere afstand en variërende objecteigenschappen. De sensor kan verder uit de impactzone van pallet en vorken worden geplaatst.
Area sensor
Meerdere gekruiste lichtstralen kunnen nuttig zijn wanneer één smalle straal te gemakkelijk door openingen in de pallet valt.
Omron E3AS-HF voor palletdetectie op grotere afstand
De E3AS-HF is een ToF-lasersensor. Omron specificeert voor de serie een detectiebereik van 50 tot 6000 mm en beschrijft expliciet toepassingen met pallets in geautomatiseerde magazijnen. De serie is ontwikkeld om ook objecten met lage reflectie, zoals zwarte werkstukken, stabiel te detecteren.
Voor een pallet is vooral interessant dat bij de diffused-beam-uitvoering een groter detectieveld kan worden gekozen. Dat kan helpen wanneer gaten en lattenstructuur een kleine spot onbetrouwbaar maken. Dit blijft toepassingsafhankelijk: montagehoogte, pallettype en objectafstand moeten in de echte machine worden gecontroleerd.
Pallet wordt niet altijd betrouwbaar gezien?
Stuur een foto of korte video van de toepassing met detectieafstand, pallettype en gewenste montagepositie. Dan kan worden beoordeeld of standaard optisch, ToF, laser of een area sensor logisch is.
Pallet aanwezig is niet hetzelfde als pallet correct gepositioneerd
Eén sensor kan bevestigen dat er “iets” in de palletpositie staat. Daarmee weet de PLC nog niet automatisch of de pallet volledig is ingevoerd, scheef staat of de juiste stoppositie heeft bereikt.
Meerdere discrete detectiepunten
Een eenvoudige en robuuste methode is om de voorzijde, achterzijde en eventueel zijkant van de pallet afzonderlijk te bewaken. De logica kan dan onderscheid maken tussen “aanwezig” en “correct in positie”.
Optische sensoren zijn geschikt wanneer rechtstreeks naar de pallet wordt gekeken. Bij metalen palletdragers, stops of mechanische carriers kan inductieve detectie eenvoudiger en minder afhankelijk van kleur of reflectie zijn.
Werkelijke afstand meten
Wanneer de stoppositie continu moet worden gemeten, kan een afstandssensor meer informatie geven dan twee schakelsensoren. Daarmee kan bijvoorbeeld een offset of afwijkende invoerpositie in millimeters worden bewaakt.
Kies het meetprincipe pas na vaststelling van werkafstand, meetbereik, oppervlak, gewenste herhaalbaarheid en PLC-interface.
Palletlaag en stapelhoogte detecteren of werkelijk meten?
“Is de laag hoog genoeg?” en “wat is de werkelijke hoogte?” zijn twee verschillende technische vragen. Voor een vast schakelpunt kan een detectiesensor voldoende zijn. Voor continue hoogte-, afstands- of positiemeting is een echte meetsensor logischer.
Akusense MLD25 voor lokale afstandsmeting
De MLD25-serie werkt volgens lasertriangulatie en is interessant voor lokale dooshoogte, gripper-to-productafstand of een korte-afstand positiemeting. Binnen het Indusen-assortiment staan onder andere MLD25-50, MLD25-100 en MLD25-200-uitvoeringen.
De juiste uitvoering wordt rond de werkafstand gekozen. Voorbeelden: MLD25-50 meet binnen een lokaal bereik rond 50 mm, MLD25-100 rond 100 mm en MLD25-200 over een groter lokaal bereik. Gebruik een MLD25 dus niet automatisch voor de volledige hoogte van een pallet wanneer het benodigde bereik buiten de gekozen uitvoering valt.
Omron ZX2 is een andere mogelijke richting wanneer nauwkeurige lokale laser-displacementmeting nodig is. Dit is technisch een andere categorie dan een gewone fotocel: de PLC of controller verwerkt een echte meetwaarde.
Detectie vraagt “is er een object?”, meting vraagt “hoe hoog of hoe ver?” en profielmeting vraagt “welke vorm heeft het object?”. Voor een volledig hoogteprofiel of contour kan een 3D-profielsensor technisch interessanter zijn dan één puntsensor. Bekijk daarvoor ook de meetsensoren.
Doosoriëntatie en grijperpositie bewaken
Vóór een pick moet niet alleen bekend zijn dat een doos aanwezig is. Bij sommige machines moet ook duidelijk zijn of de doos in de juiste positie en oriëntatie ligt en of de grijper zelf zijn mechanische eindpositie heeft bereikt.
Staat de doos goed voor de robot?
Twee optische sensoren of meerdere detectiepunten kunnen helpen om positie en scheefstand beter te beoordelen dan één aanwezigheidssensor. Bij complexere taken — bijvoorbeeld doos gedraaid, labelzijde controleren, formaat herkennen of schade beoordelen — kan vision nodig zijn.
Een gewone fotocel kan niet uit zichzelf bepalen of een doos 90 graden verkeerd staat. Definieer dus eerst wat de besturing werkelijk moet weten.
Grijper open, dicht of in home position
Metalen grijperdelen en stops kunnen vaak inductief worden bewaakt. Omron E2E/E2B, Telemecanique XS, Xecro inductieve sensoren en STS M8/M12/M18/M30-uitvoeringen zijn mogelijke productrichtingen, afhankelijk van schakelafstand, inbouwruimte, flush/non-flush, PNP/NPN, NO/NC en aansluiting.
Voor een pneumatische cilinder kan een magnetische cilindersensor logischer zijn. Voor continue mechanische positie is een encoder of afstandssensor weer een andere categorie.
Encoders voor palletizerassen, liften en draaitafels
Palletizers bevatten roterende en lineaire bewegingen waarbij de besturing meer nodig kan hebben dan een enkele eindschakelaar. Denk aan conveyorrollen, draaitafels, verticale liften, formatverstelling, hefassen en positioneermechanismen.
Snelheid en relatieve positie
Logisch voor een conveyorrol, draaiende as of mechanisme waarbij pulsen, draairichting en relatieve beweging voldoende zijn. Wachendorff WDGI is een robuuste incrementele productfamilie voor industriële machinebouw.
Wachendorff WDGN via NFC
De WDGN-familie kan afhankelijk van uitvoering via NFC worden geconfigureerd. Wachendorff noemt onder andere configureerbaar pulsaantal tot 16.384 PPR en HTL/TTL. Voor OEM's kan dit helpen om meerdere machinevarianten met minder verschillende sparepartcodes af te dekken.
WDGA singleturn / multiturn
Interessant wanneer de werkelijke positie na spanningsuitval of noodstop direct bekend moet blijven. Binnen WDGA bestaan mechanische uitvoeringen en interfaces zoals SSI, CANopen, PROFINET, EtherCAT, EtherNet/IP en IO-Link.
WDGA 58B en WDGA 36J als concrete voorbeelden
De WDGA 58B bestaat met verschillende industriële interfaces en kan bijvoorbeeld relevant zijn voor een lift, draaitafel of transporttechniek. Een CANopen-uitvoering staat ook als product bij Indusen.
Voor compacte IO-Link-positionering is de WDGA 36J een interessante productrichting. Wachendorff specificeert deze als absolute singleturn/ multiturn IO-Link encoder in een Ø36 mm behuizing. Welke variant past, wordt bepaald door mechanica, protocol, resolutie en machinefunctie.
Absolute of incrementele encoder voor een palletizer?
De keuze wordt bepaald door wat de besturing na stilstand moet weten. Een incrementele encoder levert beweging ten opzichte van een referentie. Een absolute encoder levert een positiecode waarmee de positie direct kan worden herkend. Bij meeromwentelingsbewegingen kan multiturn-informatie relevant worden.
Palletizerlift
Een verticale lift kan meerdere niveaus of vaste posities bedienen. Wanneer de lift na spanningsuitval opnieuw moet homen is incrementele feedback mogelijk voldoende. Wanneer de actuele positie direct bekend moet blijven, kan een absolute encoder logischer zijn.
Multiturn absolute feedback wordt interessant wanneer de lineaire liftbeweging via meerdere omwentelingen van een aandrijfas, tandwiel of spindel wordt opgebouwd. De mechanische verhouding bepaalt vervolgens hoe encoderrotatie naar liftpositie wordt vertaald.
Draaitafel
Voor een draaitafel zijn meerdere architecturen mogelijk: vaste hoeken via inductieve referentiesensoren, incrementele encoder plus homepunt, of een absolute encoder waarmee de actuele hoek direct beschikbaar is.
Welke aanpak technisch en economisch logisch is, hangt af van aantal posities, gewenste nauwkeurigheid, cyclustijd, herstartgedrag en interface met PLC of drive.
Encoder op lift of draaitafel vervangen?
Stuur merk, typenummer, foto en informatie over de besturing. We vergelijken as, flens, resolutie, voeding, HTL/TTL of businterface, connector, pinout en beschermingsklasse.
Bestaande palletizer-encoder vervangen
Een obsolete encoder, lange levertijd of beschadigd feedbackcomponent hoeft niet automatisch te betekenen dat exact hetzelfde merk opnieuw moet worden geplaatst. Wachendorff, ATEK en Precizika kunnen afhankelijk van de bestaande encoder mogelijke alternatieve productrichtingen bieden.
Mechanisch vergelijken
- massieve of holle as;
- asdiameter;
- flens en boutpatroon;
- bouwlengte;
- koppeling of koppelsteun;
- toerental en toegestane asbelasting.
Elektrisch en functioneel vergelijken
- PPR, CPR of absolute resolutie;
- singleturn of multiturn;
- HTL, TTL, SSI of businterface;
- voedingsspanning;
- connector en pinbezetting;
- IP-klasse en machineomgeving.
Conveyors vóór en na de palletizer
De palletizer staat vrijwel altijd in een bredere materiaalstroom. Voor de aanvoer- en afvoerconveyors zijn doosdetectie, zonecontrole, opstopping, pallettransport en bandsnelheid typische functies. Voor de uitgebreide selectie van transportbaansensoren verwijzen we naar de aparte conveyor-gids zodat deze pagina niet hetzelfde onderwerp dubbel behandelt.
Snelheid en feedback
Een incrementele encoder op een rol of aandrijfas is logisch wanneer mechanische snelheidsfeedback gewenst is. Bij toepassingen waarin contactloze optische snelheidsmeting interessanter is, kan Wachendorff speedMATE als productrichting worden bekeken.
speedMATE is vooral relevant als meetinstrument of contactloze snelheidsreferentie; het is niet automatisch de juiste permanente encodervervanger voor iedere conveyor.
Wanneer zijn losse sensoren niet genoeg?
Losse sensoren zijn sterk wanneer één duidelijk kenmerk moet worden bewaakt: aanwezig, niet aanwezig, eindpositie of afstand. Vision wordt interessanter wanneer meerdere visuele kenmerken tegelijk moeten worden geïnterpreteerd.
Vision bij palletiseren
Denk aan doosoriëntatie, locatie van meerdere producten, afwijkend formaat, beschadiging, labelpositie, barcode, palletpatroon of robotpickpositie. In zulke toepassingen kan de inspectievraag te complex worden voor één simpele fotocel.
Indusen positioneert hier geen willekeurig compleet camerasysteem. Wel kan de sensorarchitectuur worden besproken en kan gecontroleerde cameraverlichting van DIANA onderdeel zijn van een reproduceerbare visionopstelling.
Welke cameraverlichting?
Backlight is interessant voor contour en silhouet. Ring light kan lokale bovenaanzichtinspectie ondersteunen. Line light past bij bewegende producten of line-scan. Tunnel light helpt driedimensionale objecten gelijkmatiger te belichten. Coaxiale verlichting kan bij vlakke, reflecterende oppervlakken relevant zijn.
De juiste keuze volgt uit camera, lens, product, oppervlak, inspectiehoek en gewenste kenmerken.
Trillingsbewaking van palletizer-aandrijvingen
Elektromotoren, reductoren, conveyorrollen, lagerhuizen en palletlift-aandrijvingen zijn mechanische onderdelen waarvan trillingsgedrag in de tijd kan veranderen. Trillingsmonitoring kan zulke veranderingen zichtbaar maken; het is geen garantie dat iedere toekomstige storing automatisch wordt voorspeld.
HS-420 voor eenvoudige continue PLC-bewaking
De Hansford HS-420 levert een 4–20 mA-signaal dat overeenkomt met een overall trillingssnelheid. Daarmee kan de actuele waarde via een bestaande PLC, DCS of SCADA worden gelogd, getrend en van alarmgrenzen voorzien.
Voor diepgaandere dynamische analyse kan een IEPE-accelerometer zoals HS-100 logischer zijn. Hansford noemt voor de HS-100-familie onder andere een dynamische 100 mV/g AC-acceleratie-uitgang. HS-421 combineert in bepaalde uitvoeringen 4–20 mA velocity met een dynamisch AC-signaal.
Machine- en statusverlichting voor palletizers en robotcellen
Een palletizer bevat vaak slecht zichtbare zones rond de grijper, conveyoronderzijde, palletmagazijn, machineframe en servicedeuren. Functionele machineverlichting helpt bij onderhoud, omstellen, storingen zoeken en inspectie tijdens veilige onderhoudssituaties. Statusverlichting kan daarnaast direct laten zien welke machineconditie actief is.
DIANA Q40
Functionele witte machineverlichting in verschillende lengtes en varianten. Interessant voor robotcel, palletizerframe, conveyor en inspectiezone.
Q40 bij Indusen →DIANA D20-P
Compacte Ø20 mm lichtlijn voor smalle machineframes, tussen afschermingen of zones rond de grijper waar weinig ruimte beschikbaar is.
D20-P fabrikant →D45 Multi-Color
Combineert wit werklicht met RGB-statuskleuren. De feitelijke betekenis van groen, geel/oranje of rood wordt door machinebouwer en normering bepaald.
D45 Multi-Color →D45 IO-Link
Aparte slimme RGBW-uitvoering voor statuscommunicatie, parametrering en softwarematige aansturing via IO-Link in modulaire machines.
D45 IO-Link →Machineveiligheid rond robotpalletizers
Procesdetectie en persoonsveiligheid moeten strikt worden gescheiden. Een gewone foto-elektrische sensor die een doos of pallet detecteert, mag niet automatisch als veiligheidsfunctie worden gebruikt. Toegang tot een robotcel vraagt een veiligheidsontwerp op basis van de risicoanalyse en de vereiste veiligheidsfunctie.
Veiligheidslichtscherm bij palletinvoer
Een lichtscherm kan relevant zijn bij een toegangsopening, palletdoorvoer of open machinezijde. De definitieve keuze vraagt onder andere het vereiste veiligheidsniveau, Type 2 of Type 4, resolutie, beveiligingshoogte, bereik, responstijd, veiligheidsafstand, OSSD en eventuele mutingbehoefte.
Indusen heeft Akusense BML-lichtschermen in het assortiment. Een concreet BML25-product op de site is bijvoorbeeld Type 2 / PL c; dat mag niet automatisch worden vertaald naar geschiktheid voor iedere robotpalletizer. De vereiste safety-architectuur volgt uit de risicobeoordeling.
In sommige installaties is geautomatiseerde materiaalpassage nodig terwijl dezelfde opening voor personen veilig moet blijven. Dat kan een veiligheidsontwerp met bijvoorbeeld muting vereisen. De oplossing moet vanuit risicoanalyse, veiligheidsfunctie en toepasselijke normen worden ontworpen en gevalideerd. Deze pagina geeft daarom geen kant-en-klare veiligheidsberekening.
Stof, karton, vervuiling en storingen
End-of-line installaties produceren vaak kartonstof, folieresten, tape en vuil. Een sensor die in de testopstelling perfect werkt, kan daardoor in productie na verloop van tijd minder detectiemarge krijgen.
Optische detectie betrouwbaar houden
- plaats optiek buiten directe impactzones waar mogelijk;
- houd lens en reflector schoon;
- gebruik mechanische beschermbeugels waar pallets of dozen kunnen raken;
- reserveer voldoende detectiemarge;
- controleer kabelrouting en trekbelasting;
- test met de donkerste, lichtste en meest beschadigde producten.
Encoderfeedback systematisch controleren
- voedingsspanning en connector;
- pinout en signaalniveau;
- HTL/TTL of correcte businterface;
- koppeling en asbelasting;
- mechanische uitlijning;
- kabelafscherming en EMC;
- softwaremapping of encoderparameters.
Mogelijke sensoren en encoders voor palletiseermachines
Deze tabel is bedoeld als technische start. De uiteindelijke uitvoering wordt geselecteerd op object, afstand, snelheid, mechanica, besturing, omgeving en vereiste veiligheidsfunctie.
| Functie | Technologie | Mogelijke productrichting | Waarom interessant | Belangrijkste selectiepunten | Link |
|---|---|---|---|---|---|
| Doos detecteren | Foto-elektrisch | Omron E3Z | Compacte general-purpose objectdetectie. | Detectiemethode, afstand, uitgang, snelheid. | Omron |
| Donkere/glanzende doos | Advanced optisch / ToF | Omron E3AS | Voor lastig reflecterende en variërende objecten. | Objectkleur, oppervlak, afstand, spot/beam. | E3AS voorbeeld |
| Pallet op grotere afstand | ToF laser | Omron E3AS-HF | Omron noemt lange afstand en palletdetectie als toepassing. | Afstand, spot/diffuse beam, pallettype, montage. | E3AS-HF |
| M18 doosdetectie | Foto-elektrisch | Omron E3FA/E3FB | Cilindrische M18-bouwvorm kan retrofit vereenvoudigen. | Functie, M18-montage, afstand, connector. | Omron |
| Compacte objectdetectie | Foto-elektrisch | Telemecanique XUM | Miniatuur sensorfamilie voor beperkte ruimte. | Detectiesysteem, afstand, M8/kabel, snelheid. | Telemecanique |
| Grotere objecten / afstand | Foto-elektrisch | Telemecanique XUK | Grotere compacte bouwvorm met uiteenlopende detectieconcepten. | Diffuse/retro/through-beam, voeding, bereik. | Telemecanique |
| Pallet met openingen | Area sensor | Xecro Crossed Beam Area Sensor | Meerdere gekruiste bundels voor onregelmatige objecten. | Beveiligingshoogte is niet relevant: dit is procesdetectie, geen safety. | Xecro |
| Metalen grijperpositie | Inductief | Omron E2E/E2B, XS, Xecro, STS | Robuuste lokale eindpositie zonder invloed van kleur. | Sn, flush/non-flush, PNP/NPN, NO/NC, bouwvorm. | Inductief |
| Lokale hoogte / afstand | Lasertriangulatie | Akusense MLD25 | Echte lokale afstandswaarde in plaats van alleen schakelen. | Werkafstand, meetbereik, oppervlak, uitgang. | MLD25-100 |
| Nauwkeurige lokale hoogte | Laser displacement | Omron ZX2 | Precisie-metingen van lokale hoogte en positie. | Meetbereik, resolutie/herhaalbaarheid, controller. | Omron |
| Conveyorfeedback | Incrementele encoder | Wachendorff WDGI / WDGN | Snelheid, richting en relatieve positie; WDGN configureerbaar. | PPR, HTL/TTL, as, toerental, IP. | Wachendorff |
| Lift / draaitafel | Absolute encoder | Wachendorff WDGA | Directe absolute positie, singleturn/multiturn en meerdere interfaces. | Mechanica, turns, resolutie, busprotocol, voeding. | Encoderoplossingen |
| Compacte absolute positie | IO-Link absolute | Wachendorff WDGA 36J IO-Link | Compacte Ø36 mm absolute singleturn/multiturn productrichting. | IO-Link master, mechanica, resolutie, omgeving. | WDGA 36J |
| Encoderretrofit | Encoder | Wachendorff / ATEK / Precizika | Second-source of vervanging voor bestaande machine. | As, flens, resolutie, interface, pinout, IP. | Retrofit |
| Motor / gearbox trilling | IEPE | Hansford HS-100 | Dynamisch acceleratiesignaal voor analyse. | Frequentiebereik, montage, kabel, analyser. | Hansford |
| PLC-trillingsbewaking | 4–20 mA velocity | Hansford HS-420 | Overall trillingswaarde rechtstreeks naar PLC/DCS. | Meetbereik, frequentie, montage, connector. | HS-420 |
| Machineverlichting | Wit LED | DIANA Q40 | Functioneel licht in robotcel en machineframe. | Lengte, lichtbehoefte, montage, voeding. | Q40 / machineverlichting |
| Compacte verlichting | LED | DIANA D20-P | Slanke Ø20 mm lichtlijn voor krappe zones. | Lengte, ruimte, montage en aansluiting. | Machineverlichting |
| Werklicht + status | RGBW | DIANA D45 Multi-Color | Wit werklicht en kleurstatus in één armatuur. | Statuslogica, lengte, digitale I/O. | D45 Multi-Color |
| Configureerbare status | IO-Link RGBW | DIANA D45 IO-Link | Softwarematige kleur, dimmen en statusfuncties. | IO-Link integratie, zones, machinearchitectuur. | D45 IO-Link |
| Robotceltoegang | Safety light curtain | Akusense BML-serie | Mogelijke safety-productrichting na risicobeoordeling. | Required PL/Type, resolutie, hoogte, afstand, muting. | Safety lichtschermen |
Welke gegevens hebben wij nodig?
Een foto of video versnelt de selectie, maar voor definitieve engineering zijn ook technische gegevens nodig. Gebruik onderstaande lijsten als start.
Product- of palletdetectie
Afstands- of hoogtemeting
Encoder
Vervanging
Zes herkenbare palletizer-vraagstukken
Onderstaande voorbeelden zijn bedoeld om het denkproces te laten zien. Ze zijn geen universeel productadvies zonder de werkelijke machine te controleren.
Houten pallet wordt soms gemist
De fotocel kijkt incidenteel door een opening tussen palletlatten. Bekijk montagehoogte, detectiehoek, groter detectieveld, E3AS-HF/ToF of een crossed-beam area sensor.
Zwarte dozen geven onvoldoende marge
Een standaard diffuse sensor schakelt niet stabiel over alle doosvarianten. Omron E3AS of E3AS-HF kan afhankelijk van afstand en oppervlak een productrichting zijn om te testen.
Palletizerlift na spanningsuitval
De besturing moet direct weten waar de lift staat. Een absolute multiturn encoder binnen bijvoorbeeld de Wachendorff WDGA-familie kan logischer zijn dan incrementeel plus opnieuw homen.
Draaitafel met vaste hoeken
Vergelijk inductieve referentiesensoren, incrementele encoder plus homepunt en absolute encoder. De juiste oplossing hangt af van aantal posities, nauwkeurigheid en herstartgedrag.
Lokale dooshoogte meten
Een vaste schakelafstand is onvoldoende; de PLC heeft een echte afstand nodig. Een MLD25 of andere laserafstandssensor kan worden geselecteerd rond de werkafstand en vereiste meetprestatie.
Gearbox trend in PLC
De technische dienst wil een eenvoudige trillingswaarde continu loggen. Een Hansford HS-420 4–20 mA velocity sensor kan dan een mogelijke route zijn.
Verdiep de afzonderlijke machinefuncties
Deze pillar page verbindt meerdere technische onderwerpen. Gebruik de verdiepende artikelen wanneer één functie verder moet worden uitgewerkt.
Veelgestelde vragen over sensoren en encoders voor palletizers
Welke sensor kan een houten pallet detecteren?
Foto-elektrische, ToF-, laser- of area-sensoren kunnen afhankelijk van de opstelling geschikt zijn. Een houten pallet heeft openingen, variërende kleur en soms beschadigde delen. Plaats de sensor daarom zo dat hij niet door de opening tussen latten kijkt. Voor grotere afstand of sterk wisselende oppervlakken kan ToF, bijvoorbeeld E3AS-HF als productrichting, interessant zijn.
Welke sensor gebruik ik voor dozen vóór een palletizer?
Begin meestal met een industriële foto-elektrische sensor. E3Z, E3FA/E3FB, Telemecanique XUM/XUK of Xecro kunnen afhankelijk van bouwvorm en afstand passende richtingen zijn. Bij donkere, glanzende of sterk wisselende dozen kan een geavanceerdere reflectieve of ToF-oplossing zoals E3AS worden onderzocht.
Hoe detecteer ik een pallet met open ruimtes?
Vermijd een detectiepunt dat toevallig tussen de latten door kan kijken. Een andere montagehoogte, grotere lichtvlek, diffused ToF-sensor of area sensor kan meer detectiemarge geven. Een Xecro crossed-beam area sensor is bijvoorbeeld een mogelijke procesdetectierichting voor onregelmatige objecten.
Welke sensor werkt op zwarte dozen?
Zwarte en laag-reflecterende oppervlakken kunnen een standaard diffuse sensor minder signaal geven. Een sensor die expliciet op moeilijk reflecterende objecten is gericht, zoals bepaalde Omron E3AS- of E3AS-HF-uitvoeringen, kan worden onderzocht. Test altijd op de echte doos, afstand en montagehoek.
Hoe meet ik pallet- of dooshoogte?
Als alleen één vast schakelpunt nodig is, kan een detectiesensor voldoende zijn. Voor een werkelijke hoogtewaarde gebruikt u een afstands- of displacement-sensor. Akusense MLD25 en Omron ZX2 zijn mogelijke productrichtingen voor lokale meting; voor grote palletafstanden of profielinformatie kan een ander meetprincipe nodig zijn.
Wanneer gebruik ik een ToF-sensor?
Time-of-flight wordt interessant bij grotere detectieafstanden, variërende objectkleur of wanneer de sensor verder van bewegende delen moet staan. Voor palletdetectie kan ToF nuttig zijn omdat afstandsinformatie minder afhankelijk kan zijn van eenvoudige reflectie-intensiteit dan bij een conventionele diffuse sensor.
Welke sensor gebruik ik voor grijperpositie?
Voor metalen grijperdelen of mechanische stops is een inductieve sensor vaak logisch. Voor een pneumatische cilinder kan een magnetische cilindersensor passen. Bij continue beweging of rotatie kan encoderfeedback nodig zijn. Kies dus vanuit de vraag: eindpositie, open/dicht, lineaire positie of rotatie.
Welke encoder gebruik ik op een palletizerlift?
Dat hangt af van de gewenste herstartfunctie en mechanische aandrijving. Een incrementele encoder kan volstaan als de lift bij opstart mag homen. Wanneer de absolute positie direct bekend moet zijn, kan een absolute singleturn- of multiturn-encoder binnen bijvoorbeeld de Wachendorff WDGA-familie logischer zijn.
Wanneer is een absolute encoder beter dan een incrementele encoder?
Een absolute encoder is vooral interessant wanneer de actuele positie na spanningsuitval of noodstop zonder nieuwe referentiecyclus bekend moet zijn. Incrementele encoders zijn sterk voor snelheid, richting en relatieve positie. De keuze hangt dus af van de informatie die de besturing werkelijk nodig heeft.
Heb ik een multiturn encoder nodig voor een palletlift?
Multiturn wordt relevant wanneer de liftbeweging via meerdere omwentelingen van een as, trommel of spindel loopt en die omwentelingen als absolute positie moeten worden onthouden. Bij een beweging binnen één mechanische omwenteling kan singleturn voldoende zijn. De transmissieverhouding moet altijd worden meegenomen.
Welke encoder gebruik ik voor een draaitafel?
Voor enkele vaste posities kunnen referentiesensoren voldoende zijn. Voor continue hoekinformatie kan incrementele feedback worden gebruikt. Wanneer de tafelpositie direct na opstart bekend moet zijn, is een absolute encoder vaak logischer. Controleer daarnaast mechanica, resolutie en PLC-interface.
Kan een oude palletizer-encoder door een ander merk worden vervangen?
Vaak wel, maar niet alleen op basis van resolutie. Vergelijk as, flens, bouwlengte, PPR of bits, voeding, uitgangssignaal, busprotocol, connector, pinout, IP-klasse en maximaal toerental. Indusen kan Wachendorff, ATEK of Precizika vergelijken met het bestaande type.
Hoe beveilig je de palletinvoer van een robotcel?
Dat volgt uit een risicoanalyse en de benodigde veiligheidsfunctie. Een veiligheidslichtscherm, veiligheids-LiDAR of andere safety-component kan onderdeel zijn van het ontwerp. Een gewone fotocel die pallets detecteert is geen vervanging voor een gecertificeerde persoonsveiligheidsfunctie.
Kan een pallet door een veiligheidslichtscherm zonder dat de machine stopt?
In bepaalde veiligheidsarchitecturen kan gecontroleerde materiaalpassage met muting worden ontworpen. De installatie moet dan betrouwbaar onderscheid maken tussen toegestane palletpassage en een persoon in dezelfde opening. Dat moet volgens de vereiste veiligheidsfunctie en toepasselijke normen worden ontworpen en gevalideerd.
Hoe bewaak ik motoren en reductoren van een palletizer?
Voor een overall trillingswaarde in de PLC kan een 4–20 mA velocity sensor zoals Hansford HS-420 interessant zijn. Voor dynamische frequentieanalyse is een IEPE-accelerometer zoals HS-100 geschikter. Sensorlocatie, montage en toerental beïnvloeden de kwaliteit van de meting.
Welke machineverlichting is geschikt voor een robotcel?
Voor algemene witte werkverlichting kan DIANA Q40 een logische productrichting zijn. In krappe zones kan D20-P passen. Wanneer één armatuur zowel wit werklicht als statuskleuren moet geven, kan D45 Multi-Color of D45 IO-Link worden onderzocht. Selecteer op ruimte, lengte, lichtbehoefte en besturingsconcept.
Sensor, encoder of meetoplossing voor een palletiseermachine nodig?
Stuur een foto of video, de machinefunctie, bestaand product, afstanden, snelheid, besturing en gewenste output. Binnen één palletiseercel kan een Omron optische sensor dozen detecteren, een ToF-sensor palletpositie bewaken, een Wachendorff absolute encoder de lift terugkoppelen, een Hansford trillingssensor de aandrijving volgen en DIANA-verlichting zicht en machinestatus verbeteren. De juiste combinatie volgt uit de complete toepassing.